BUNKER MINI 2.0: las orugas no sustituyen a los sensores
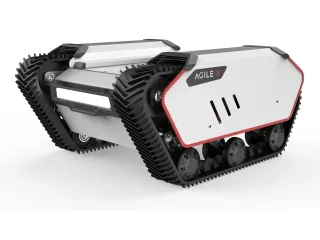
BUNKER MINI 2.0 utiliza orugas para transportar equipos de inspección. La plataforma necesita sensores y una integración adicional para detectar obstáculos.
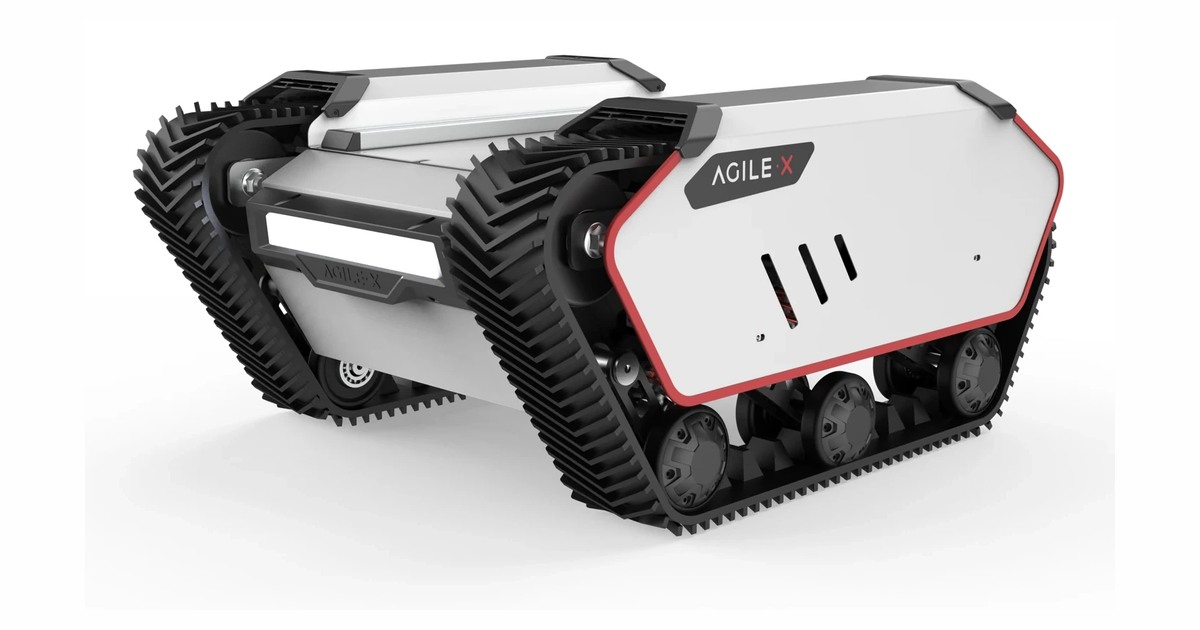
BUNKER MINI 2.0 puede llevar un equipo de inspección sobre sus orugas, pero la detección de obstáculos necesita una integración aparte. AgileX ofrece el chasis como plataforma programable; el manual advierte que la unidad estándar carece de sensores para evitar obstáculos automáticamente.
Preparar los 25 kg de carga
La ficha de producto declara una carga útil de 25 kg y unas dimensiones de 690 × 570 × 335 mm. Los perfiles de aluminio con ranuras permiten fijar cámaras, equipos de medida o soportes sobre la plataforma. El límite corresponde a la carga añadida en conjunto: un brazo y su soporte consumen parte del margen antes de levantar un objeto.
El manual pide situar el centro de masa de los accesorios cerca del centro de giro. Esa condición afecta especialmente a un sensor instalado sobre un mástil. Al virar con orugas, la base desliza parte de su superficie de contacto; una carga alta puede balancearse aunque el peso total siga por debajo de la cifra nominal.
Las orugas ofrecen una forma de avanzar sobre terreno irregular y repartir el apoyo. La página publica 1 m/s como velocidad de referencia. El recorrido de una inspección requiere comprobar también el ancho disponible, los cambios de nivel y el efecto de la superficie sobre los giros. Una entrada estrecha puede excluir la plataforma antes de que importe su capacidad de carga.
Qué cubre IP67
El manual identifica IP67 para el vehículo estándar y limita sus condiciones ambientales. La protección del chasis no se extiende automáticamente al equipo que se atornille encima: una cámara con conectores expuestos puede seguir siendo el punto vulnerable del conjunto.
AgileX documenta comunicación mediante CAN y software para desarrollar el control. Esa interfaz permite enviar órdenes a la base; no instala por sí misma un mapa ni un sistema de percepción. Para inspeccionar sin conducción continua hay que elegir sensores, configurar la navegación y validar las paradas.
En una primera puesta en marcha conviene verificar el movimiento con el mando dentro del campo de visión. Después se puede comprobar cada sensor con el robot detenido. Separar ambas pruebas ayuda a reconocer si el problema está en la transmisión de una orden o en la interpretación del entorno.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.