ROX-Trike: estabilidad frontal a cambio de más maniobra
El Neobotix ROX-Trike concentra la tracción en un eje delantero rígido. Explicamos qué aporta esa geometría al transporte de cargas y al trabajo de un brazo móvil.
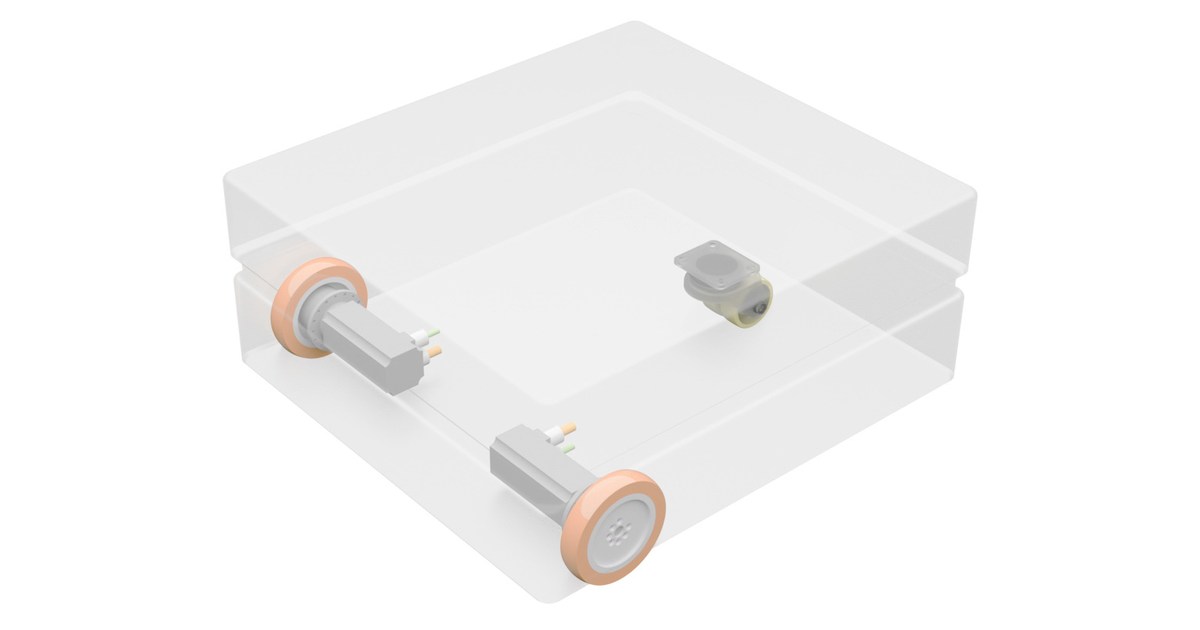
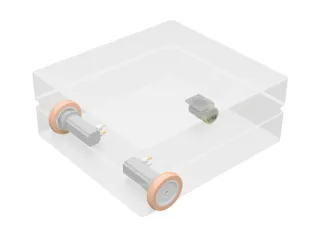
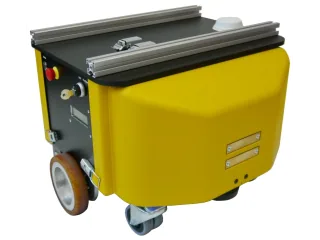
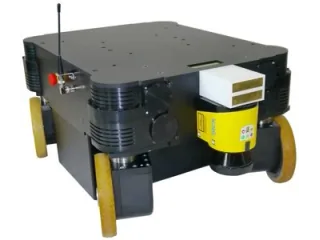
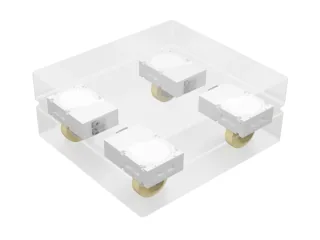
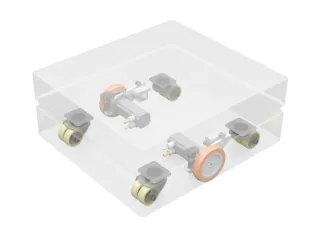
El Neobotix ROX-Trike adelanta las dos ruedas motrices al frontal de la plataforma y las monta sin suspensión. La carga se apoya principalmente sobre ese eje, con ruedas giratorias detrás. Esta geometría busca estabilidad cuando el vehículo se detiene y una herramienta aplica esfuerzos laterales.
Cuando un brazo cambia la elección del chasis
Neobotix cita los movimientos rápidos de un brazo como ejemplo de trabajo adecuado para ROX-Trike. El eje rígido ofrece un apoyo distinto al accionamiento central del ROX-Diff. El criterio resulta relevante para un manipulador móvil: alcanzar una posición no basta si después la base oscila mientras trabaja el brazo.
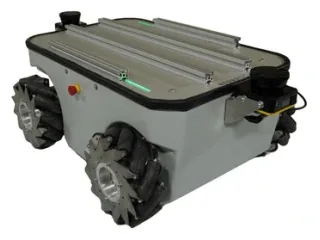
Ese apoyo tiene una contrapartida. El fabricante advierte de un radio de maniobra mayor y una dirección de marcha preferente debido a la distribución asimétrica. Acercarse a una mesa en un pasillo corto exige planear la entrada y la salida. El robot no puede asumir los desplazamientos laterales de las variantes omnidireccionales.
La configuración habitual lleva dos ruedas giratorias traseras. La web explica que una sola puede tener sentido en superficies muy irregulares para mantener el contacto con el suelo. Son decisiones de construcción que deben quedar reflejadas en el equipo encargado, no cambios de software que pueda activar el operador.
Un robot dimensionado para su tarea
La familia ROX admite bastidores de distintas medidas, baterías AGM o LiFePO4 y aplicaciones con ROS 2 o PlatformPilot. El manual orienta su uso a interiores y pide revisar la seguridad si se incorporan cargas o estructuras nuevas.
ROX-Trike puede ser apropiado cuando la plataforma soporta un trabajo con fuerzas transversales y dispone de espacio para maniobrar. Una instalación ajustada en metros debe comprobar su trayectoria completa; la anchura del chasis, por sí sola, no revela el área que necesita al cambiar de dirección.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.