RANGER: diseñar el turno alrededor de sus baterías intercambiables
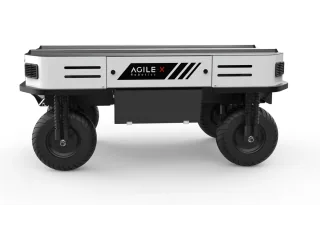
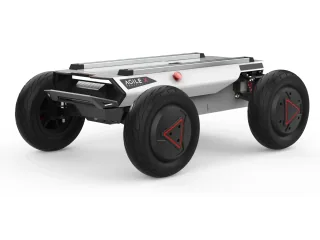
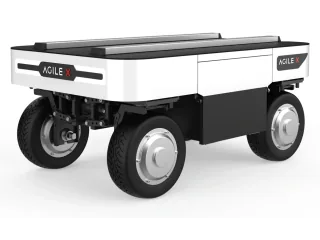
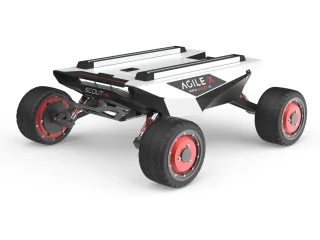
RANGER combina movimiento omnidireccional y baterías intercambiables. La duración de una tarea depende de la carga instalada y de la configuración energética.
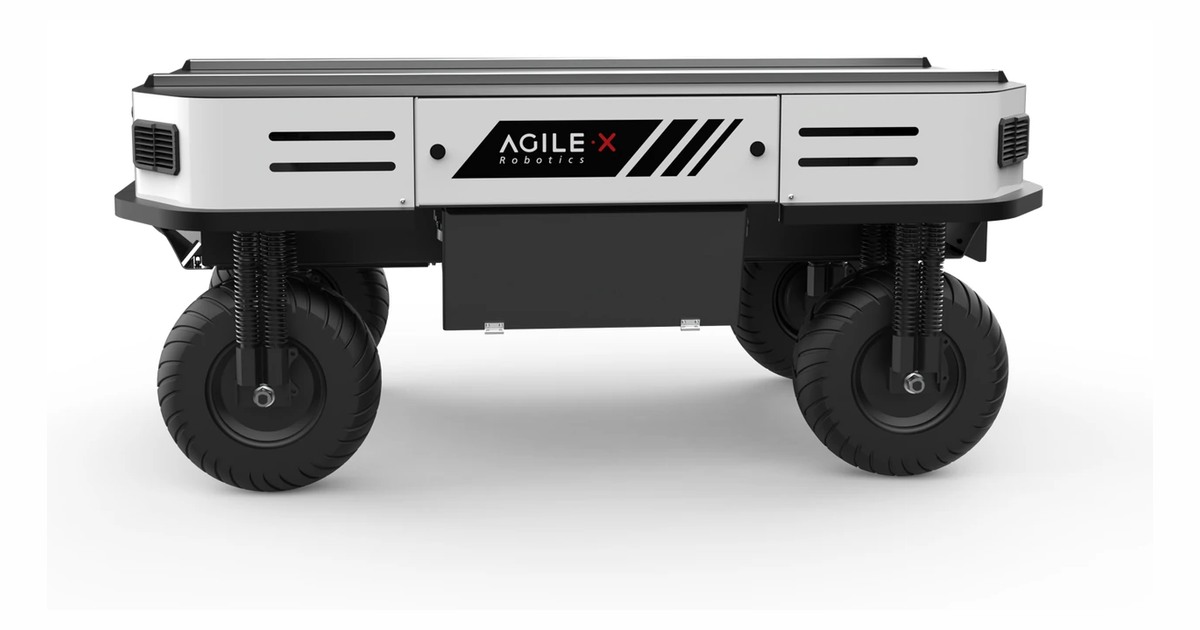
RANGER permite cambiar baterías durante la operación, una función útil cuando el trabajo se prolonga más que una carga. La base omnidireccional de AgileX admite módulos de batería y una carga nominal de 150 kg; el manual explica por qué la autonomía depende de la configuración.
Una cifra de autonomía necesita su batería
La página comercial anuncia cuatro horas, mientras que el manual ofrece un intervalo de dos a ocho horas y contempla hasta cuatro baterías. No son cifras que puedan trasladarse directamente a cualquier instalación. El número de módulos, el peso transportado y la alimentación de los accesorios forman parte del consumo del conjunto.
El manual identifica baterías de 24 Ah y 48 V, y documenta el intercambio en caliente. Para organizar un turno hace falta disponer de baterías cargadas, conocer el procedimiento y reservar tiempo para la sustitución. Mantener activo el ordenador durante un cambio puede evitar reiniciar una aplicación, pero no suprime la gestión de los módulos retirados.
La capacidad de carga de 150 kg abre la posibilidad de instalar instrumentos grandes o un equipo de manipulación. El manual sitúa el peso de la propia base con una batería en 135 kg. El conjunto necesita un medio de transporte y un lugar de preparación compatibles con ese peso antes de empezar el ensayo.
Mover la carga en varias direcciones
RANGER utiliza cuatro ruedas con suspensión independiente y movilidad omnidireccional. Puede cambiar la orientación de las ruedas para realizar desplazamientos que una base con dirección de coche no permite. El controlador y el planificador deben manejar esos modos de movimiento de forma coherente.
La documentación publica hasta 2,6 m/s y detalla el paso de obstáculos con condiciones de carga. Para llevar un instrumento delicado importa también cómo se transmite la irregularidad del suelo al soporte. Una base capaz de superar un borde puede necesitar una velocidad de ensayo menor para que el sensor produzca datos aprovechables.
AgileX ofrece perfiles de montaje, conexión CAN y recursos de software. El interés de RANGER en una instalación larga consiste en coordinar dos decisiones: la geometría del desplazamiento y el suministro de energía. Un itinerario que cabe físicamente puede seguir siendo inviable si no incorpora dónde y cómo se cambian o recargan las baterías.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.