Robot One: entrenar el reconocimiento antes de empezar a desherbar con láser
Robot One requiere imágenes etiquetadas y validación del cultivo antes del deshierbe láser. La puesta en marcha incluye formación, conectividad y supervisión.
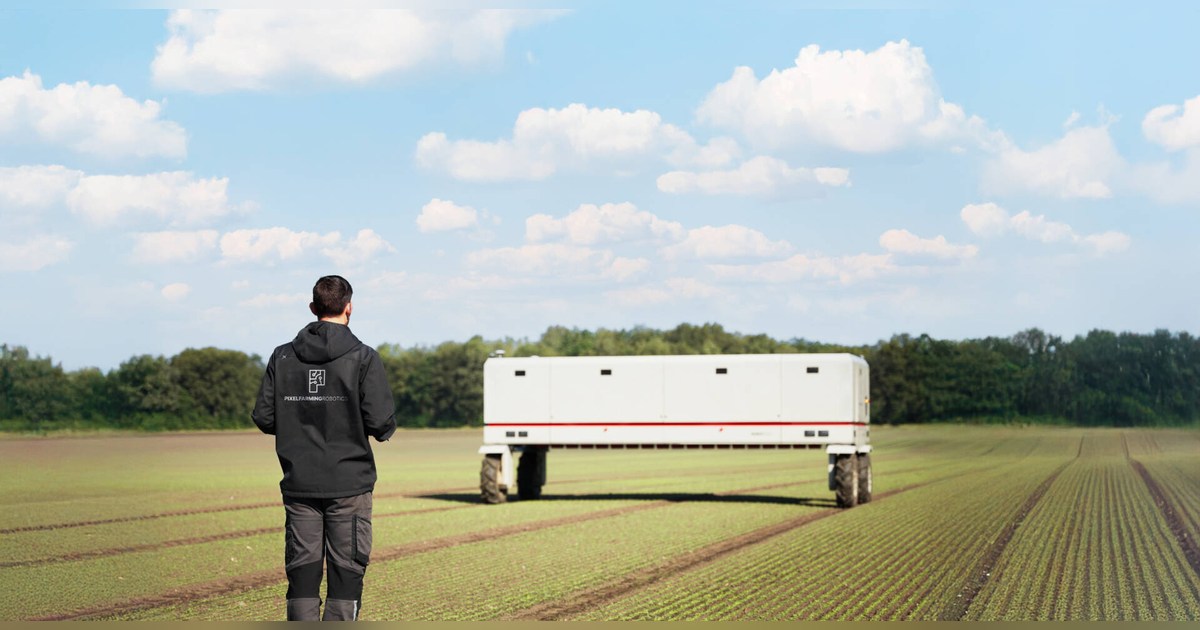
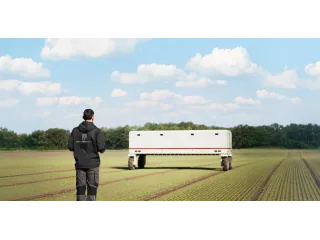
Robot One utiliza visión artificial para dirigir láseres hacia las malas hierbas seleccionadas. Pixelfarming Robotics explica un proceso de puesta en marcha que comienza antes de eliminar plantas: hay que recoger imágenes, etiquetarlas y validar el modelo que distinguirá el cultivo de las especies que se quieren retirar.
Cuatro semanas como mínimo para preparar un cultivo
El programa de incorporación indica un mínimo de cuatro semanas para configurar un tipo de cultivo. Ese trabajo incluye imágenes de diferentes fases de crecimiento y recomienda validar el modelo en una siembra posterior.
La persona que conoce la explotación aporta parte del criterio al etiquetado. El fabricante enseña a utilizar su plataforma Pixelfarming Academy, pero el reconocimiento no se presenta como una capacidad universal lista para cualquier planta desde el primer día.
El láser actúa calentando tejido vegetal. La página señala como momento óptimo las malas hierbas en fase temprana de dos hojas: las plantas grandes requieren más energía y hacen el proceso menos eficiente. La ventana de trabajo importa tanto como la precisión de apuntado.
La operación autónoma tiene requisitos concretos
Robot One emplea GPS con RTK y necesita una conexión estable 4G o 5G según su programa de puesta en marcha. La página del robot exige supervisión por un operador cualificado durante el uso autónomo.
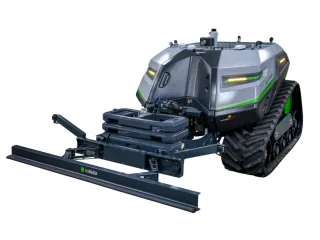
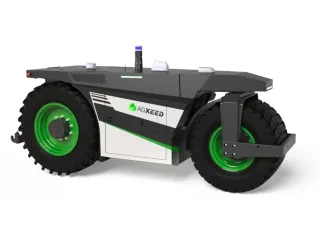
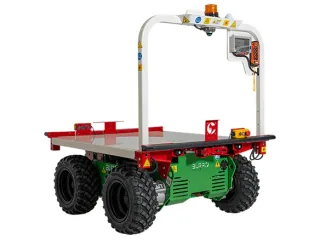
El accionamiento de las ruedas es eléctrico y dispone de baterías y paneles solares. Para trabajo con múltiples láseres, el fabricante recomienda un extensor de autonomía diésel. Por tanto, la configuración de deshierbe no debe describirse automáticamente como alimentada solo por el sol.
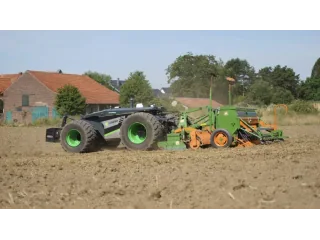
La puesta en marcha incluye formación y evaluación del operador. El interés práctico de Robot One está en el conjunto: reconocimiento preparado para la explotación, calendario de intervención, energía disponible y supervisión. El equipo físico permite actuar sobre plantas, pero necesita ese trabajo previo para convertir una demostración de láser en una tarea agrícola organizada.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.