FIFISH W6 NAVI: mantener la posición y preparar la inspección
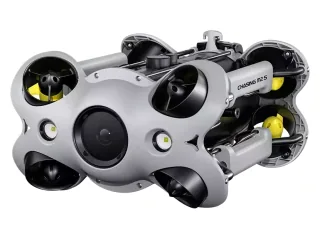
FIFISH W6 NAVI añade navegación y mantenimiento de posición a un ROV de doble cámara. El sonar, la energía y las herramientas se configuran para la inspección.
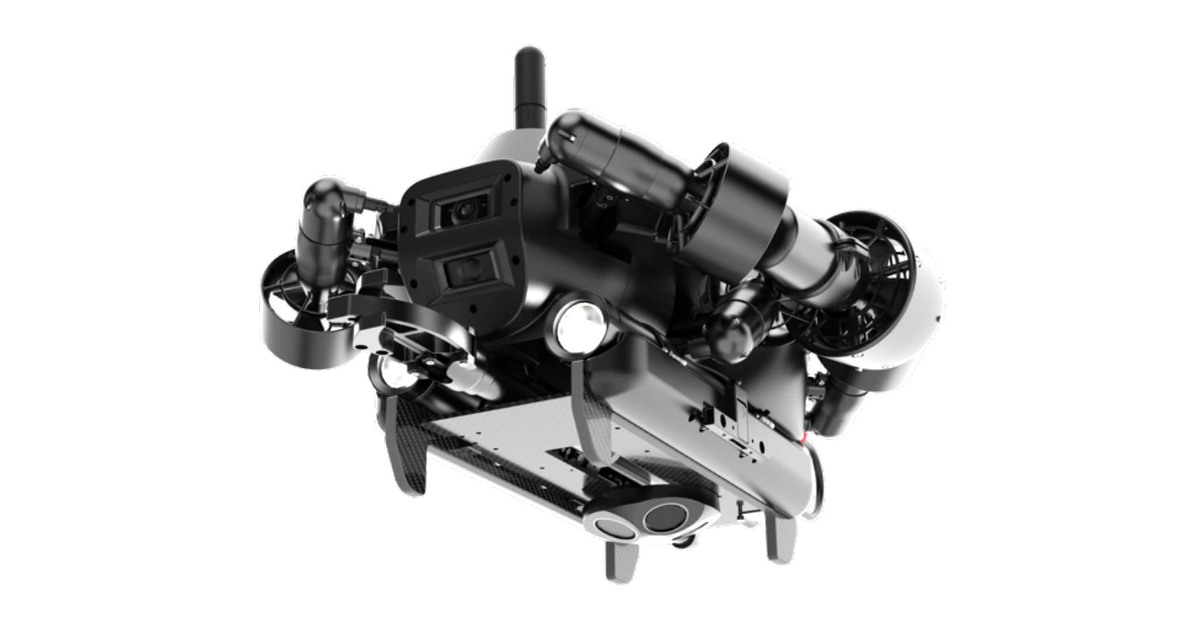
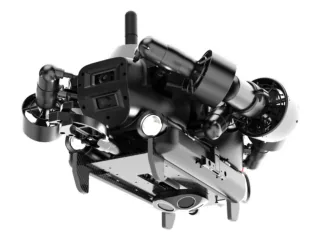
FIFISH W6 NAVI combina un ROV de inspección con referencias de navegación y mantenimiento de posición. QYSEA lo orienta a observación de estructuras y búsqueda, con herramientas que se eligen para cada trabajo.
Mantener una vista y registrar el recorrido
La página describe clasificación de trescientos cincuenta metros, dos cámaras 4K y luces que suman doce mil lúmenes. La navegación U-INS permite preparar recorridos, marcar puntos de interés y seguir el movimiento del equipo.
El DVL integrado aporta mantenimiento de posición, seguimiento de altura y evitación de obstáculos por debajo. Esas funciones necesitan condiciones de medida compatibles y una preparación adecuada del entorno de trabajo.
El sonar de imagen 2D aparece como opción. Puede complementar la cámara en agua turbia; no debe darse por incluido en todos los presupuestos. La medición óptica mediante láser y software exige imágenes y referencias adecuadas para el objeto observado.
Preparar el equipo antes de entrar en el agua
El manual enlazado para W6 y W6 NAVI dedica apartados a conexión de cable, calibración de sensores, despliegue y recuperación. La preparación del conjunto de superficie forma parte de la inspección, además de las capacidades del robot.
La batería extraíble de 388,8 Wh permite intercambiar unidades. QYSEA anuncia carga al setenta por ciento en una hora y contempla alimentación directa opcional. La elección debe incluir el tiempo de trabajo y los medios disponibles en el punto de acceso.
Después de la inmersión, el manual indica revisar cable y conectores, limpiar residuos y comprobar posibles daños. Mantener las hélices y sellados en condiciones permite preparar la siguiente salida con un equipo revisado.
W6 NAVI se ofrece mediante consulta y configuración profesional. Su utilidad depende de reunir navegación, imagen y herramientas para una tarea definida. Una demostración debe reproducir la visibilidad, distancia y condiciones de control que tendrá la inspección real.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.