SpaceBok: un cuadrúpedo terrestre para ensayar movilidad espacial
SpaceBok estudia saltos y movilidad sobre suelos difíciles para exploración espacial. El cuadrúpedo de ETH es una plataforma terrestre sin cualificación espacial.
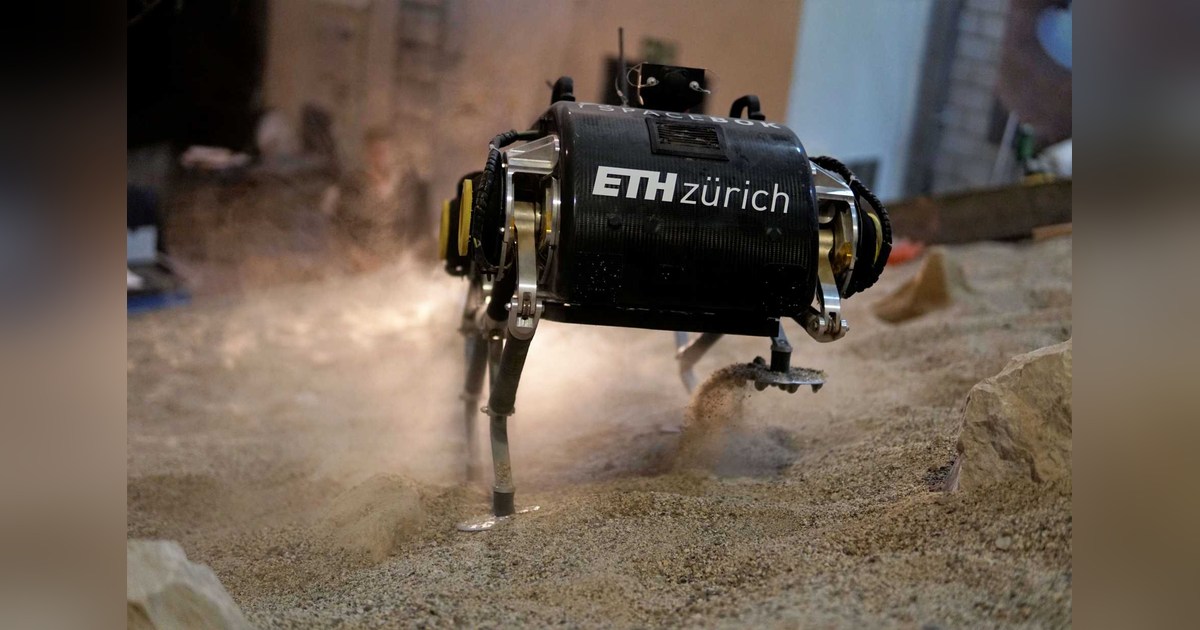
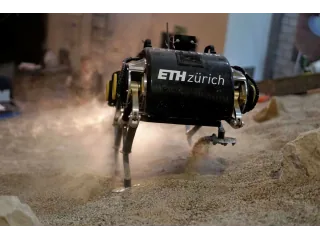
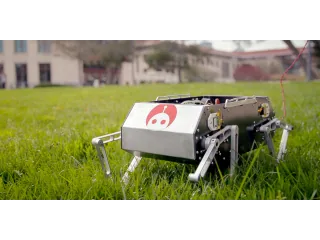
SpaceBok es un cuadrúpedo experimental diseñado para investigar locomoción dinámica relacionada con exploración espacial. La página de ETH Zurich [en] sitúa su trabajo entre 2018 y 2021 y aclara que el robot no está cualificado para operar en el espacio.
Esa precisión importa: una plataforma terrestre puede ayudar a estudiar movilidad sobre suelos difíciles y condiciones de baja gravedad sin ser un vehículo preparado para una misión lunar.
Dos movimientos activos por pata
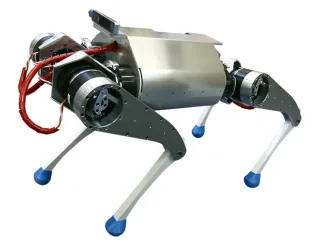
Cada pata dispone de dos grados de libertad para flexionar y extender cadera y rodilla. El diseño prescinde del movimiento lateral de la cadera para reducir peso y complejidad. La geometría busca que los actuadores trabajen juntos al realizar movimientos explosivos, como saltos.
La documentación publica una altura de cadera de 500 mm y una masa de 22 kg para la plataforma descrita. Al comparar artículos de años diferentes, hay que comprobar el montaje: las modificaciones de pies, instrumentación y mecanismos auxiliares pueden alterar esas cifras.
Cambiar hardware para responder una pregunta
ETH explica que la modularidad permitió instalar pies para terreno granular y una rueda de reacción para controlar orientación durante el vuelo. Son configuraciones de ensayo para preguntas distintas, no accesorios presentes simultáneamente en todas las fotografías.
La línea de investigación en robótica espacial [en] proporciona el contexto de esos experimentos. Una revisión útil debería indicar qué suelo se utiliza, cómo se reproduce la condición de ensayo y qué parte de la orientación controla el robot. Así se evita atribuir a una demostración más alcance del que tiene.
SpaceBok resulta interesante para entender por qué saltar y caminar plantean problemas distintos cuando cambia el entorno físico. Sus pruebas aportan información sobre diseño de patas, contacto y control. Las fuentes no acreditan despliegue en otro planeta ni venta comercial como rover espacial; describen una plataforma de tecnología y experimentación terrestre.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.