Oculus Prime: mirar hacia atrás también forma parte de la recarga
Oculus Prime SLAM Navigator combina teleoperación y navegación mediante mapas. Su recarga por cámara muestra por qué el atraque debe incluirse en las pruebas del robot.
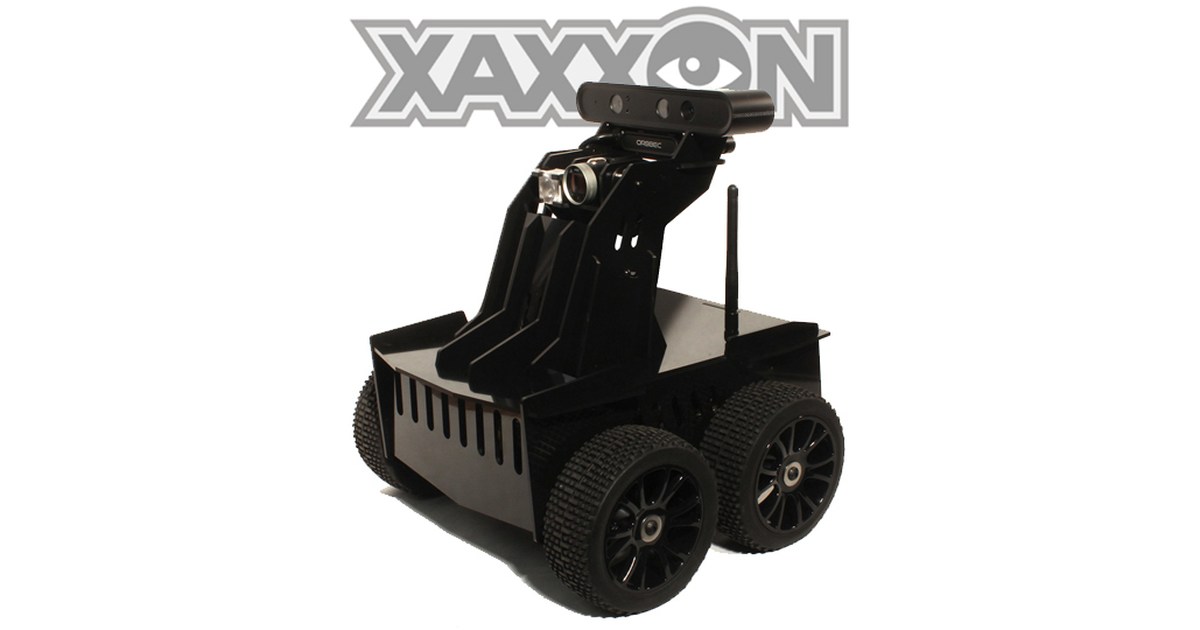
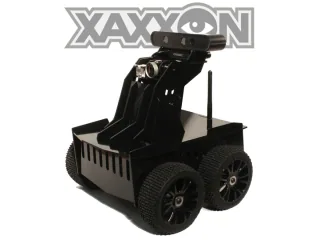
Oculus Prime SLAM Navigator es una base móvil de Xaxxon con cámara orientable, audio y control desde un navegador. Su documentación combina teleoperación con creación de mapas, puntos de paso y recorridos autónomos.
La tabla del fabricante anuncia cuatro ruedas motrices, 0,4 m/s de velocidad máxima y hasta cuatro horas de funcionamiento. El software descrito utiliza Xubuntu 16.04 y ROS Kinetic, una combinación histórica que debe identificarse antes de intentar mantener o actualizar una unidad.
La estación es parte del recorrido
Oculus Prime utiliza procesamiento de imagen para aproximarse a su cargador. El robot entra marcha atrás y emplea la cámara con un espejo para observar durante esa maniobra. Una vez conectado queda orientado hacia el exterior, preparado para abandonar la estación.
Eso permite estudiar dos tareas distintas: navegar por un mapa y realizar la aproximación final a una referencia visual. Completar la primera no garantiza que funcione la segunda. En una prueba de laboratorio conviene registrar también iluminación, visibilidad del cargador y resultado de cada intento de atraque.
El servidor publicado por Xaxxon conserva la parte de control remoto. Su disponibilidad facilita revisar la comunicación, pero no demuestra compatibilidad directa con navegadores, redes y sistemas operativos actuales.
La página del producto enumera sensores y funciones de patrulla, aunque contiene referencias a distintas cámaras de profundidad en sus apartados. Para una ficha de unidad concreta hay que confirmar cuál está instalada, evitando combinar versiones.
Oculus Prime resulta interesante como arquitectura de telepresencia y recarga visual. La evaluación debe incluir el recorrido de vuelta, el atraque y el mantenimiento del software, además de la conducción durante una demostración.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.