Oculus Prime: mirar hacia atrás también forma parte de la recarga
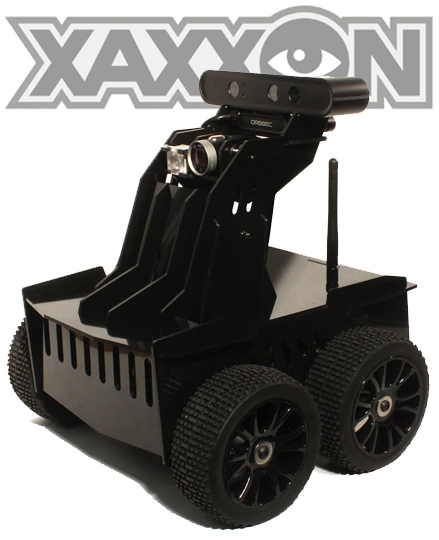
Oculus Prime SLAM Navigator combina teleoperación y navegación mediante mapas. Su recarga por cámara muestra por qué el atraque debe incluirse en las pruebas del robot.
 robotica.es
Xaxxon
Oculus Prime SLAM Navigator combina teleoperación y navegación mediante mapas. Su recarga por cámara muestra por qué el atraque debe incluirse en las pruebas del robot.
Ficha actualizada el .
Web oficialDesarrollar teleoperación, navegación mediante mapas y recarga automática en una plataforma móvil de interior.
Quién está detrás
Desarrollador de robots de telepresencia, navegación y control remoto con software publicado.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo