Salto-1P: por qué aterrizar con precisión es más difícil que saltar alto
Salto-1P estudia saltos con una sola pata. El robot de Berkeley permite analizar el lanzamiento, la orientación en vuelo y la precisión necesaria para aterrizar.
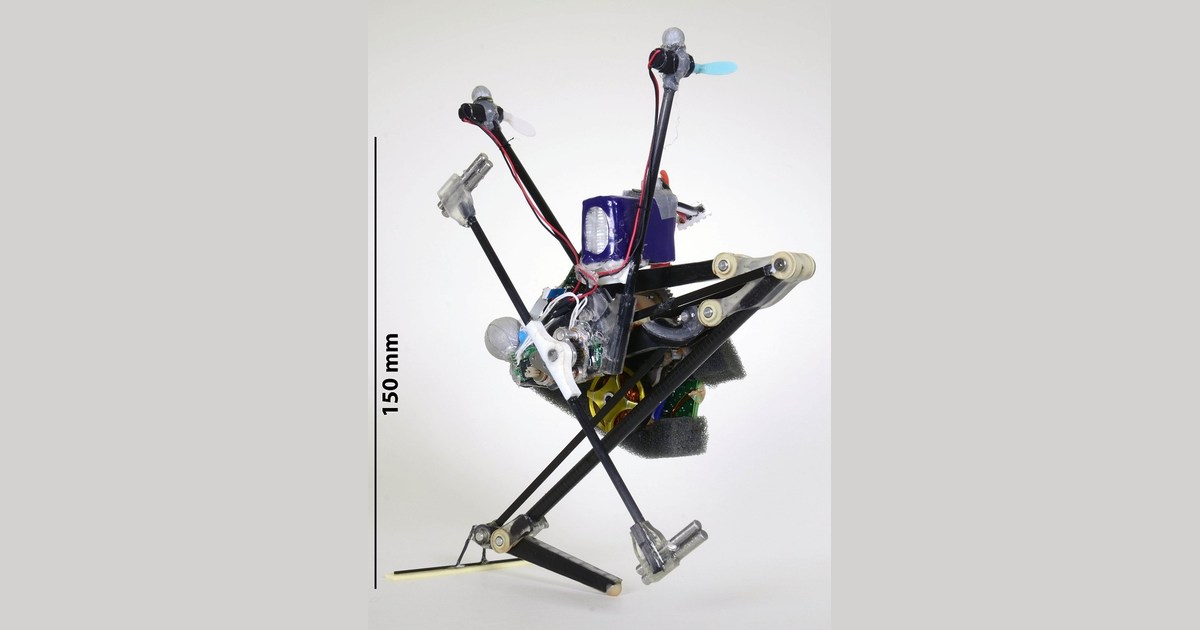
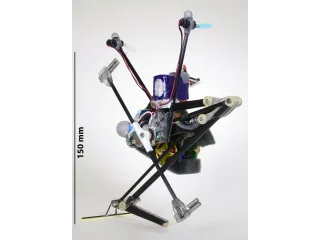
Salto-1P estudia locomoción mediante saltos con una sola pata. El robot de UC Berkeley concentra en unos 100 gramos un problema exigente: despegar, orientar el cuerpo en el aire y colocar el pie en un apoyo concreto.
La tesis de Justin Yim de 2020 [en] describe una pata de 15 cm y estrategias para encadenar saltos. La altura alcanzada es solo una parte del problema. Si el cuerpo llega mal orientado, un buen impulso puede terminar en un aterrizaje inestable.
El salto comienza antes del despegue
El laboratorio documenta en su recopilación de experimentos [en] trabajo sobre control durante el apoyo, selección del ángulo de lanzamiento y colocación del pie antes de aterrizar. Se estudian por separado para comprender qué error domina cada fase.
Eso permite un ángulo práctico para analizar los vídeos: observar dónde quería llegar el robot, dónde tocó realmente y cuánto tuvo que corregir después. Una secuencia de saltos aparentemente uniforme puede esconder ajustes importantes en cada contacto.
Los trabajos de 2019 añadieron estimación de orientación para realizar pruebas fuera del laboratorio de captura de movimiento. Esa transición es relevante porque obliga al robot a trabajar con sus propias estimaciones en lugar de depender del seguimiento externo. No convierte todas las versiones anteriores de Salto en unidades con la misma instrumentación.
Un aparato pequeño con un entorno de ensayo grande
Salto-1P puede necesitar muy poco espacio cuando está parado, pero sus trayectorias exigen una zona preparada. La colocación de apoyos y el registro de posiciones forman parte del montaje experimental. Conviene comparar resultados usando el mismo controlador y el mismo método de medición.
Es una plataforma académica para estudiar agilidad, estimación y contacto con el suelo. Las fuentes describen prototipos y experimentos; no verifican un robot comercial para saltar por una vivienda. Su contribución más útil es mostrar que la precisión de aterrizaje depende de todo lo que ocurre desde el apoyo anterior.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.