Poggy: mantener la postura con colas flexibles y propulsores
Poggy combina colas Fin-Ray accionadas y propulsores para ajustar la postura. Sus sensores permiten configurar inspección y medición a baja velocidad.
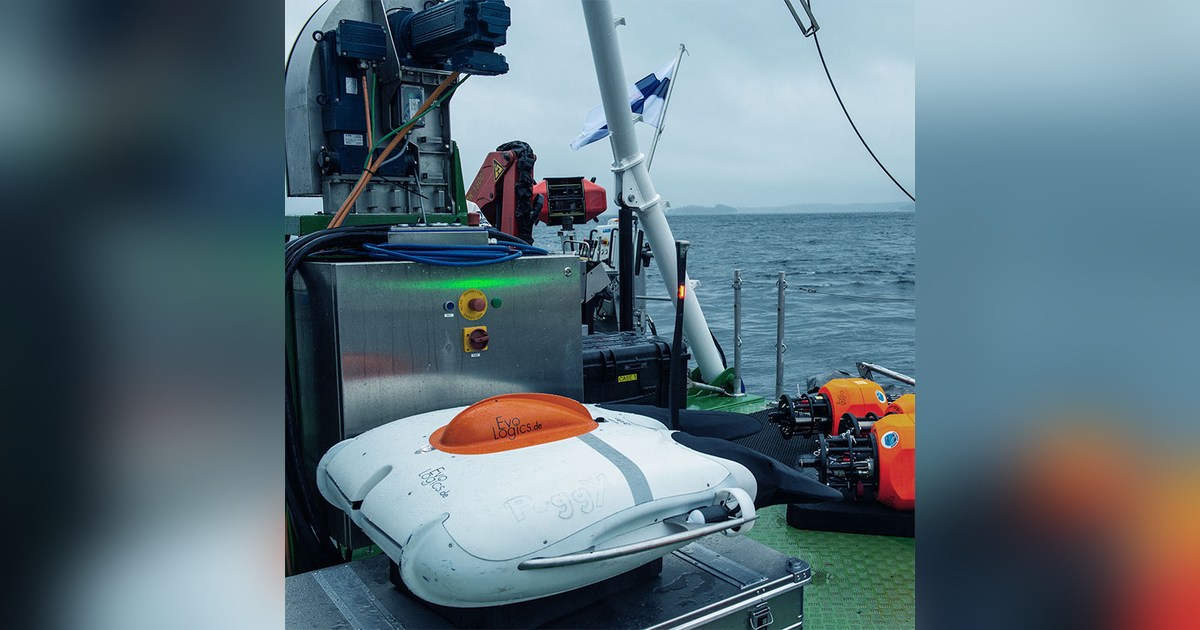
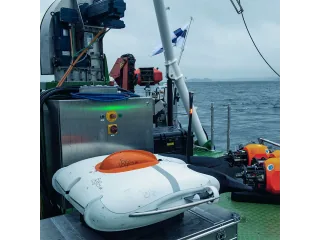
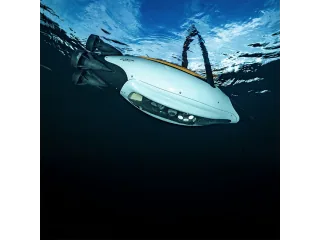
Poggy utiliza dos colas flexibles y propulsores para mantener posturas durante una inspección submarina. EvoLogics combina esa movilidad con un espacio de instrumentación para recoger datos a baja velocidad o desde una posición mantenida.
Ajustar la postura con colas y propulsores
La página describe dos colas accionadas de forma independiente basadas en Fin-Ray. Permiten ajustar movimientos verticales, inclinación y balanceo. Dos propulsores principales aportan desplazamiento y tres verticales permiten sostener la posición.
La combinación se orienta a recorridos lentos y observación de estructuras, donde interesa conservar un ángulo o una altura de medida. Una cámara o un sonar necesitan una plataforma estable para repetir la captura sobre una zona concreta.
Fin-Ray procede de una estructura flexible inspirada en las aletas de peces. En Poggy forma parte de elementos accionados del vehículo; la forma bioinspirada no sustituye a motores, control y navegación.
Los sensores completan la misión
El fabricante contempla sonar lateral y frontal, cámara con iluminación y un sistema acústico de comunicación y posición. Las opciones ambientales permiten ampliar la campaña con otros parámetros del agua. El conjunto exacto debe confirmarse con EvoLogics.
Poggy puede utilizarse también como nodo móvil de superficie para seguir otros AUV o apoyar comunicaciones. Esa función necesita la integración acústica y radio correspondiente. Cambiar de misión requiere revisar instrumentos y enlaces, además de programar un nuevo recorrido.
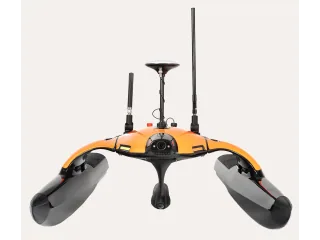
La plataforma incorpora GNSS y comunicación inalámbrica para las fases en superficie. Bajo el agua, posición y supervisión utilizan sensores y acústica: no debe confundirse la antena visible con recepción de satélites durante la inmersión.
Poggy se ofrece como plataforma profesional configurable. Su interés está en unir desplazamiento, postura y observación dentro de un vehículo. Para una inspección conviene concretar qué necesita ver el sensor, cómo se sitúa cada captura y qué medios se utilizarán para supervisar y recuperar el AUV.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.