HUGIN Superior: varios sensores sobre la misma trayectoria
HUGIN Superior integra imagen acústica, batimetría y sensores ambientales. Su autonomía depende de qué instrumentos permanecen activos durante la campaña.
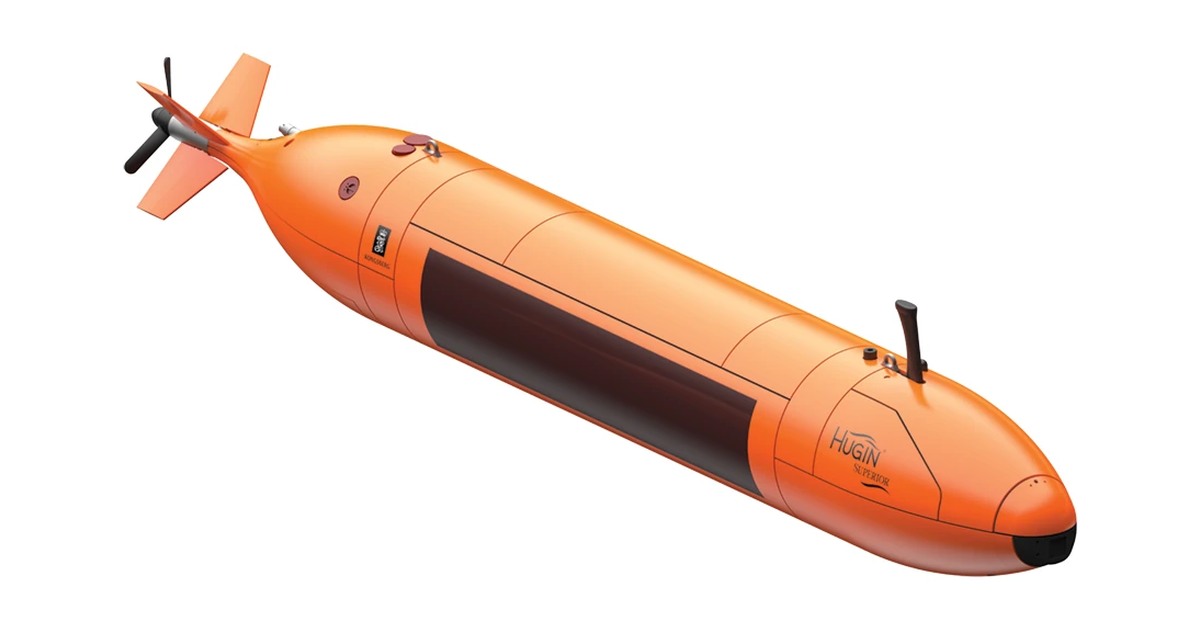
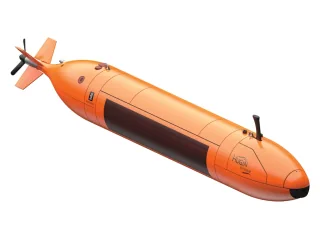
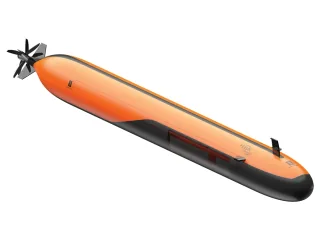
HUGIN Superior reúne un conjunto fijo de sensores para recoger datos del fondo marino. El AUV de Kongsberg Discovery combina imagen acústica, batimetría y mediciones ambientales dentro de un sistema profesional de campaña.
Una configuración pensada para recoger varios datos juntos
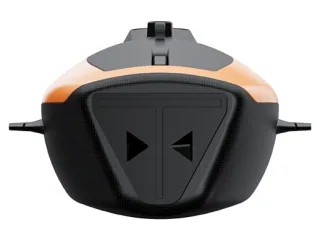
El fabricante describe sonar HISAS 1032 de doble receptor, multihaz EM2040 MkII, cámara, perfilador láser, perfilador del subsuelo y magnetómetro. La suite incorpora también sensores ambientales. La combinación permite observar propiedades distintas de una zona durante el mismo recorrido.
La navegación Sunstone integra información inercial, DVL y ayudas acústicas o referidas al terreno. La página atribuye a MicroNavigation una mejora de precisión durante la misión. Esa prestación depende del sistema y de sus condiciones; no equivale a recibir una posición de satélite bajo el agua.
La ficha técnica de HUGIN Superior publica una clasificación de 6.000 metros, unos 6,6 metros de largo y aproximadamente 2.200 kg en aire. Sus dimensiones exigen medios de manejo y un procedimiento de operación a bordo.
La autonomía cambia con los instrumentos activos
El documento distingue 62 horas con todos los sensores funcionando y 76 horas con una combinación concreta de HISAS, EM y perfilado del subsuelo. Esas cifras muestran por qué la duración no debe separarse del régimen de instrumentación.
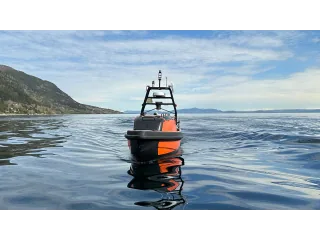
La oferta contempla consola, cargadores, análisis posterior y medios de lanzamiento y recuperación. La página describe el conjunto operativo en dos contenedores de cubierta. Organizar la campaña significa instalar y comprobar ese sistema completo, además de preparar el recorrido del AUV.
HUGIN Superior se dirige a levantamientos que necesitan datos de varias fuentes situados sobre la misma trayectoria. Su interés está en la integración de sensores y navegación. Seleccionarlo exige revisar qué se medirá, qué sensores permanecerán activos y cómo se gestionarán los datos al recuperar el vehículo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.