Caster: una base ROS que separa el robot del puesto de trabajo
Caster es una base diferencial de investigación con paquetes ROS para el hardware y el ordenador de desarrollo. Revisamos esa separación y sus límites documentales.
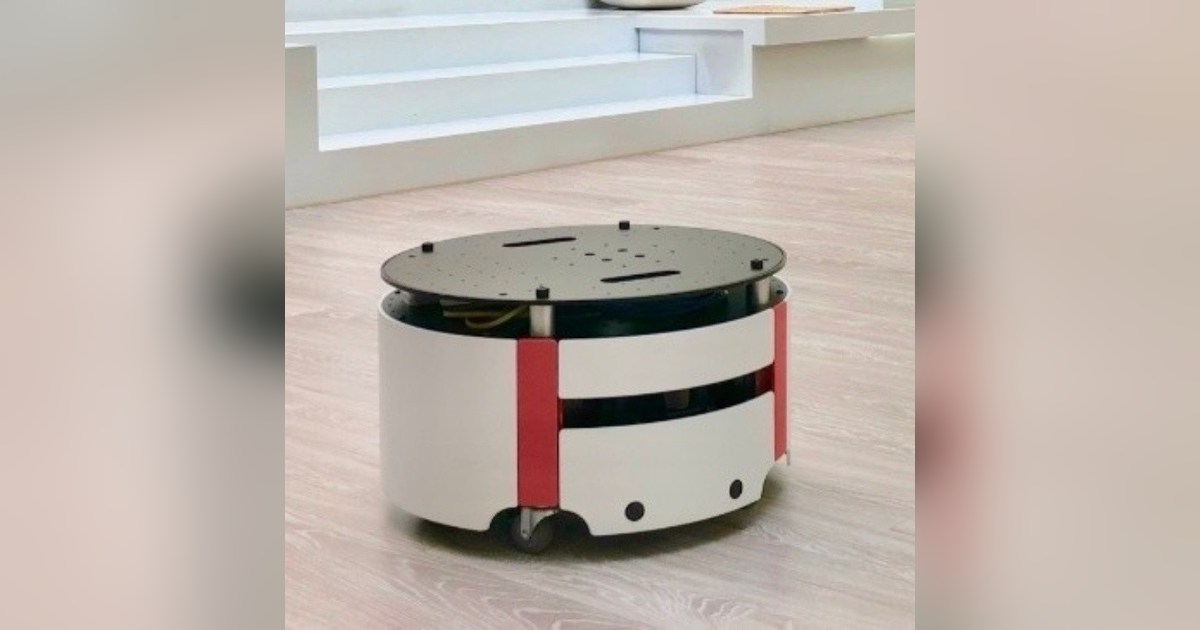
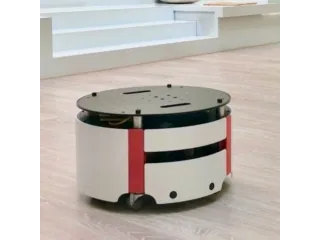
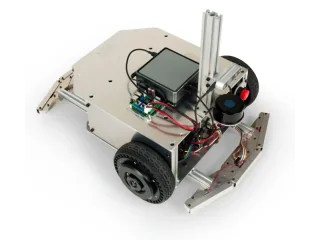
Caster es una base móvil de accionamiento diferencial creada por I-Quotient Robotics para investigación y aplicaciones de servicio en interiores. Su documentación pública permite estudiar una arquitectura en la que el ordenador que mueve el robot y el que muestra herramientas gráficas cumplen funciones distintas.
El repositorio oficial Caster ROS organiza la instalación en paquetes para el robot, el escritorio y la descripción URDF. La parte del robot incluye interfaz de hardware, control y configuración de navegación; el escritorio reúne visualización en RViz y teleoperación.
Localizar un fallo antes de cambiar el algoritmo
Esa división permite plantear una comprobación sencilla: observar primero si la base responde a una orden manual, después si publica estados coherentes y finalmente si la navegación produce la trayectoria esperada. Cuando solo falla la visualización remota, cambiar el controlador de motores no aborda necesariamente la causa.
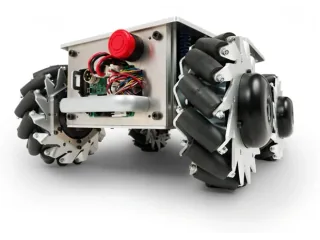
Al ser diferencial, Caster gira mediante la diferencia de velocidad entre sus ruedas motrices. Para situarse frente a un punto de trabajo requiere combinar avance y giro. La documentación no lo presenta como una plataforma capaz de trasladarse lateralmente como una base Mecanum.
La entrada del modelo en Robots de ROS identifica su uso en interiores. Las fuentes abiertas consultadas no detallan una capacidad de carga certificada ni un grado de protección que permitan planificar lluvia o transporte industrial. Esos datos deben obtenerse de la unidad y su proveedor.
El software conservado tiene una estructura de ROS clásico y un instalador histórico. Su existencia no garantiza compatibilidad directa con una distribución actual. Caster resulta interesante como plataforma documentada para entender integración y diagnóstico, siempre que el proyecto reserve tiempo para comprobar dependencias y mantenimiento del hardware.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.