XMachines X100: una base de investigación que también obliga a calcular la alimentación
XMachines X100 es una plataforma móvil para sensores y herramientas de investigación. Revisamos su carga y las salidas de alimentación antes de añadir periféricos.
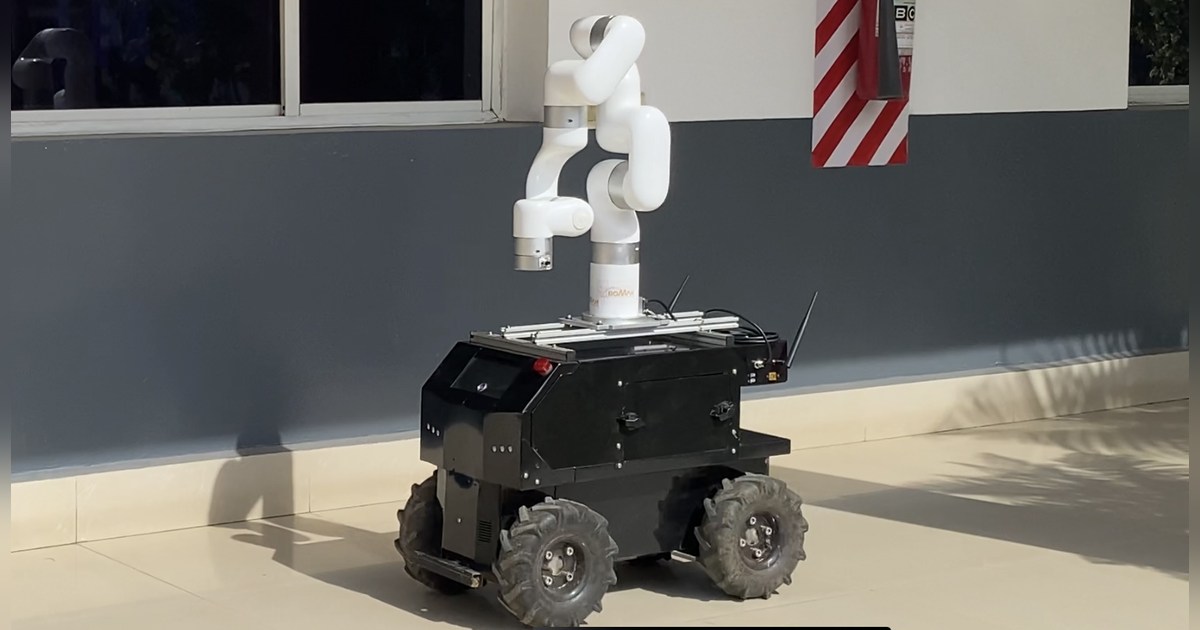
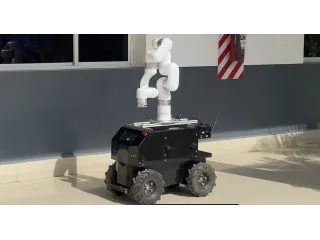
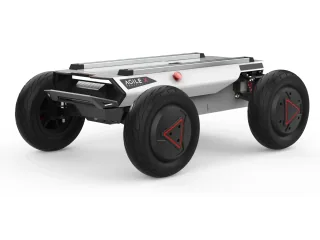
XMachines X100 es una base móvil de investigación diseñada para incorporar sensores, cámaras y actuadores según el proyecto. El fabricante la presenta para desarrollar navegación y otras aplicaciones sobre un chasis de cuatro ruedas motrices.
La página actual del modelo anuncia 75 kg de carga útil, 75 kg de peso propio y una velocidad máxima de 0,8 m/s. También describe un ordenador Xavier NX configurable y una batería de 24 V y 24 Ah, con opción de cambiar de tecnología de batería.
Montar un sensor incluye darle energía
La plataforma ofrece salidas de 24, 12 y 5 V, cada una protegida a 3 A según la tabla del fabricante. Antes de añadir una cámara, un lidar o una herramienta hay que comparar su consumo con la salida disponible. Una conexión mecánica compatible no garantiza que pueda alimentarse desde cualquier puerto.
Si se instala un brazo, también cambia la distribución de masa y el esfuerzo durante el movimiento. La carga máxima de la base no equivale al peso que una herramienta pueda mover ni a una garantía de estabilidad con cualquier montaje elevado.
La entrada de X100 en Robots de ROS identifica su integración con ROS. Eso facilita el acceso a herramientas de desarrollo, pero el conjunto exacto de sensores se configura para cada aplicación. No deben suponerse incluidos todos los periféricos que aparecen en fotografías de distintas versiones.
Para preparar una compra o una réplica de ensayo conviene pedir un esquema de puertos, la configuración del ordenador y la batería elegida. El valor del X100 está en servir como plataforma física extensible; un proyecto bien definido debe concretar qué llevará encima y cómo se integrarán sus datos y alimentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.