HUGIN Edge: objetivos de misión y recuperación preparada
HUGIN Edge adapta su recorrido a objetivos de misión y sensores embarcados. La recuperación y la recarga automáticas requieren una instalación compatible.
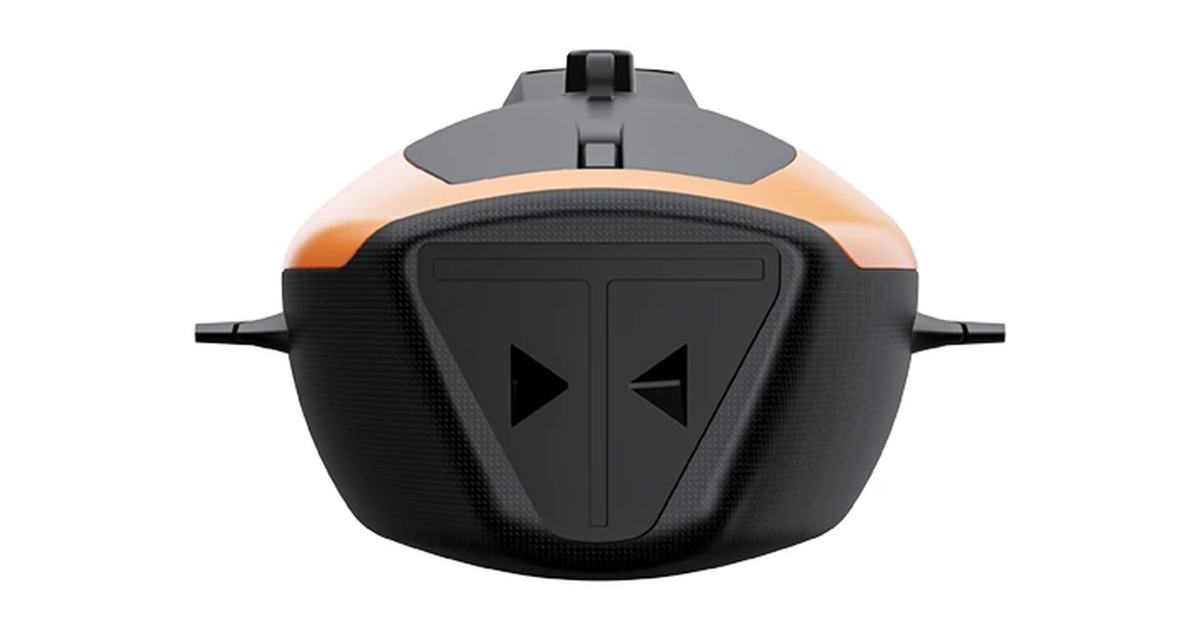
HUGIN Edge permite organizar una misión submarina a partir de objetivos y adaptar el recorrido durante su ejecución. Kongsberg Discovery reúne esa autonomía con una estructura de menor tamaño dentro de la familia HUGIN.
Planificar el trabajo y ajustar la trayectoria
La página describe planificación por objetivos y cambios de recorrido a partir de sensores embarcados. La idea es definir lo que debe observarse y utilizar la información obtenida durante la inmersión para ajustar la tarea.
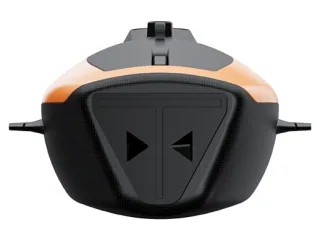
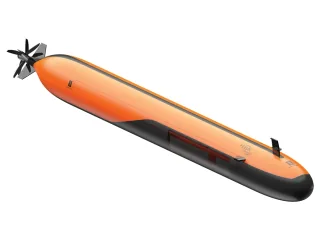
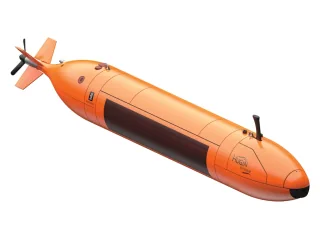
La ficha de HUGIN Edge publica 4,10 metros de largo, entre 350 y 390 kg para el vehículo base y operación entre cinco y 1.000 metros de profundidad. Es más compacto que los AUV de mayor tamaño de la gama, aunque sigue necesitando equipos de manejo.
El casco inundado de carbono reduce resistencia y permite separar la sección de cola para transporte. La ficha anuncia 24 horas a tres nudos con las cargas principales, con tiempos diferentes para intercambio o recarga de batería.
Los sensores y el sistema de recuperación completan la autonomía
El vehículo utiliza sonar frontal para percepción del recorrido. La suite puede incorporar sonar de apertura sintética, multihaz, magnetómetro, cámara y otros instrumentos. Las opciones deben seleccionarse según el dato que se necesita y la configuración contratada.
La documentación contempla operación desde embarcaciones pequeñas y sistemas sin tripulación. También incluye recuperación automática, carga y descarga de datos dentro de una instalación preparada. Esas funciones requieren medios de superficie compatibles; el vehículo aislado no constituye toda la infraestructura autónoma.
HUGIN Edge se dirige a campañas de medición e inspección que buscan reducir la logística de un AUV grande. Su selección debe conectar objetivos de misión, sensores y medios de despliegue. La planificación adaptativa aporta flexibilidad durante la inmersión, mientras el trabajo antes y después sigue dependiendo del sistema operativo completo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.