TIAGo Base AI: investigar qué ve una base móvil cuando el lidar no basta
TIAGo Base AI combina lidar, dos cámaras RGB-D y cómputo NVIDIA para navegación en interiores. Revisamos percepción, rutas y la versión del software contratado.
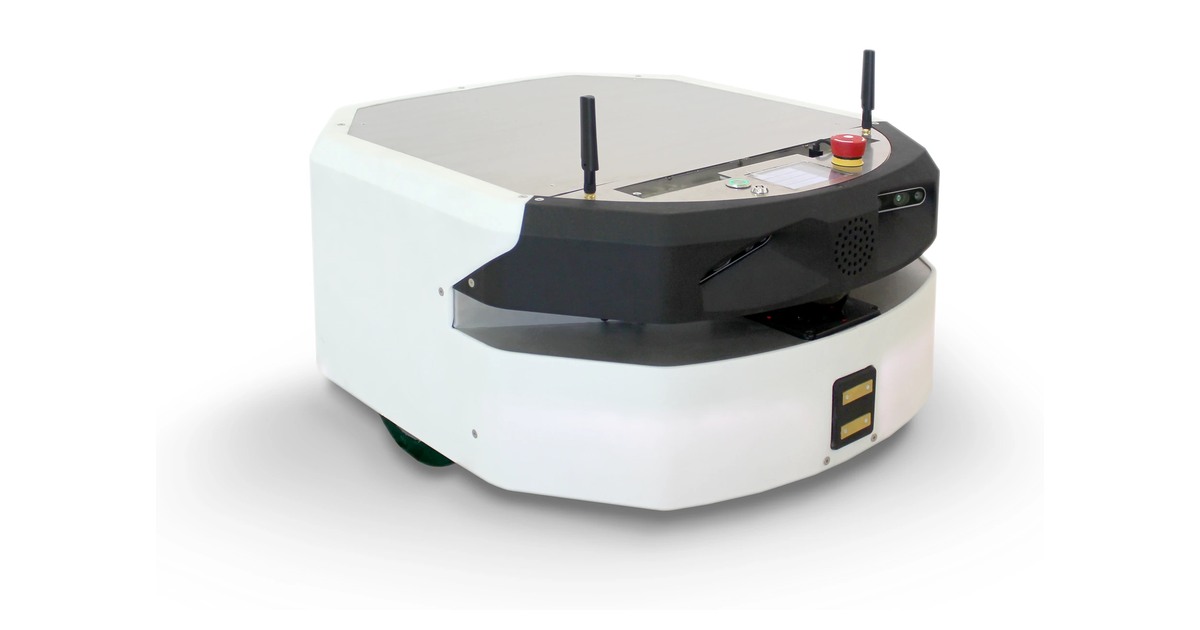
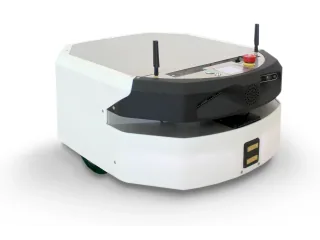
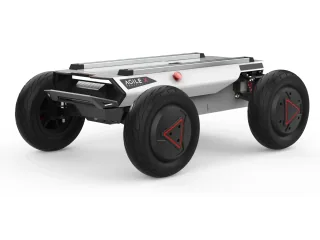
TIAGo Base AI es una plataforma móvil de PAL Robotics para investigar navegación y desarrollar transporte en interiores. Combina dos cámaras RGB-D, lidar e IMU con un ordenador y una GPU NVIDIA, según la descripción del fabricante.
La presentación de la plataforma anuncia hasta 150 kg de carga útil. También explica que la información de profundidad de las cámaras puede incorporarse a la detección de obstáculos, complementando la observación del lidar.
Comparar sensores con una misma escena
Un ejercicio de desarrollo puede observar un objeto situado a distinta altura o parcialmente fuera del plano de medida del lidar. La cámara de profundidad añade información espacial, pero hay que comprobar su cobertura, distancia y condiciones de iluminación en la ruta concreta. Disponer de varios sensores abre opciones de investigación; no elimina la necesidad de evaluar sus límites.
La ficha técnica publicada en 2024 describe navegación por puntos de interés, regiones prohibidas, rutas preferentes y herramientas de programación visual. También identifica ROS 1 Noetic y anuncia ROS 2 como una evolución futura en ese documento. Antes de contratar hay que confirmar qué versión se entrega actualmente, evitando transformar aquella previsión en una prestación acreditada.
Las preguntas frecuentes de PAL destacan acceso al hardware mediante interfaces ROS y uso tanto por desarrolladores como mediante programación visual. Un proyecto debe concretar cuál de esas vías necesita y qué datos quiere registrar.
TIAGo Base AI resulta interesante cuando la tarea exige estudiar percepción y navegación sobre una base integrada. La carga, las rutas y la configuración de software forman parte de esa evaluación, además del número de sensores.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.