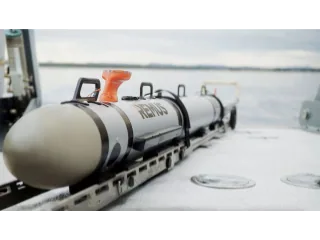
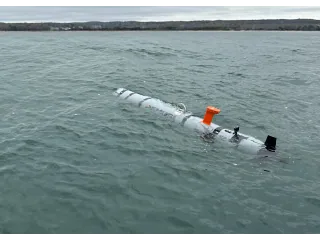
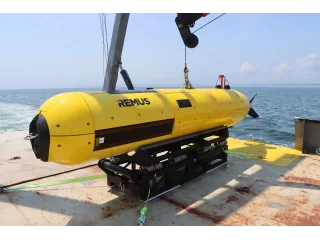
REMUS 300: más batería también cambia la masa del AUV
REMUS 300 ofrece tres baterías para ajustar la campaña submarina. La autonomía aumenta junto con la longitud y la masa del vehículo que se debe desplegar.
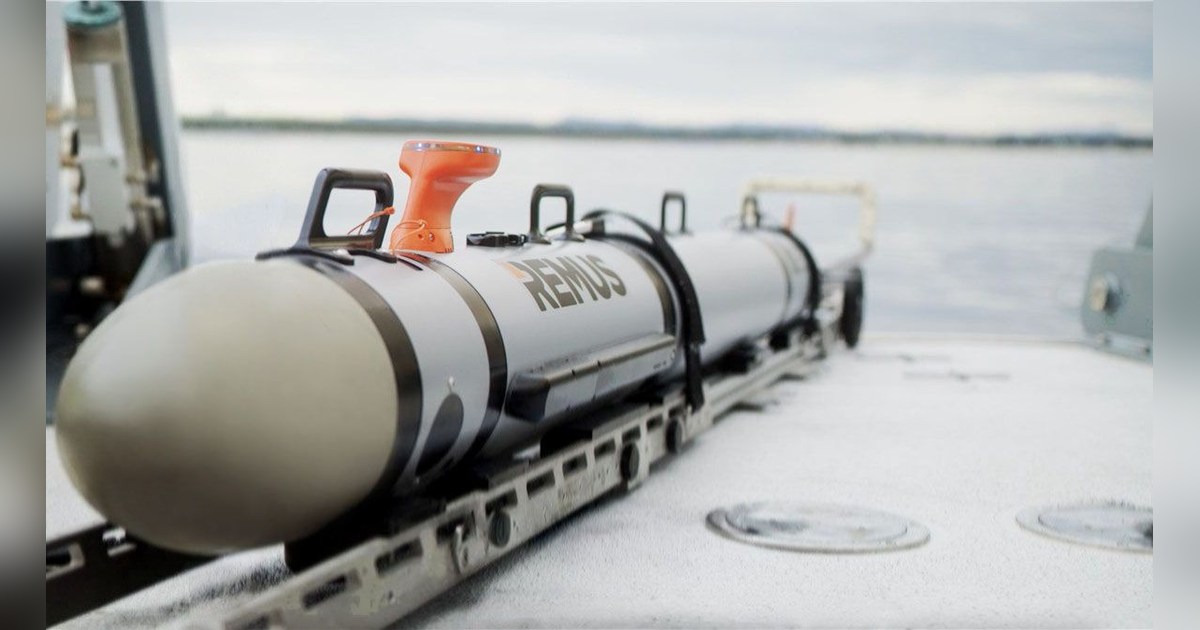
REMUS 300 cambia longitud, masa y autonomía según la batería instalada. El AUV de HII permite ajustar la energía de una campaña submarina, manteniendo una arquitectura modular para integrar instrumentos.
La batería cambia el vehículo que se despliega
La ficha técnica enlazada en la página distingue tres capacidades: 1,5, 3 y 4,5 kWh. Publica respectivamente 48,5, 58,5 y 70,3 kg, con longitudes de 2,03, 2,39 y 2,64 metros. La opción de más energía también cambia el equipo que se debe transportar y manejar.
Las duraciones estimadas son diez, veinte y treinta horas a tres nudos con sensores estándar. La clasificación de profundidad del modelo es de 305 metros. No corresponde atribuir la masa de la batería pequeña a la autonomía de la mayor.
El vehículo combina navegación inercial y DVL para situar las mediciones sumergido. GPS, wifi y las comunicaciones opcionales de superficie responden a otras fases de la misión. El seguimiento acústico permite intercambiar información y órdenes sin equivaler a un enlace continuo de vídeo.
Elegir la energía después de definir el instrumento
HII describe integración de cargas húmedas y secas, con sonar lateral estándar y opciones como cámara o sonar de apertura sintética. El tipo de sensor modifica consumo, datos y preparación del recorrido.
El almacenamiento extraíble de 1 TB facilita la revisión después de recuperar el AUV. La programación y el análisis forman parte del conjunto operativo, junto con los equipos de comunicación y soporte en superficie.
REMUS 300 se dirige a campañas profesionales que necesitan mayor profundidad o duración que un sistema de aguas someras. Su arquitectura permite ajustar batería e instrumentación, con consecuencias físicas claras. La selección debe cerrar el recorrido previsto y la carga de medida antes de elegir la variante energética y organizar el despliegue.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.