Nova Carter: una plataforma de sensores para desarrollar navegación autónoma
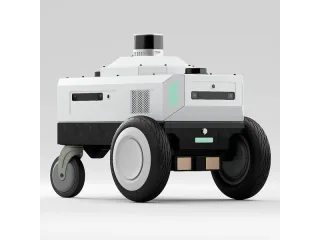
Nova Carter combina una base Segway, Jetson AGX Orin y sensores de visión y lidar. Permite investigar navegación, con una estación de carga ofrecida como opción.
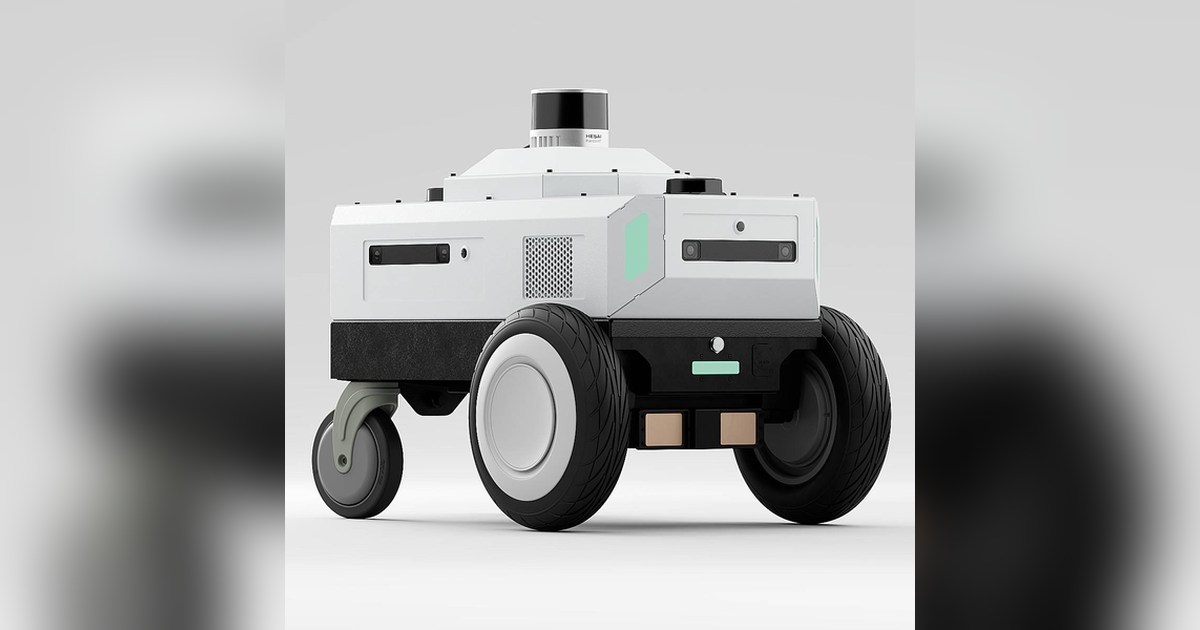
Nova Carter es una plataforma de desarrollo de robots móviles autónomos creada por Segway y NVIDIA. Integra una base diferencial RMP Lite 220, un Jetson AGX Orin y un conjunto amplio de sensores para percepción, mapas y navegación.
La página del modelo describe cuatro cámaras estéreo, cuatro cámaras de ojo de pez, dos lidar 2D y un lidar 3D. Ese conjunto permite estudiar qué aporta cada tipo de sensor a la representación del entorno, en lugar de empezar diseñando todas las conexiones físicas de una base propia.
Un mismo recorrido, varias fuentes de información
Una prueba de desarrollo puede guardar un recorrido y comparar qué obstáculos aparecen en imagen, profundidad y lidar. Los errores por textura, distancia o cobertura no tienen por qué coincidir entre sensores. El objetivo práctico es comprobar cómo combina datos el sistema que se esté desarrollando.
El repositorio de NVIDIA para Nova Carter aporta integración con Isaac ROS. Antes de ejecutar ejemplos hay que revisar la versión del entorno y sus dependencias. Disponer de sensores y GPU no significa que cualquier programa de navegación funcione sin preparar su configuración.
La estación de carga automática se ofrece como accesorio opcional. Segway distingue aproximadamente nueve horas de carga con el robot inactivo pero encendido y cinco en modo de suspensión. Son estados de carga diferentes, no dos cifras intercambiables de autonomía.
Nova Carter resulta útil para equipos que necesitan hardware integrado y quieren concentrarse en percepción y navegación. Las afirmaciones comerciales sobre productividad o despliegue a gran escala no sustituyen un ensayo con la ruta, la carga y el sistema de gestión del proyecto. La documentación abierta permite convertir esos requisitos en comprobaciones concretas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.