Clover 5 CODE: repartir el control de vuelo entre PX4 y Raspberry Pi
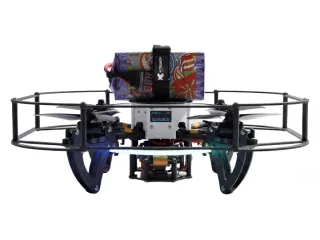
Clover 5 CODE es un cuadricóptero programable documentado con Raspberry Pi 5 y PX4. Revisamos la separación entre control de vuelo, visión y lógica de la misión.
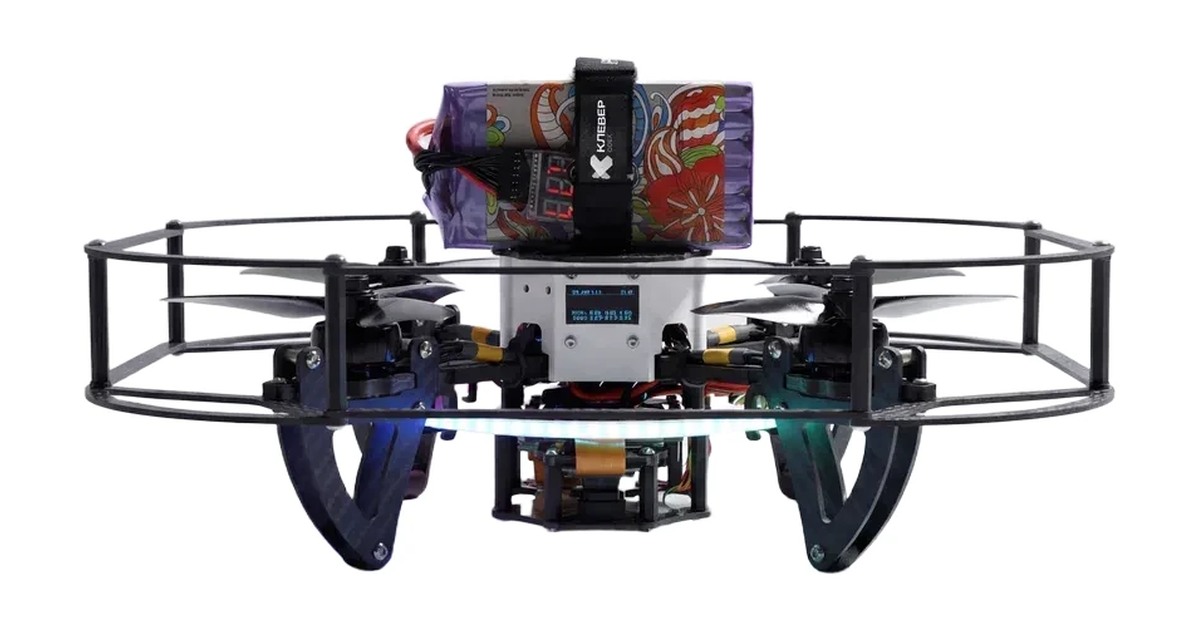
Clover 5 CODE es un cuadricóptero programable de la plataforma COEX Clover. La documentación actual presenta un controlador MicoAirH743v2 con PX4, una Raspberry Pi 5 como ordenador de a bordo y una cámara para trabajar con visión.
El formato permite aprender una distinción importante: mantener estable el vuelo y decidir una misión son trabajos que no tienen por qué ejecutarse en el mismo ordenador. PX4 actúa como sistema de control de vuelo, mientras el entorno de Raspberry Pi proporciona herramientas para programación y percepción.
Identificar la generación antes de montar
La introducción vigente de Clover muestra Clover 5 y enumera varios manuales de montaje. También conserva instrucciones de versiones anteriores. Una guía histórica que mencione Raspberry Pi 4 y Pixracer no describe automáticamente la electrónica de Clover 5 CODE.
La plataforma ofrece una imagen preconfigurada de Raspberry Pi con el software necesario para trabajar con periféricos y programar vuelos. El repositorio del proyecto permite revisar código y documentación, en lugar de depender solo de una interfaz cerrada.
En un ejercicio de desarrollo conviene observar primero los datos de cámara y la comunicación entre ambos ordenadores. Después se puede estudiar cómo una posición visual se convierte en una orden de misión. La documentación incluye navegación mediante marcadores, calibración y sistemas de referencia; son herramientas que requieren configuración, no una garantía de funcionamiento en cualquier sala.
El kit necesita montaje y puesta a punto de sensores, alimentación y software. Para reproducir un ejemplo hay que indicar versión del hardware, imagen instalada y referencias visuales empleadas. Su valor está en hacer visible la relación entre esas capas, con procedimientos documentados para el equipo físico seleccionado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.