El robot Unitree A2 remolca un coche en una demo de rescate
Weston Robot muestra al Unitree A2 con ruedas remolcando un monovolumen y arrastrando un trineo con una persona. Qué enseña esta demostración de rescate.
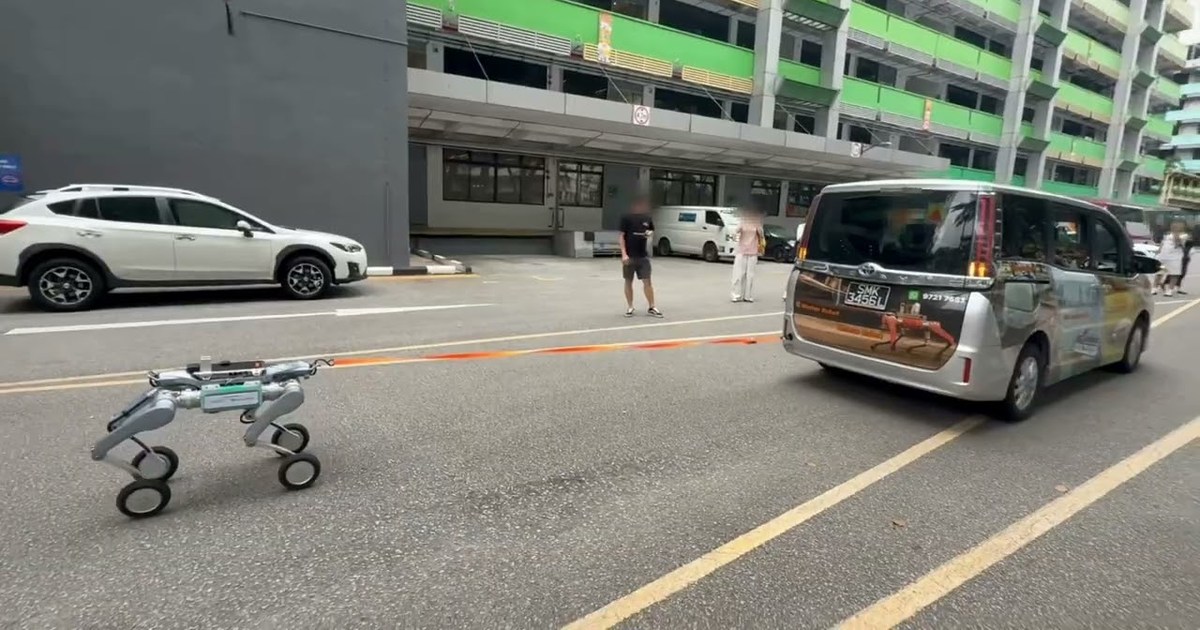
Una cinta naranja une un robot de cuatro patas con ruedas a un monovolumen. El contraste de tamaños hace llamativa la imagen elegida por Weston Robot para presentar su demostración del Unitree A2: una máquina que apenas llega a la parte baja del vehículo encargada de tirar de él.
La empresa de Singapur publicó la prueba el 18 de octubre [en]. Según explica, el A2 remolcó el coche por su aparcamiento ante visitantes y, en un segundo ejercicio, arrastró un trineo con una persona para simular una evacuación. Son dos escenas con una misma idea: utilizar la tracción de un robot para desplazar una carga que sería difícil transportar sobre su cuerpo.
El coche conserva sus ruedas y eso cambia la tarea
Remolcar un vehículo no equivale a levantar su peso. Mientras las ruedas lo sostienen, el robot debe ejercer la fuerza necesaria para ponerlo en movimiento y vencer la resistencia al avance. La pendiente, el estado de las ruedas y el suelo cambian cuánto esfuerzo requiere la maniobra. La masa del coche, por sí sola, no dice cuánta fuerza llega a la cinta.
Hay un antecedente especialmente ilustrativo en la investigación de Stanford. En el estudio Let’s All Pull Together, sobre equipos de microrrobots [en], seis pequeños robots de 17 gramos cada uno movían un automóvil con conductor de 1.800 kilos sobre hormigón pulido. Utilizaban adhesión controlable para agarrarse al suelo y sumaban una fuerza de unos 200 newtons.
Aquellos microrrobots y el A2 emplean soluciones diferentes. El experimento de Stanford sirve para entender la importancia del contacto con el suelo, sin trasladar sus cifras al robot de Unitree. Si el apoyo resbala, aumentar el esfuerzo del motor no basta para transmitir más fuerza a la carga.
También explica por qué las ruedas pueden ser útiles en un cuadrúpedo. Permiten un avance continuo sobre una superficie adecuada, mientras las articulaciones conservan otras posibilidades de movimiento. Ya hemos visto esa combinación en otro trabajo muy distinto: el Lynx M20S transportando cestas de uva.
Un trineo para ensayar la evacuación
El segundo ejercicio cambia la relación con el suelo: la persona viaja en un trineo de rescate. Weston plantea aplicaciones en emergencias y busca colaboradores para explorarlas, de modo que la publicación describe una demostración, sin acreditar una intervención operativa ni una evacuación autónoma.
La nota tampoco detalla cómo se dirigió el robot durante las maniobras. Ese dato importa: mover una carga y decidir por dónde evacuar a alguien son capacidades distintas. En los robots serpiente de CMU empleados entre escombros, por ejemplo, la dirección correspondía a especialistas humanos.
La imagen del monovolumen deja una pregunta física fácil de recordar: antes de preguntar cuánto pesa lo que arrastra un robot, conviene mirar sobre qué se mueve.
Fuentes
- Weston Robot — demostración del Unitree A2, remolque del monovolumen y simulación con trineo [en]
- Stanford, Christensen y colaboradores — estudio experimental sobre fuerza de arrastre y contacto con el suelo en equipos de microrrobots [en]
- Imagen: miniatura del vídeo oficial de Weston Robot, recortada para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.