Una maleta robótica guía a personas con discapacidad visual por Tokio
AI Suitcase se prueba en Toranomon Hills con rutas entre tiendas y restaurantes. La maleta guía desde el asa y ensaya un servicio de préstamo supervisado.
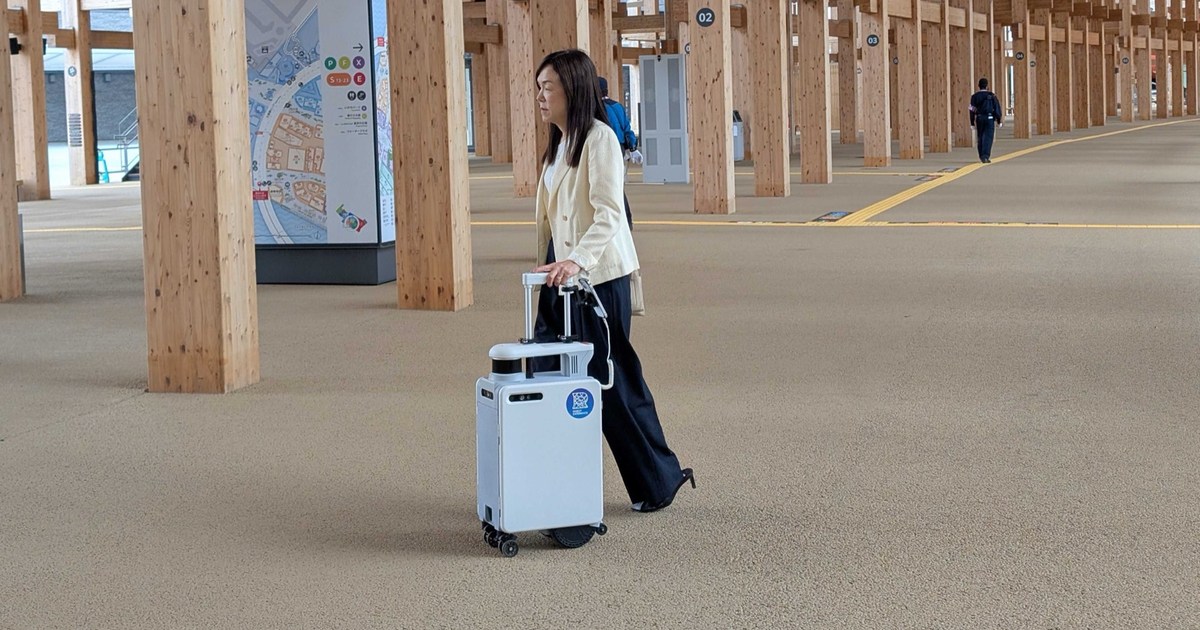
La mano sujeta el asa de una maleta, pero es la maleta la que marca el camino. AI Suitcase tiene ruedas motorizadas, sensores y una forma de avisar de los giros que se siente en los dedos. Está diseñada para guiar a personas con discapacidad visual y este mes sale del entorno del museo para probarse entre comercios y restaurantes de Tokio.
El ensayo de Toranomon Hills [ja] se celebra del 1 al 31 de octubre, organizado por AI Suitcase Consortium. El complejo ofrece un recorrido breve y otro más largo que conecta el entorno del hospital de Toranomon con la planta de restaurantes de Station Tower. Si hace buen tiempo, incorpora también espacios exteriores. Son itinerarios preparados para una prueba, no navegación libre por toda la ciudad.
Elegir una tienda también forma parte del paseo
AI Watch, que asistió a la demostración del 28 de septiembre [ja], relata cómo Chieko Asakawa recorrió la estación, pasó los tornos y visitó una tienda utilizando la maleta. La directora de Miraikan, que tiene discapacidad visual, impulsa el proyecto.
El sistema también responde preguntas sobre los establecimientos con la información que se le proporciona. En Toranomon se han incorporado datos del recinto y de los restaurantes: orientarse incluye decidir dónde apetece entrar.
Asakawa explicó que la maleta permite avanzar por delante de la persona con una apariencia corriente en la calle. Frente a las patas del prototipo de robot guía Milo, aquí el contacto con quien camina se resuelve mediante un objeto familiar con ruedas.
El asa comunica; las cámaras y el láser buscan el camino
Miraikan explica el funcionamiento [en]: el usuario elige destino en una aplicación, también mediante voz, y activa la marcha desde el asa. Un sensor detecta el contacto de la mano y unas pequeñas placas a ambos lados vibran para indicar hacia dónde va a girar.
Para localizarse, la maleta compara las paredes que mide su sensor láser con un mapa previo. Las cámaras añaden profundidad y reconocimiento de peatones. Es una combinación habitual entre los robots que navegan por su entorno, aplicada aquí a caminar acompañado de una persona.
La prueba también aborda cómo prestar el servicio. Según AI Watch, se ensaya un modelo de préstamo con vigilancia a distancia, avanzando desde el acompañamiento cercano del personal. La supervisión sigue formando parte del experimento. El medio señala además una dificultad concreta: en zonas concurridas, una fila de personas puede confundirse con una pared y hacer que el sistema pierda su ubicación.
El recorrido largo dura aproximadamente una hora y da prioridad a personas con discapacidad visual, familiares, acompañantes e investigadores. Ese paseo entre interiores y exteriores es el escenario elegido para comprobar cómo funciona la ayuda antes de convertirla en un servicio cotidiano.
Fuentes
- Toranomon Hills — calendario, recorridos y condiciones del ensayo de octubre de 2026 [ja]
- Miraikan — funcionamiento del asa, sensores y navegación de AI Suitcase [en]
- AI Watch, Yasutoshi Yuno — cobertura presencial de la demostración, préstamo supervisado y dificultades con las aglomeraciones [ja]
- Imagen: AI Suitcase Consortium — fotografía oficial de Chieko Asakawa con la maleta en la Expo de Osaka de 2025; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.