TwinX levanta un maniquí con dos robots suspendidos de cables
Dos robots de la Universidad de Tokio levantan un maniquí y lo pasan a una camilla colgados de cables. TwinX ensaya cómo compartir la carga y cambiar de forma.
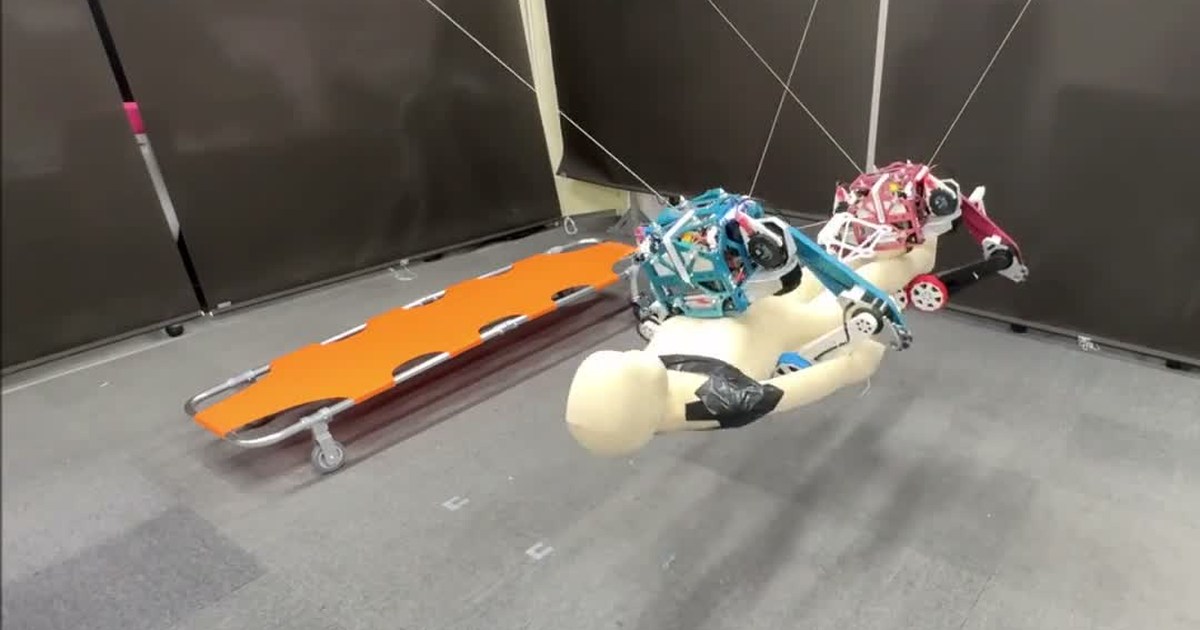
El maniquí se eleva del suelo mientras dos pequeños robots, uno azul y otro rojo, lo sostienen por la cintura y las piernas. Ninguno pisa el suelo: cuelgan de cables y desplazan juntos el cuerpo hacia una camilla naranja. Es la demostración de TwinX, del laboratorio JSK de la Universidad de Tokio [en].
El equipo investiga cómo repartir una carga entre dos máquinas suspendidas. Su estudio, disponible en arXiv desde el 12 de octubre [en], aparece en el número de octubre de IEEE Robotics and Automation Letters. La prueba utiliza un maniquí de 5 kg y 1,5 metros, no una persona.
Cuando las patas dejan de sostener al robot
Cada unidad WiXus es un robot móvil con patas articuladas y ruedas. Al quedar suspendida, libera esas extremidades para utilizarlas como brazos. Un cable une los dos cuerpos; otros cuatro los conectan a los pilares de la instalación mediante anclajes voladores que combinan drones y mecanismos de sujeción.
En el vídeo del traslado [en], los robots se colocan sobre el maniquí, lo levantan y lo acercan a la camilla. Después de depositarlo, apartan las extremidades y vuelven a separarse. La secuencia se reproduce a cuatro veces la velocidad real, como indica el rótulo original.
Los objetivos de posición se actualizan con un mando. La retirada de los cables también se realiza manualmente, comprobando su recorrido. Por tanto, el ensayo muestra una maniobra coordinada con intervención humana, sin acreditar un rescate autónomo. El estudio señala además que uno de los robots alcanza el límite de tensión fijado para la prueba y pierde precisión al seguir algunas posiciones.
El cable también sirve para juntar los cuerpos
TwinX tiene otra particularidad: puede recoger la conexión que une sus dos mitades hasta acoplarlas. La investigación sobre su cambio de forma [en] muestra configuraciones para caminar con cuatro patas, circular sobre ruedas o manipular objetos. El cable mantiene las piezas juntas bajo tensión y unos pasadores estabilizan la unión.
Es una forma distinta de combinar ruedas y patas frente a plataformas como Galileo X: aquí cambia también la relación entre dos cuerpos separables. En las grabaciones oficiales, el conjunto camina por hierba y, con otra configuración, recoge una bolsa para echarla a un cubo.
IEEE Spectrum destacó esa unión de dos robots en su selección de vídeos [en], advirtiendo que la imagen de cabecera va al doble de velocidad. Esa demostración de reconfiguración y el ensayo con la camilla son pruebas diferentes del mismo sistema experimental.
En el segundo, tras recuperar los anclajes, TwinX se junta en una configuración de vehículo y remolca la camilla: las mismas máquinas pasan de sostener la carga en el aire a transportarla por el suelo.
Fuentes
- JSK / Universidad de Tokio — sistema TwinX y vídeos de las cuatro fases del ensayo con maniquí [en]
- Inoue y colaboradores — estudio de coordinación mediante cables, publicado en arXiv el 12 de octubre [en]
- Inoue y colaboradores — procedimiento experimental, intervención humana y límites de tensión [en]
- JSK / Universidad de Tokio — investigación sobre acoplamiento, cambio de forma y cooperación entre los dos cuerpos [en]
- IEEE Spectrum, Evan Ackerman — demostración de reconfiguración y advertencia sobre la reproducción al doble de velocidad [en]
- Imagen: JSK / Universidad de Tokio — fotograma a los 15 segundos del vídeo oficial de traslado del maniquí; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.