Estos pequeños robots distinguen un círculo de un anillo hablando entre vecinos
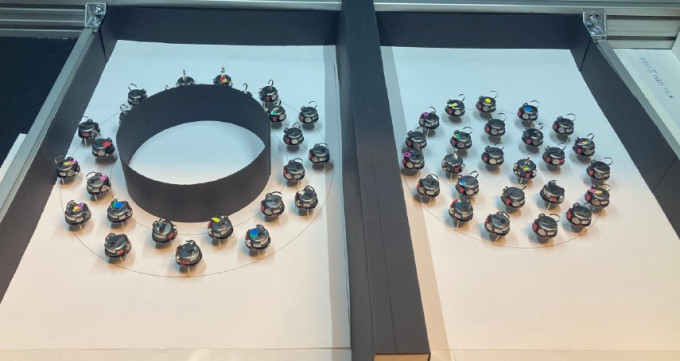
Un enjambre de 25 robots reconoce la forma de su recinto mediante mensajes de corto alcance. El experimento compara Kilobots y Pogobots sin construir un mapa.
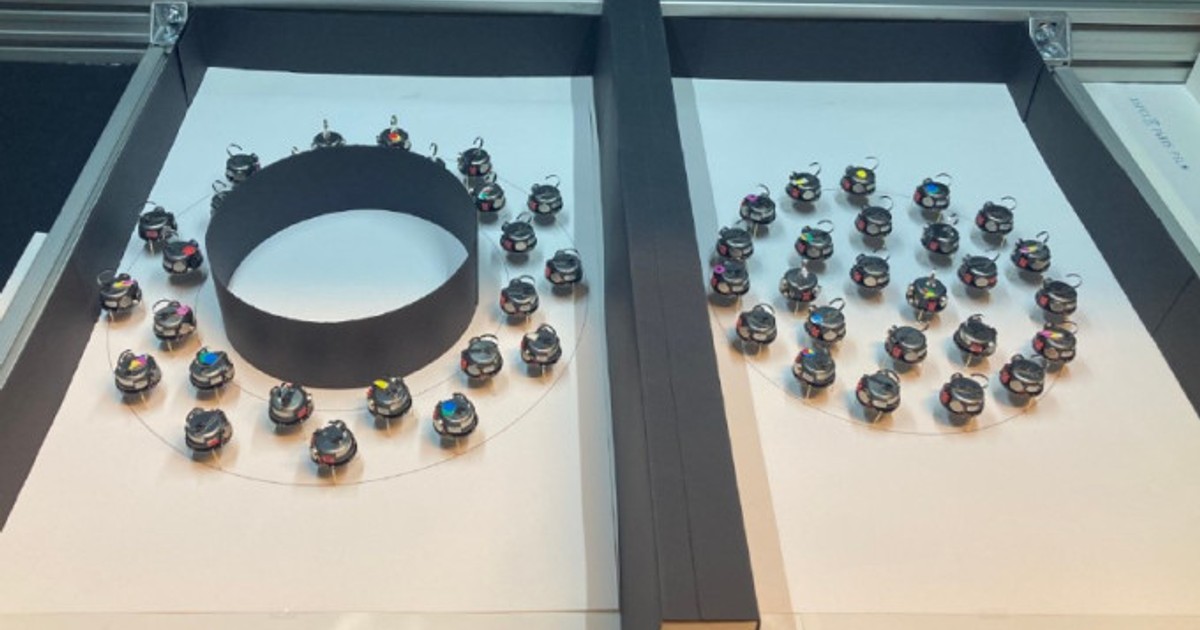
Un grupo de pequeños robots puede averiguar si ocupa un círculo o un anillo sin que ninguno contemple el recinto desde arriba. Cada uno intercambia números con sus vecinos y, entre todos, llegan a una respuesta. El agujero central deja una huella en la forma de circular la información.
Es el experimento de un equipo de centros franceses y japoneses, entre ellos Sorbonne Université, Université Paris Cité y la Universidad de Tokio. Su estudio se publicó el 21 de octubre en Science Robotics [en], tras una primera versión compartida en 2024. La demostración utiliza enjambres de 25 Kilobots y 25 Pogobots: máquinas sencillas que resuelven juntas una pregunta sobre todo el espacio que ocupan.
Una pista que pasa de robot en robot
La explicación de DongA Science [en] recurre a una comparación intuitiva: el calor no se reparte igual en un disco que en un anillo. En el segundo debe rodear el hueco. Aquí lo que se propaga son valores numéricos, que cada robot ajusta a partir de los mensajes recibidos a su alrededor.
La rapidez con que evolucionan esos valores permite obtener una firma matemática del recinto. El sistema la compara con referencias conocidas y asigna una forma. El título del trabajo habla de «oír», pero no intervienen micrófonos: es una manera de describir cómo deducir geometría sin verla entera.
Los Pogobots tienen comunicación infrarroja y luces LED [en]. Su electrónica se reparte entre una cabeza, con el procesador y los dispositivos de comunicación, y una base con batería y control de motores. Son hardware y software abiertos, concebidos para estudiar comportamientos colectivos; las luces permiten hacer visible lo que está calculando cada unidad.
El hueco central cambia la respuesta
En los ensayos físicos descritos por los autores [en], distinguir disco y anillo dio un 73 % de aciertos con Kilobots y un 100 % con Pogobots. Son resultados de esas pruebas, con robots inicialmente repartidos por el recinto. Pogobot necesitó unos cinco minutos por iteración completa; Kilobot, unos 79.
Las formas posibles se conocen de antemano. El enjambre clasifica entre esas opciones: no dibuja los límites de una habitación desconocida. Además, los robots permanecen quietos durante el intercambio que sirve para estimar la firma; combinar ese cálculo con movimiento continuo queda como trabajo futuro.
Entre los robots que se desplazan por su entorno, esta propuesta añade una forma distinta de orientarse colectivamente. En las abejas robóticas BionicBee explicamos el papel de la localización para coordinar el vuelo. Aquí el dato compartido es más modesto y también más curioso: cada pequeño robot termina sabiendo algo sobre el conjunto que no puede observar por sí solo.
Fuentes
- Leo Cazenille y colaboradores — artículo científico, publicado el 21 de octubre en Science Robotics [en]
- Autores — versión completa con montaje, resultados y límites de la clasificación [en]
- Proyecto Pogobot — arquitectura del robot y archivos abiertos de hardware y software [en]
- DongA Science, SoYeon Kim — explicación de la difusión y cobertura independiente [en]
- Imagen: fotografía de Leo Cazenille distribuida a DongA Science; adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.