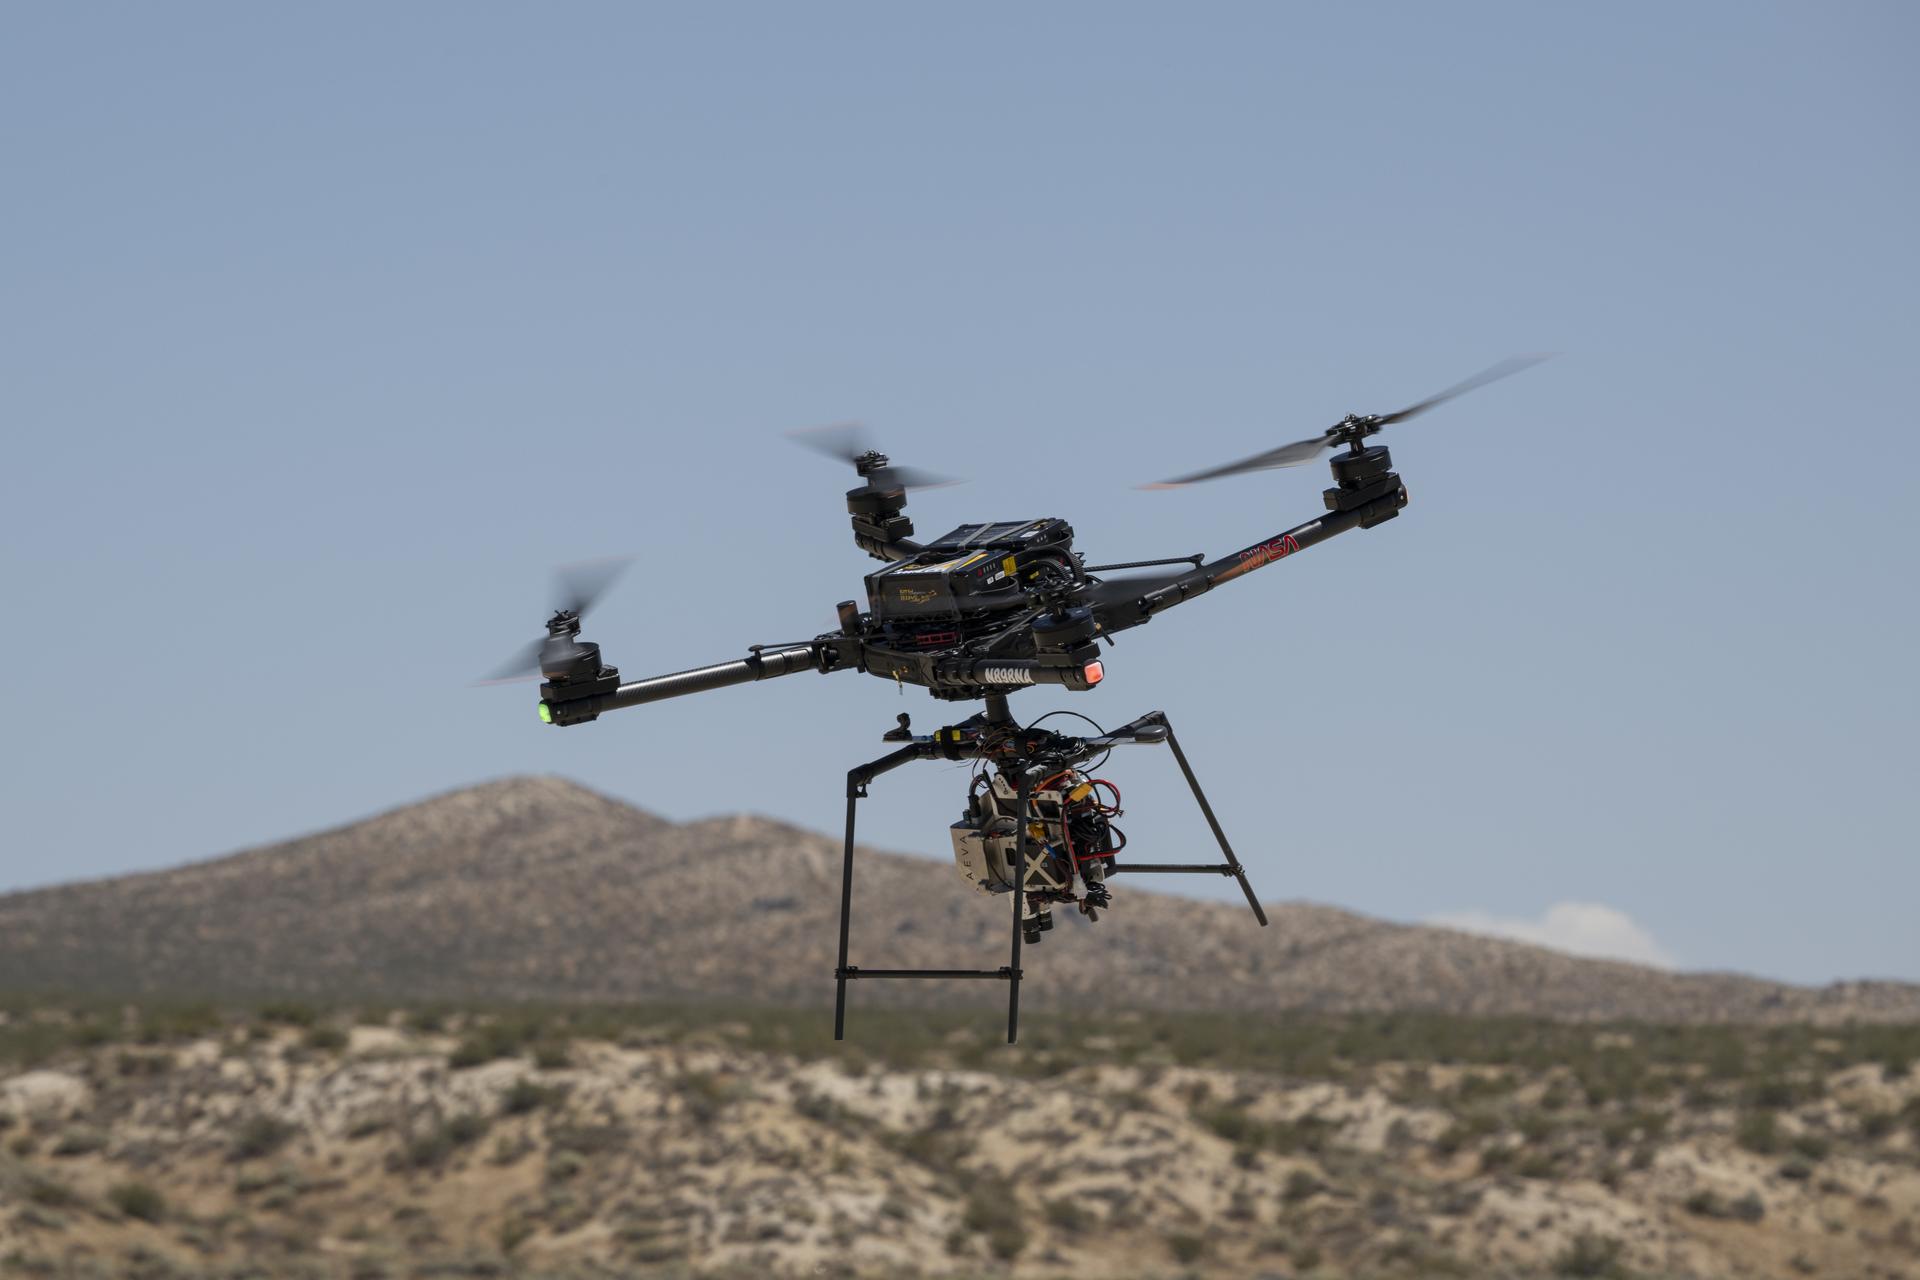
NASA prueba con un dron cómo elegir dónde aterrizar en la Luna
El sistema SPLICE reconoce el relieve y puede desviar un dron hacia una zona más segura. NASA publica los resultados de un ensayo terrestre de aterrizaje lunar.
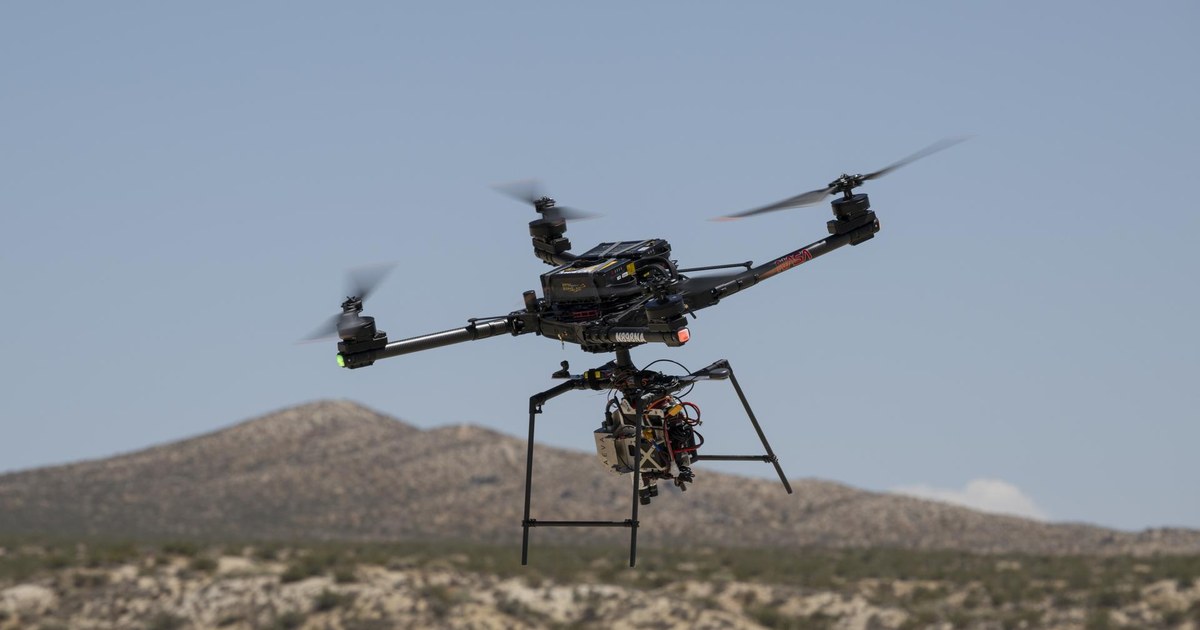
Antes de posar una nave en la Luna hay que decidir dónde apoyar sus patas. Una roca o una pendiente pueden convertir un punto aparentemente adecuado en una mala elección. NASA ha llevado esa decisión a un dron: el equipo que transporta reconoce el relieve y puede dirigirlo hacia una zona más segura.
La agencia publicó el 4 de noviembre el resultado del ensayo [en], realizado el 27 de agosto en Rogers Dry Lake, junto a su centro Armstrong, en California. El Alta-X reprodujo maniobras de descenso y aterrizaje lunar con SPLICE, un conjunto experimental de navegación, sensores y control desarrollado en el centro Johnson.
Mirar el suelo y cambiar el destino
SPLICE genera mapas digitales de elevación a partir de mediciones del terreno. Evalúa las posibles superficies de aterrizaje y, si considera insegura la elegida, puede desviar el dron. El interés está en cerrar ese recorrido: medir, decidir y modificar el movimiento con el mismo sistema.
La Sociedad Alemana de Aeronáutica y Astronáutica explica [de] por qué hace falta resolverlo a bordo: en otros mundos no se cuenta con una pista preparada ni con una comunicación de respuesta inmediata. El dron permite ensayar esa decisión sin construir una etapa de aterrizaje completa.
El mapa general no muestra todas las piedras
La documentación de SPLICE [en] describe varias tecnologías que se complementan. Una cámara compara imágenes del suelo con mapas obtenidos desde la órbita para localizar la nave. Otro instrumento utiliza láser para estimar su altura y velocidad.
Al acercarse a la superficie entra en juego un sensor que reconstruye el relieve en tres dimensiones. Permite buscar rocas grandes y pendientes que harían peligroso el contacto. El ordenador procesa esa información y el sistema de guiado calcula cómo llegar al nuevo destino respetando las restricciones del vehículo.
Esa es la arquitectura planteada para una misión espacial, no una lista de capacidades verificadas por completo en este vuelo. La diferencia importa: localizarse sobre un mapa y elegir el pequeño espacio donde apoyar el vehículo son problemas relacionados, pero distintos. Los robots de exploración necesitan resolver ambos antes de empezar a recorrer el suelo.
Un laboratorio que vuela sobre California
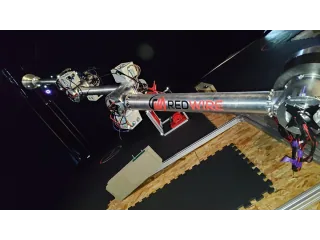
La fotografía de cabecera corresponde a los vuelos preparatorios del 15 de julio, cuando se comprobaron las comunicaciones entre el equipo y la aeronave pilotada a distancia. No muestra el descenso de agosto. La información publicada tampoco ofrece una tasa de éxito ni una precisión final de aterrizaje para ese ensayo.
Como ocurre con Rocky y su terreno lunar artificial en Ottawa, practicar en la Tierra permite aislar una dificultad espacial. En este caso, el banco de pruebas tiene hélices: acerca al suelo unos sensores cuyo destino previsto son futuras naves robóticas y tripuladas.
Fuentes
- NASA — resultados del ensayo de navegación y descenso, publicados el 4 de noviembre de 2026 [en]
- NASA — componentes de SPLICE y funcionamiento previsto durante un aterrizaje [en]
- DGLR — contexto del ensayo terrestre y decisiones de navegación a bordo [de]
- Imagen: NASA / Ryan Kline — Alta-X con SPLICE durante las pruebas del 15 de julio de 2026 [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.