Rocky ensaya sus pasos en una Luna de arena en Ottawa
El cuadrúpedo Rocky practica sobre terreno lunar simulado en Canadá. El proyecto estudia cómo trasladar al robot real lo aprendido en un entorno virtual.
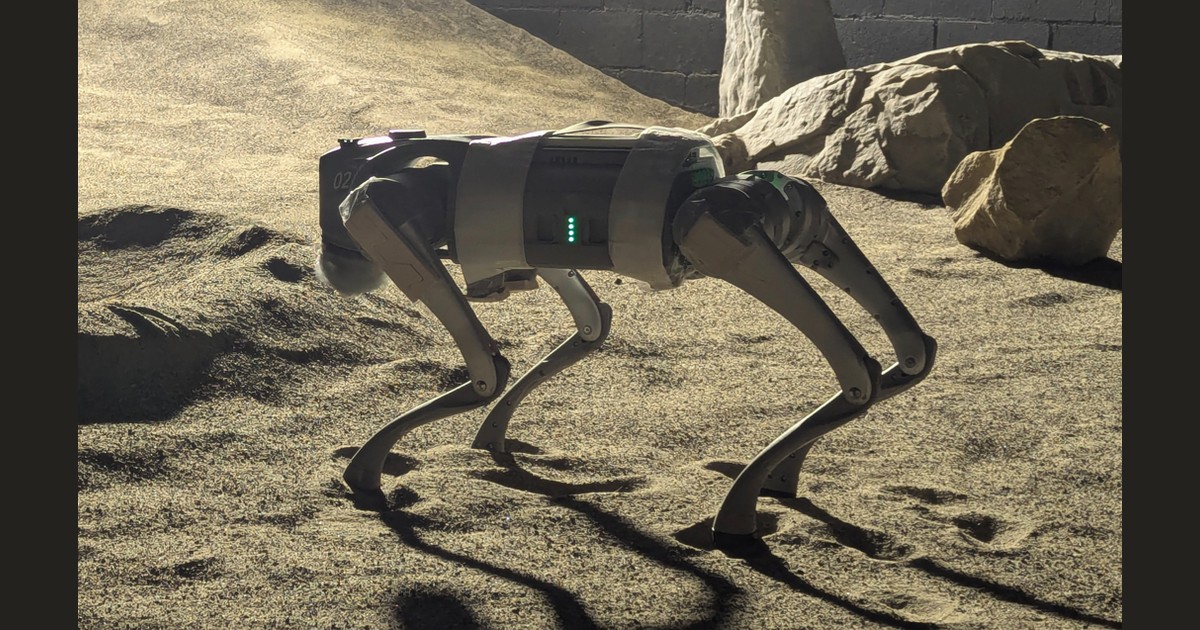
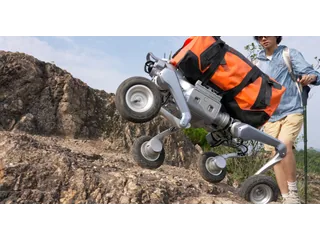
Rocky tiene cuatro patas y una pequeña Luna donde practicar. En Ottawa, este robot recorre un suelo de arena con pendientes y rocas para estudiar cómo mantener el equilibrio fuera de una superficie cómoda. La escena pertenece a un proyecto del Consejo Nacional de Investigaciones de Canadá (NRC), que presentó sus avances el 28 de octubre [en].
El investigador Abhishek Naik trabaja en que la máquina adapte sus movimientos cuando cambia el terreno. El material del NRC incluye recorridos por hierba, grava y un paisaje lunar artificial. También recoge caídas: la transcripción de uno de sus vídeos describe dos intentos fallidos antes de conseguir avanzar. Es investigación sobre locomoción, todavía lejos de anunciar una misión espacial.
Una Luna que se puede cambiar de sitio
Las pruebas se realizan en el Moonyard de Mission Control, una instalación de Ottawa cuyo operador describe un terreno de 30 por 20 metros [en]. Sus relieves se pueden reorganizar para representar paisajes volcánicos, zonas polares o llanuras lunares.
La instalación permite ajustar la iluminación para reproducir condiciones desde el ecuador hasta los polos de la Luna; paredes y techo están pintados de negro mate. Además de llevar robots propios, los equipos pueden utilizar un rover del centro, integrar instrumentos y ensayar operaciones a distancia con comunicaciones lunares simuladas.
Ese escenario ayuda a entender la fotografía: las rocas y la arena forman un banco de pruebas terrestre. Cruzarlo no acredita que Rocky soporte el vacío, las temperaturas o la gravedad de otro mundo.
Aprender a caminar antes de decidir adónde ir
El estudio del equipo, publicado en arXiv el 16 de octubre [en], identifica la plataforma como un Unitree Go2 Edu. Los investigadores entrenan su control en simulaciones y después lo trasladan al robot físico. Para caminar por terreno irregular, describen un entrenamiento de unos 15 minutos con una sola tarjeta gráfica de consumo.
Durante la práctica virtual cambian pendientes y propiedades del robot y del suelo. Así evitan que el controlador solo funcione bajo unas condiciones ideales. La movilidad de los robots autónomos tiene así un banco de pruebas distinto del campo donde trabaja AGRHOUND, el cuadrúpedo que estudia cultivos.
Hay una separación importante entre mover bien las patas y elegir una ruta: los controladores de marcha del estudio siguen órdenes de velocidad de un mando y no utilizan imágenes. El propio NRC explica que Naik guía actualmente los desplazamientos por control remoto.
El resultado tampoco es infalible. En la prueba lateral sobre una pendiente, el controlador entrenado con inclinaciones consiguió cruzar o se quedó parado a mitad de camino. Los autores plantean como siguiente trabajo construir tareas de mayor nivel sobre esa marcha aprendida.
Fuentes
- NRC — presentación de Rocky, demostraciones y alcance actual del control remoto, 28 de octubre [en]
- Naik y colaboradores — estudio sobre entrenamiento y transferencia al robot físico, 16 de octubre [en]
- Mission Control — características y usos del Moonyard [en]
- Imagen: Naik y colaboradores — fotografía de Rocky en el Moonyard, figura 1 del estudio, CC BY 4.0; recorte y adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.