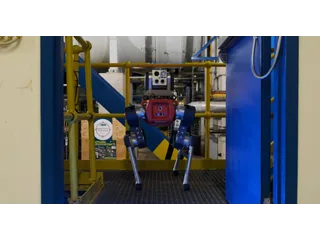
Un perro robot de ETH resuelve un cubo de Rubik con las patas
ANYmal sujeta y gira un cubo de Rubik gigante sin añadir brazos. ETH Zúrich muestra tres resoluciones autónomas y explica cómo coordina visión, equilibrio y contacto.
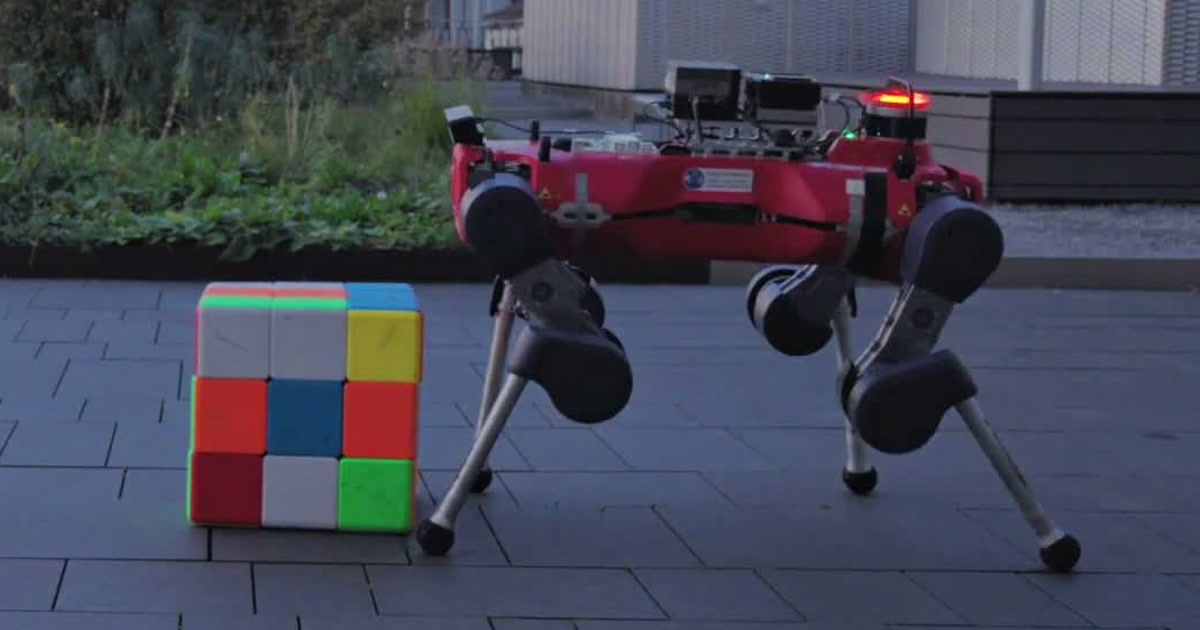
Una pata inmoviliza la parte inferior del cubo; la otra empuja sus capas superiores para girarlas. Así resuelve un cubo de Rubik gigante el ANYmal-D de un equipo de ETH Zúrich, utilizando las mismas extremidades que le sirven para caminar. El rompecabezas está suelto en el suelo: el robot debe controlar también que no se le escape.
El trabajo, presentado en arXiv el 17 de octubre [en], reúne visión, planificación y movimientos aprendidos para completar la tarea sin intervención humana. El equipo documenta tres resoluciones de entre ocho y nueve minutos, con unas treinta acciones de manipulación y desplazamiento por intento.
Primero hay que ver la cara que queda debajo
El cubo mide 40 centímetros de lado y pesa 4,6 kilos. Para conocer sus colores, el robot se mueve a su alrededor y lo vuelca hasta observar todas las caras. Sus cámaras permiten reconstruir tanto la distribución de colores como la posición del objeto.
Resolver el rompecabezas sobre el papel es una parte separada del movimiento. El sistema utiliza el algoritmo de Kociemba para calcular los giros y después los traduce a acciones que puede ejecutar el cuadrúpedo. Kociemba sitúa el desarrollo de su algoritmo en 1991 y 1992 [en]: aquí, una solución matemática ya conocida debe convertirse en apoyos y empujones posibles para ese cuerpo.
La página del proyecto [en] muestra las habilidades que combina: volcar el cubo hacia delante o hacia atrás, girar capas y cambiar de posición. Los movimientos se aprenden en simulación y se ejecutan con información de profundidad y del estado de las articulaciones. La grabación exterior de la resolución está acelerada a ocho veces su velocidad.
Girar una capa sin desordenar las demás
Al volcar el cubo interesa conservar sus capas alineadas; al girarlo, sujetar una parte mientras se mueve otra. Un contacto impreciso puede alterar el estado que esperaba encontrar el planificador. El atractivo de la demo está en mantener esa coordinación durante una secuencia larga.
Es una faceta diferente de los robots autónomos que recorren instalaciones. En el piloto de ANYmal en Whitegate, por ejemplo, el acceso dependía de puertas conectadas al edificio. Aquí el trabajo se concentra en actuar físicamente sobre un objeto con las patas.
Los ensayos detallados en el artículo científico [en] también enseñan dónde cuesta más acertar: los giros individuales salieron bien en 13 de 15 pruebas en un sentido y en 10 de 15 en el otro. Las tres resoluciones completas son un resultado de investigación con este cubo, no una garantía de manipular cualquier objeto. El exceso de giro sigue siendo uno de los fallos concretos que deben corregir.
Fuentes
- ETH Zúrich y NVIDIA — proyecto, habilidades y vídeos oficiales [en]
- Lukas Amiet y colaboradores — estudio presentado el 17 de octubre, montaje y resultados experimentales [en]
- Herbert Kociemba — origen y funcionamiento del algoritmo de resolución [en]
- IEEE Spectrum, Evan Ackerman — selección independiente de la demostración en Video Friday [en]
- Imagen: frame del vídeo oficial de ETH Zúrich, recortado para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.