ASTRA monta una estructura en órbita con piezas que llevaba guardadas
El robot ASTRA de Caltech ha ensamblado una sección de antena en el espacio. La prueba muestra cómo construir en órbita, aunque necesitó apoyo desde tierra.
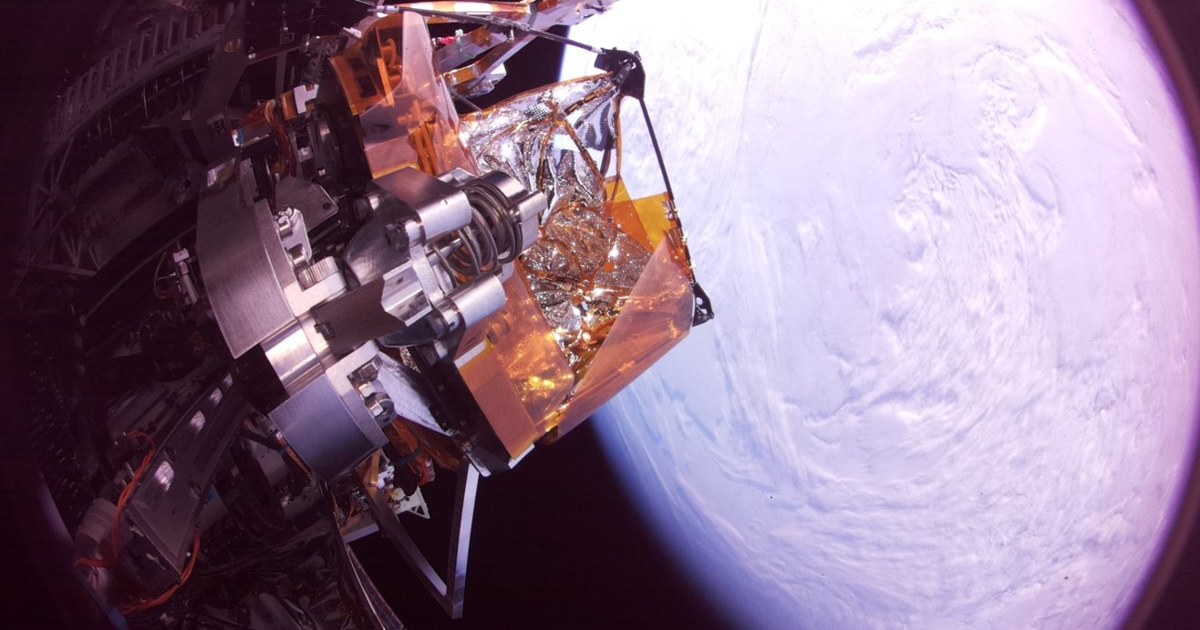
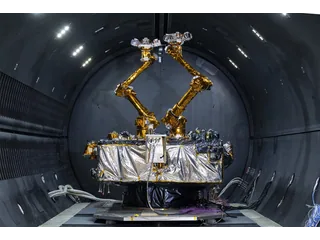
ASTRA salió de la Tierra con dos secciones de una estructura ya montadas y las piezas para seguir construyendo. En órbita desplegó esas dos secciones y ensambló una tercera. El robot de Caltech ha realizado así una pequeña obra espacial sin que un astronauta tuviera que unir los componentes.
El anuncio de Caltech del 5 de noviembre [en] presenta el resultado como una demostración de construcción autónoma. La antena prevista, de 1,4 metros de diámetro y once secciones, no está terminada. El logro consiste en haber añadido una sección nueva en el entorno para el que se diseñó la máquina.
Construir por tramos para salir de la caja
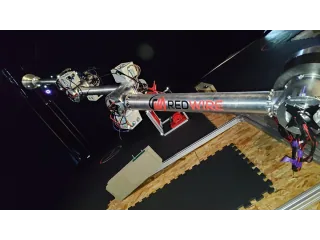
El mecanismo se parece más a una pequeña máquina de taller que a un astronauta robótico. Según DARPA, que financia el ensayo dentro de su programa NOM4D [en], el manipulador se desplaza en tres ejes lineales. Recoge componentes y los une para formar el armazón, mientras despliega una superficie reflectante fina.
Cada tramo terminado se empuja hacia fuera y deja sitio al siguiente. Repetir ese ciclo permitiría fabricar una estructura mayor que la propia máquina: se transportan los materiales guardados y se ensamblan donde van a trabajar.
Ahí está el atractivo del experimento. Las grandes antenas y paneles solares deben caber en el cohete que los lleva al espacio, a menudo plegados. DARPA investiga una alternativa para estructuras ligeras de gran tamaño, construidas después del lanzamiento. Las dimensiones de cientos de metros que contempla el programa son un objetivo futuro; este ensayo sigue siendo una prueba de concepto.
La robótica espacial adopta formas muy distintas según la tarea. Los cubos Astrobee de la estación espacial se mueven por una cabina con aire; ASTRA permanece en su plataforma y organiza alrededor de ella una secuencia de montaje en el exterior.
El robot construye y el equipo de tierra resuelve los problemas
Automatizar los movimientos no eliminó la intervención de los ingenieros. La crónica de New Atlas del 9 de noviembre [en] destaca esa diferencia: el ensamblaje se ejecutó en órbita, pero los problemas exigieron trabajo continuado desde tierra.
Caltech disponía de un segundo ASTRA en el laboratorio para reproducir fallos y probar soluciones. El contacto con el equipo en vuelo se reducía a unas siete u ocho ventanas diarias de alrededor de quince minutos. Esa cadencia obligaba a preparar las correcciones antes de transmitirlas.
Con el final de la misión previsto para diciembre, el equipo considera improbable completar las once secciones. Lo aprendido servirá para simplificar el diseño y el procedimiento de montaje. El resultado añade una tarea concreta al repertorio de los robots autónomos: coger piezas almacenadas y convertirlas en una estructura fuera de la Tierra.
Fuentes
- Caltech, Kimm Fesenmaier — resultado de ASTRA, alcance del montaje y apoyo desde tierra, 5 de noviembre de 2026 [en]
- DARPA — demostración de ensamblaje orbital del programa NOM4D, 5 de noviembre de 2026 [en]
- New Atlas, Mike McRae — contexto y distinción entre montaje automatizado y apoyo terrestre, 9 de noviembre de 2026 [en]
- Imagen: Caltech/Momentus — fotografía de ASTRA en órbita, adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.