Astrobee: robots que se desplazan dentro de la estación espacial
Los cubos Astrobee utilizan ventiladores y cámaras para trabajar en microgravedad. Su movilidad permite investigar tareas a bordo de la ISS.
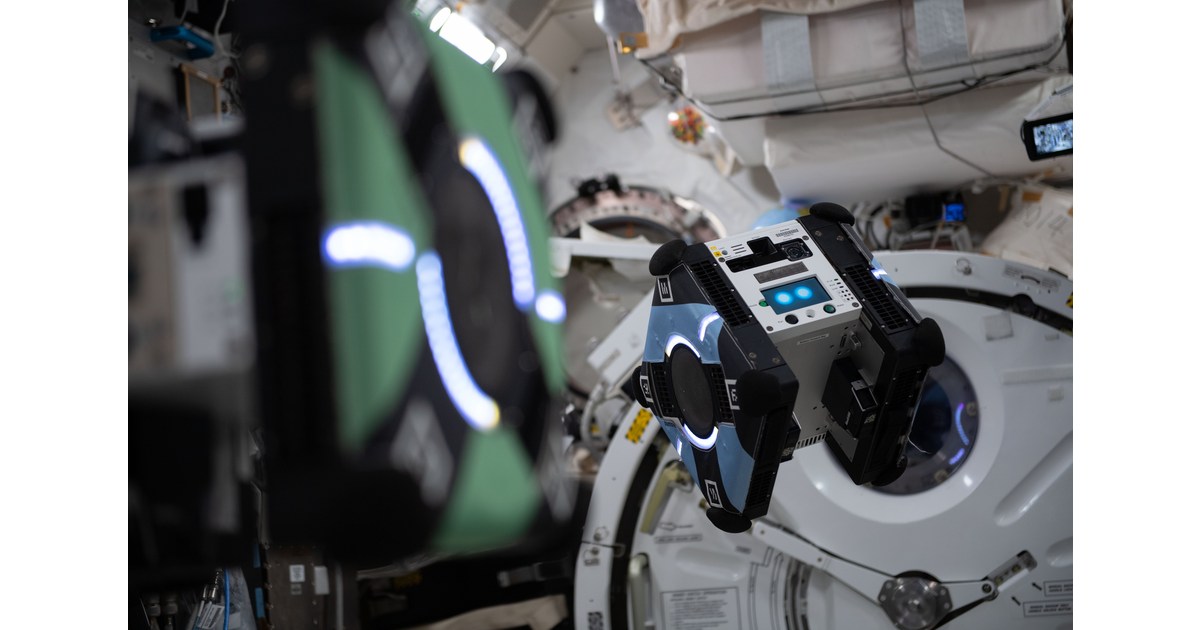
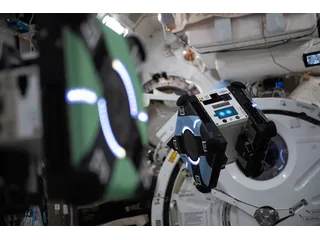
Astrobee es una plataforma de robots cúbicos que se desplazan por el interior de la Estación Espacial Internacional. La NASA los diseñó para investigar formas de asistir a las tripulaciones y experimentar con robótica en microgravedad. Su entorno de trabajo es el aire de la estación.
La descripción de la NASA [en] identifica tres robots, Bumble, Honey y Queen, junto a una estación de acoplamiento. Los ventiladores generan el empuje que permite cambiar de posición. Las cámaras y otros componentes de percepción ayudan a orientarse respecto al interior de la ISS.
Volar aquí significa aprovechar la microgravedad
Un Astrobee no necesita sostener su peso como un dron terrestre. Al mismo tiempo, cualquier impulso modifica su movimiento y requiere control. La plataforma utiliza el aire de la cabina; ese funcionamiento no se traslada directamente al vacío exterior.
El espacio está compartido con personas, equipos y elementos de la estación. Localizar el robot y mantener un recorrido previsto son partes de la tarea. Poder moverse libremente no significa que deba hacerlo continuamente ni que tenga acceso ilimitado a cualquier zona.
La NASA contempla operación autónoma y control remoto para actividades definidas. Astrobee permite instalar experimentos y probar nuevos programas. Cada actividad necesita preparación y evaluación en las condiciones de la estación.
Un brazo para permanecer en un lugar
La plataforma incorpora un brazo de sujeción con el que puede agarrarse a una barandilla. Al quedar fijada, puede mantener una posición sin depender continuamente del empuje de los ventiladores. Esa capacidad ofrece otra forma de observar o participar en un experimento.
La estación de acoplamiento permite recargar las baterías. El diseño incluye así tanto el desplazamiento como las situaciones en las que interesa detenerse. La autonomía operativa depende de esas transiciones y de la tarea elegida.
Los tres nombres identifican unidades de una misma plataforma. No representan tres modelos independientes para el catálogo. La contribución de Astrobee está en la infraestructura compartida de investigación y en los experimentos que admite.
Transportar objetos deformables sigue siendo una pregunta de investigación
El trabajo de 2025 sobre transporte de carga deformable [en] presenta pyastrobee, un entorno de simulación y control en Python. Sus autores estudian el movimiento de una bolsa de carga mediante modelos simplificados y un controlador que anticipa acciones.
Los resultados descritos son preliminares y pertenecen a simulación. No demuestran que Astrobee esté realizando repartos habituales de esas bolsas por la ISS. La distinción permite apreciar el problema real: un objeto blando cambia de forma al manipularlo y no se comporta como una pieza rígida.
Astrobee ofrece una referencia singular dentro de los robots industriales y de trabajo. En el catálogo permite comparar cómo cambian la movilidad y la manipulación cuando el suelo deja de ser la superficie principal de apoyo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.