ALBATROSS cae como una semilla y después navega a vela
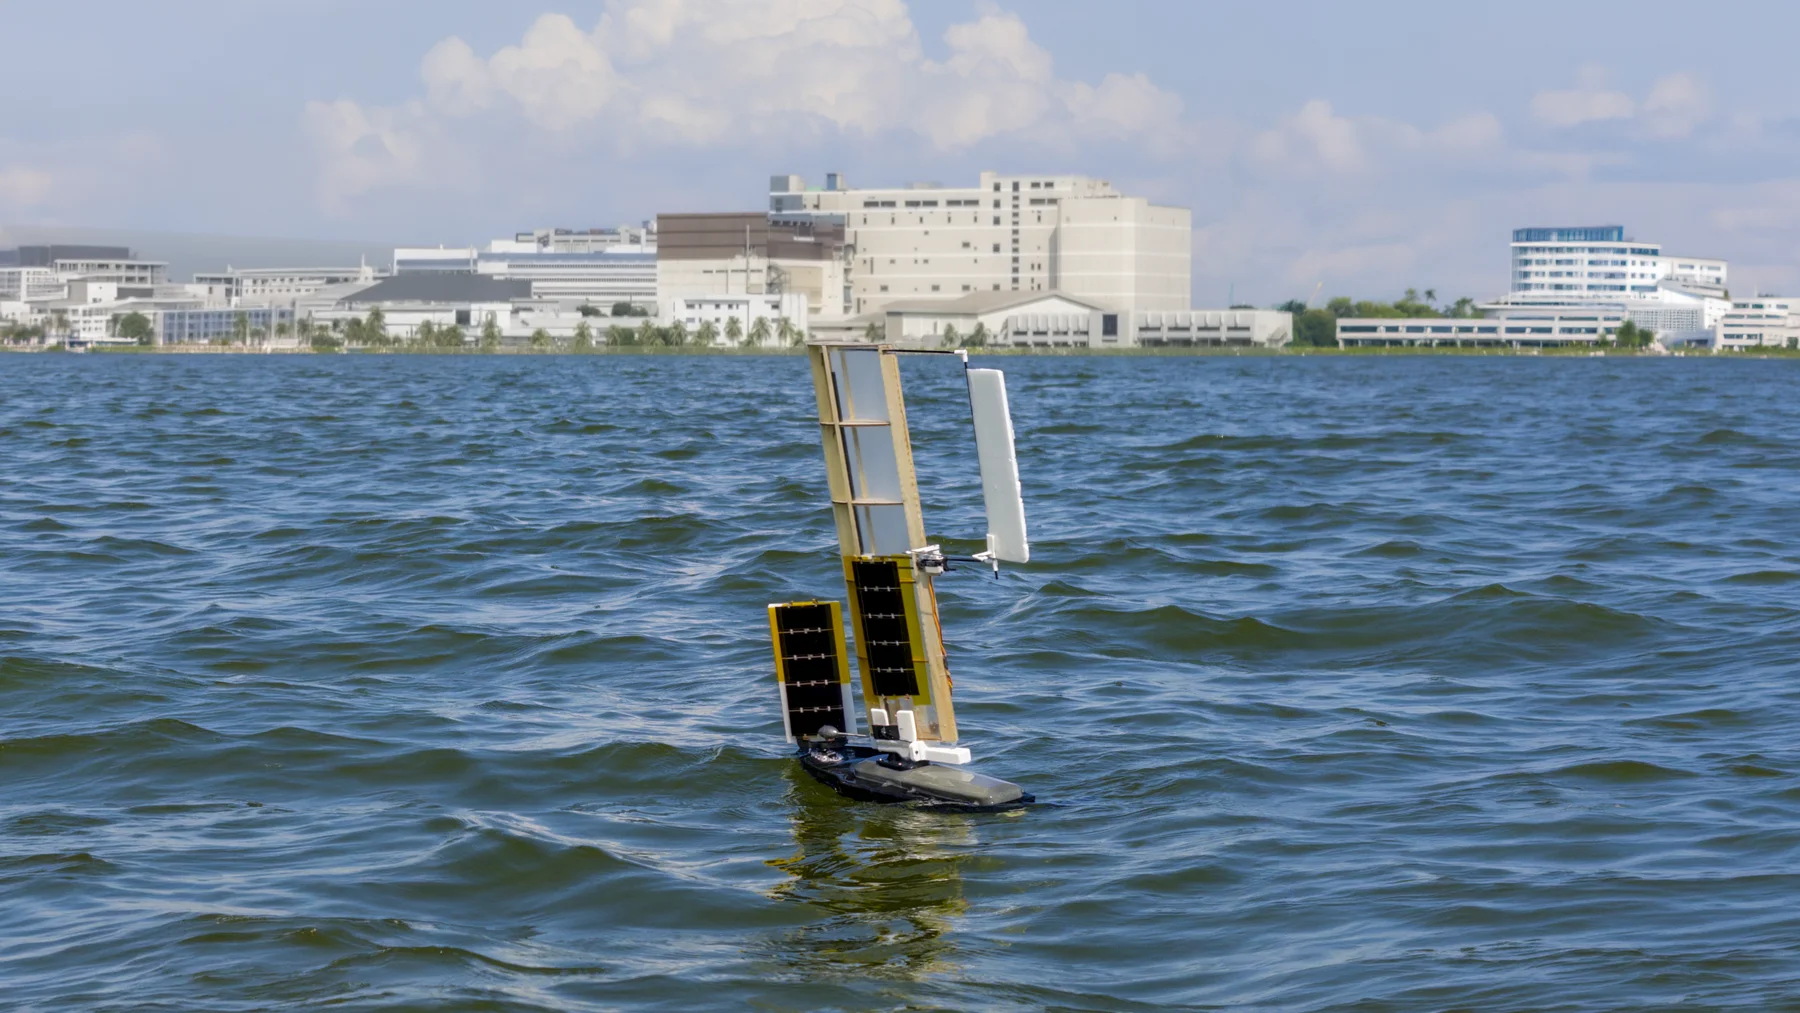
El robot ALBATROSS utiliza sus alas para frenar la caída y navegar a vela. SUTD ha probado el descenso desde 150 metros y la navegación autónoma en embalses.
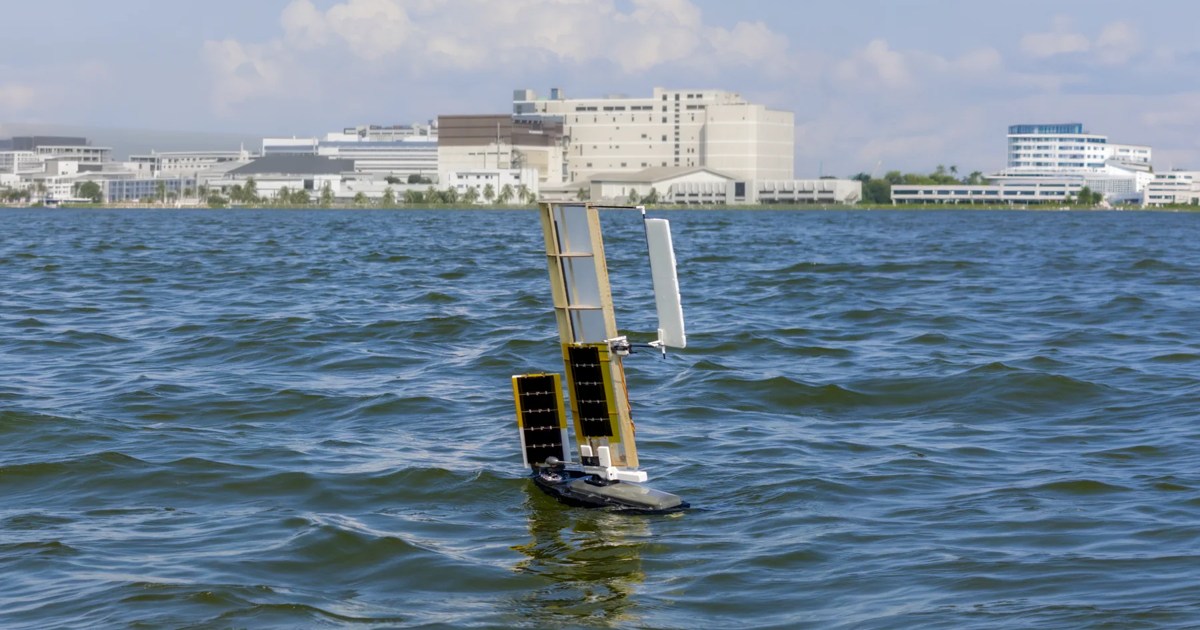
Las alas de ALBATROSS tienen dos trabajos: frenar su caída girando como una semilla de arce y, una vez en el agua, aprovechar el viento como velas. Ese cambio de función permite imaginar una sonda que llegue a un lugar remoto colgada de un dron y continúe explorándolo por la superficie.
La Universidad de Tecnología y Diseño de Singapur (SUTD) presentó el proyecto el 30 de septiembre [en], junto a un estudio en Science Robotics. El equipo de Shane Kyi Hla Win y Shaohui Foong ha ensayado tanto el aterrizaje sobre agua como la navegación autónoma. Son pruebas de concepto en embalses, con dos tamaños de prototipo para estudiar cada fase.
Las alas cambian de oficio al tocar el agua
Durante el descenso, el aire hace girar las alas rígidas. Esa autorrotación frena y estabiliza el conjunto sin necesitar un paracaídas ni motores que lo mantengan volando. Después del impacto, la distribución del peso, con el centro de gravedad bajo, ayuda a que el aparato se enderece por sí solo.
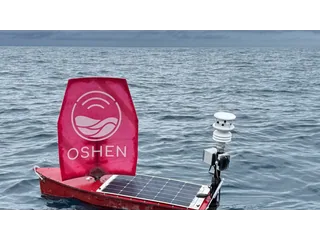
Ya a flote, las superficies que antes frenaban la caída reciben el viento para impulsar el casco. Un timón inspirado en la cola de un pez puede oscilar de lado a lado para aportar empuje cuando escasea el viento o facilitar un giro. El vídeo oficial del proyecto reúne las demostraciones de despliegue y navegación.
El interés mecánico está en reutilizar piezas en entornos muy diferentes. En el Hopcopter que salta sobre arena y hielo, un pie pasivo resuelve parte del contacto con el suelo. Aquí, la forma de las alas y el reparto del peso se encargan de buena parte de la transición al agua.
Dos prototipos para separar la caída de la travesía
La documentación del investigador [en] precisa que la variante pequeña, S, demostró el lanzamiento desde 150 metros, la caída giratoria, el amerizaje y el enderezamiento pasivo. La variante L, mayor, sirvió para evaluar la navegación entre puntos prefijados, incluidas las maniobras para avanzar contra el viento.
En una prueba de unas tres horas, el robot recogió medidas ambientales, entre ellas humedad y flujo de calor. El manuscrito registra un consumo medio de 3,98 vatios en el experimento de navegación: el viento proporciona el desplazamiento mientras la electrónica y los actuadores necesitan energía eléctrica. Tres actuadores ajustan las superficies y el timón.
Enviar un instrumento por aire resuelve una dificultad distinta de mantenerlo midiendo durante mucho tiempo. Los Saildrone Explorer ilustran ese segundo objetivo. ALBATROSS explora cómo empezar una misión de superficie lejos del punto de partida de un barco.
La revista náutica YACHT sitúa la propuesta frente a las boyas a la deriva [en]: poder dirigirse a puntos concretos aporta otra forma de observar el agua. También señala el problema de hacer visibles estas pequeñas embarcaciones para otros navegantes.
La operación en mar abierto sigue pendiente. SUTD plantea reforzar el diseño para soportar oleaje, corrientes y vientos más duros, además de incorporar otros instrumentos. Permanecer semanas tomando datos es una aspiración del proyecto; el ensayo documentado de tres horas se realizó en aguas protegidas.
Fuentes
- SUTD — presentación, funcionamiento, ensayos y próximos trabajos, 30 de septiembre [en]
- Shane Kyi Hla Win — proyecto ALBATROSS, variantes y resultados [en]
- Win y colaboradores — manuscrito aceptado de Science Robotics, diseño y experimentos [en]
- YACHT, Ursula Meer — contexto náutico, diferencias frente a boyas y visibilidad en el agua [en]
- Imagen: SUTD — fotografía oficial de ALBATROSS navegando, publicada en la página del investigador; adaptación a cabecera
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.