X-RHex: seis patas flexibles para llevar el laboratorio al terreno
X-RHex combina seis patas flexibles con soportes para sensores. El robot de Pensilvania permite estudiar cómo la carga y el contacto afectan a la movilidad real.
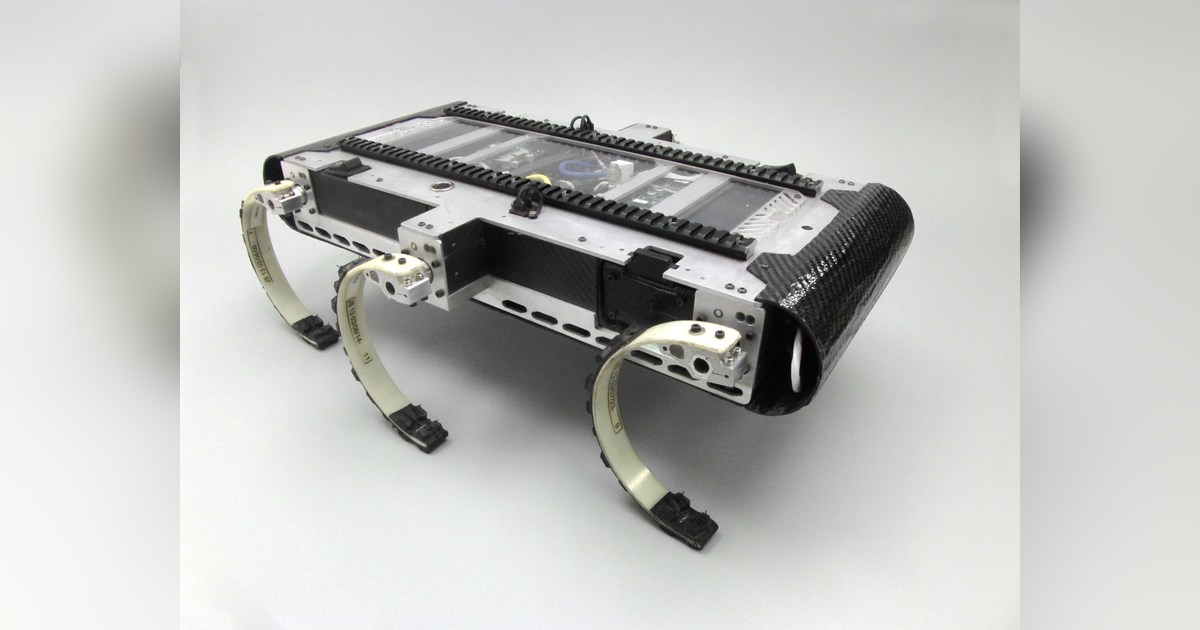
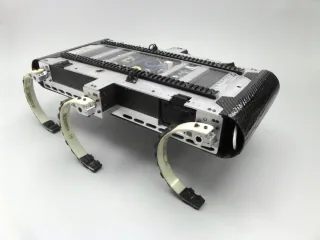
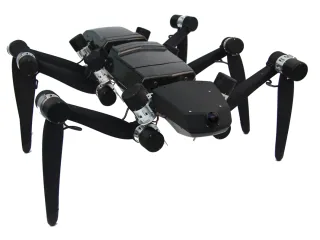
X-RHex es un robot de seis patas pensado para estudiar movimiento y percepción sobre terreno real. La plataforma de la Universidad de Pensilvania combina patas flexibles con una estructura preparada para montar sensores y equipos de investigación.
La página oficial de Kod*lab [en] explica que seis motores accionan las patas y documenta pruebas en superficies como hierba, arena, barro y rocas. El informe técnico de 2010 [en] presenta el rediseño mecánico y electrónico que diferencia X-RHex de las versiones anteriores de RHex.
Pocas articulaciones, mucho contacto
Cada pata utiliza un accionamiento rotativo y una forma que puede deformarse al tocar el suelo. Esa flexibilidad aporta una respuesta mecánica que el controlador debe aprovechar. No equivale a un sistema capaz de elegir libremente la posición de un pie con varias articulaciones.
Para observar su comportamiento, conviene mirar la secuencia de contactos y cómo cambia el cuerpo al pasar de una superficie a otra. La misma orden de giro puede producir resultados distintos según fricción, pendiente y deformación de las patas.
El sensor forma parte del experimento
Una aportación del diseño es su interfaz de carga, con raíles de montaje y conexiones eléctricas. Permite instalar instrumentación sin reconstruir toda la plataforma. El laboratorio lo presenta como un medio para probar nuevas estrategias de comportamiento y percepción.
Sin embargo, añadir una cámara, un ordenador o una batería modifica masa, consumo y centro de gravedad. Una comparación rigurosa debería registrar esos cambios, además del algoritmo probado. Es la manera de saber si una mejora procede del software o del montaje físico.
X-RHex interesa como plataforma académica de movilidad y tareas sensoriomotoras. Las fotografías y ensayos acreditan un robot físico, pero no demuestran que cualquier combinación de carga conserve las prestaciones originales. Las fuentes describen investigación y pruebas de campo; no verifican una oferta comercial actual ni una misión industrial lista para desplegar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.