X-RHex: seis patas flexibles para llevar el laboratorio al terreno
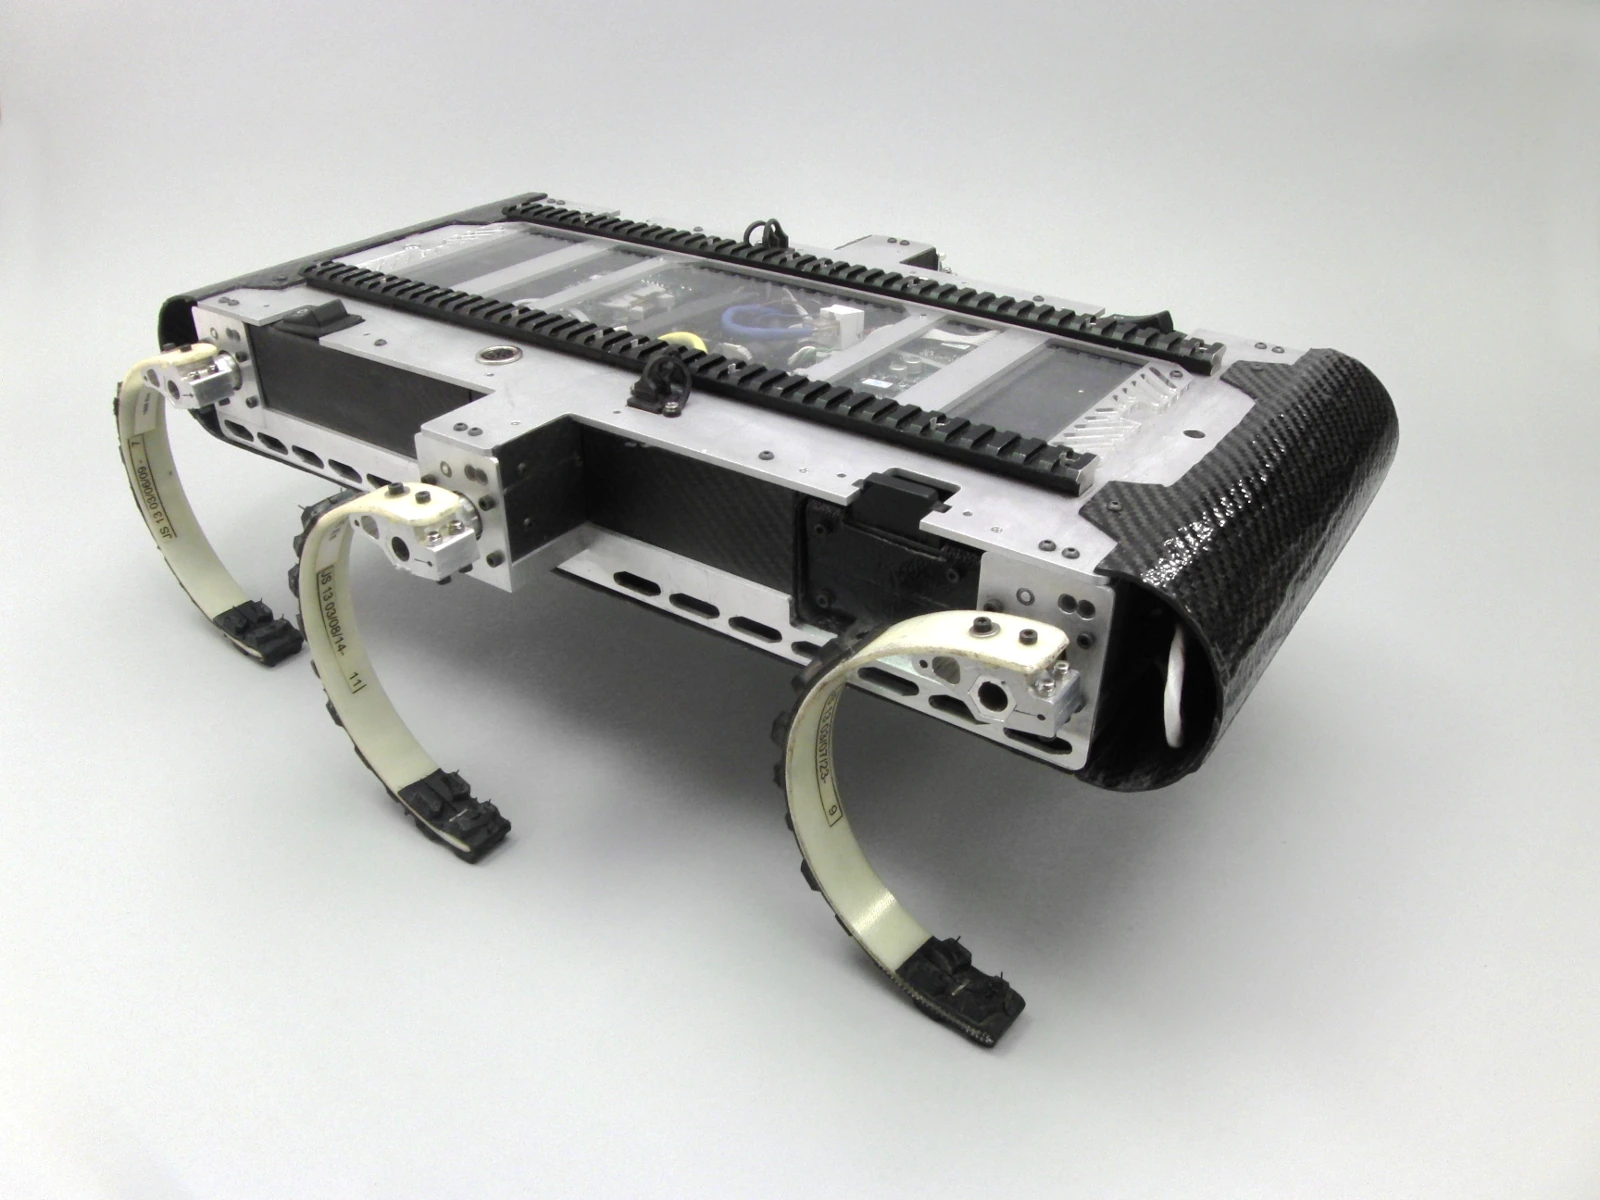
X-RHex combina seis patas flexibles con soportes para sensores. El robot de Pensilvania permite estudiar cómo la carga y el contacto afectan a la movilidad real.
 robotica.es
University of Pennsylvania Kod*lab
X-RHex combina seis patas flexibles con soportes para sensores. El robot de Pensilvania permite estudiar cómo la carga y el contacto afectan a la movilidad real.
Ficha actualizada el .
Web oficialInvestigar locomoción y percepción mediante una plataforma hexápoda con instrumentación intercambiable.
Quién está detrás
Laboratorio de robótica de la Universidad de Pensilvania que investiga locomoción y comportamiento de robots con patas.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo