ROSbot 3: qué aportan el LiDAR y la cámara al primer mapa
ROSbot 3 reúne Raspberry Pi 5, LiDAR y cámara de profundidad para aprender robótica móvil. Su guía permite empezar con control manual antes de preparar la navegación.
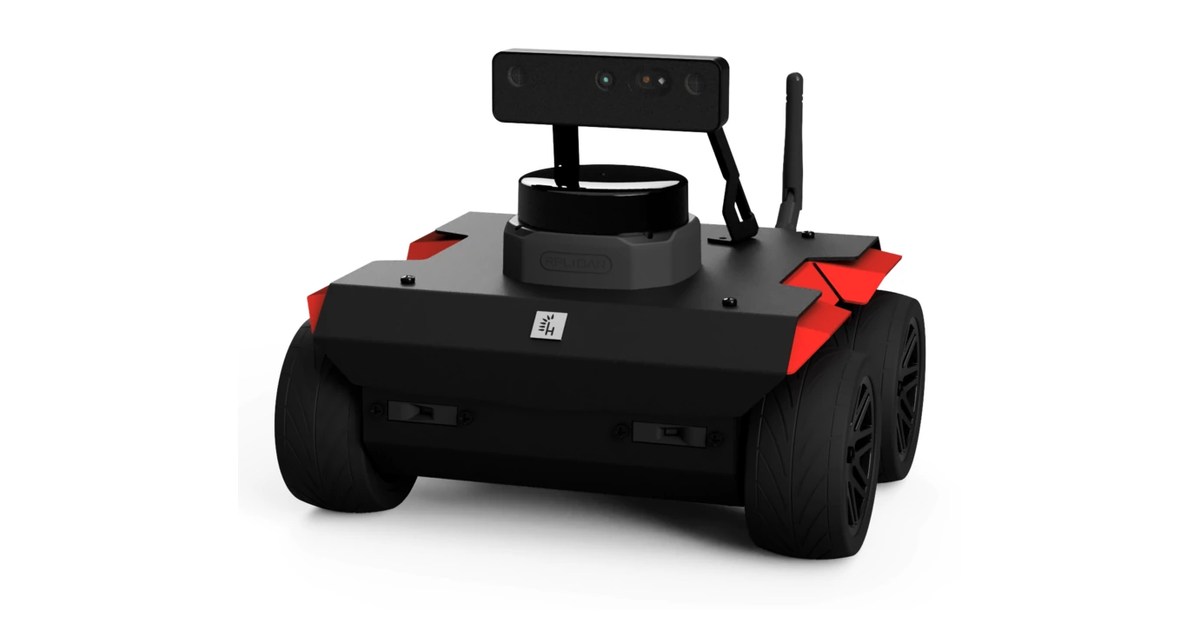
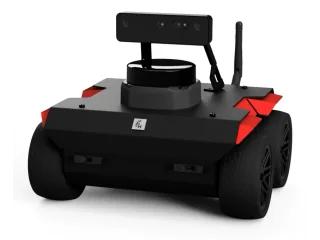
ROSbot 3 permite estudiar sobre un robot físico cómo se relacionan la distancia a las paredes, el movimiento de las ruedas y la imagen de una cámara. Husarion lo entrega con Raspberry Pi 5, LiDAR y cámara de profundidad; la guía de inicio propone comenzar con la conexión y el control de la plataforma antes de desarrollar una ruta autónoma.
Es un robot para educación e investigación en interiores. Disponer de los sensores montados reduce el trabajo mecánico inicial, pero queda por aprender qué información aporta cada uno y cómo se utiliza para navegar. Esa diferencia determina el primer ejercicio: mover el robot manualmente y observar sus datos permite entender mejor un mapa posterior.
Distancia, profundidad y movimiento
El ROSbot 3 básico utiliza un SLAMTEC RPLIDAR C1 y una Luxonis OAK-D Lite. El LiDAR aporta medidas de distancia alrededor del robot; la cámara proporciona imágenes y profundidad. Sus observaciones cubren geometrías diferentes: una lectura de distancia en un plano no equivale a conocer todo el volumen de un obstáculo.
La plataforma tiene cuatro motores de corriente continua con encoders independientes y una unidad inercial. Los encoders permiten relacionar el giro de las ruedas con una estimación del movimiento, mientras que la unidad inercial ofrece otra referencia sobre la orientación. Comparar esas señales con un desplazamiento visible es una práctica más informativa que dar por exacta la posición solo porque aparece en pantalla.
El manual también separa la variante ROSbot 3 PRO, equipada con RPLIDAR S2 y OAK-D Pro. Ambas comparten la familia, pero el programa debe utilizar la configuración de sus sensores. Un ejemplo preparado para otra cámara o escáner puede necesitar ajustes aunque el chasis se parezca.
Preparar la conexión antes de dibujar una ruta
La guía identifica los elementos necesarios para el primer arranque: instalar las baterías siguiendo su orientación, fijar la antena y acceder al ordenador del robot para configurar la red. Ofrece acceso local con pantalla y periféricos o conexión Ethernet mediante el adaptador incluido.
El ordenador ejecuta Linux y utiliza controladores abiertos de ROS 2. La interfaz web y el mando permiten una primera interacción sin escribir un programa de movimiento. Esa prueba sirve para comprobar que el robot responde y que la conexión se mantiene antes de añadir otra capa de software.
En un aula, separar conexión, percepción y navegación facilita localizar los fallos. Si el robot se mueve con el mando pero el mapa no cambia, el problema puede estar en el flujo de datos o en la configuración del mapeado. Si tampoco responde al control manual, conviene resolver primero la alimentación o la comunicación.
Un mapa empieza por un entorno comprensible
Para aprender, resulta útil elegir un espacio pequeño con paredes y obstáculos fáciles de identificar. Se puede comparar lo que mide el robot con lo que hay delante de él, repetir un trayecto y observar dónde cambia la estimación de posición. Después tiene sentido pedir al programa que llegue a un destino dentro de ese mapa.
ROSbot 3 encaja en ese recorrido de aprendizaje porque reúne movilidad y percepción sin exigir fabricar la base. La oferta oficial diferencia las dos variantes y sus opciones: interesa elegir según el experimento que se quiere desarrollar y conservar la documentación de la configuración recibida.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.