ROSbot XL: cambiar las ruedas también cambia el control
ROSbot XL admite ruedas convencionales y mecanum, varios ordenadores y paquetes de sensores. Su documentación explica qué cambia al preparar una base para cada tarea.
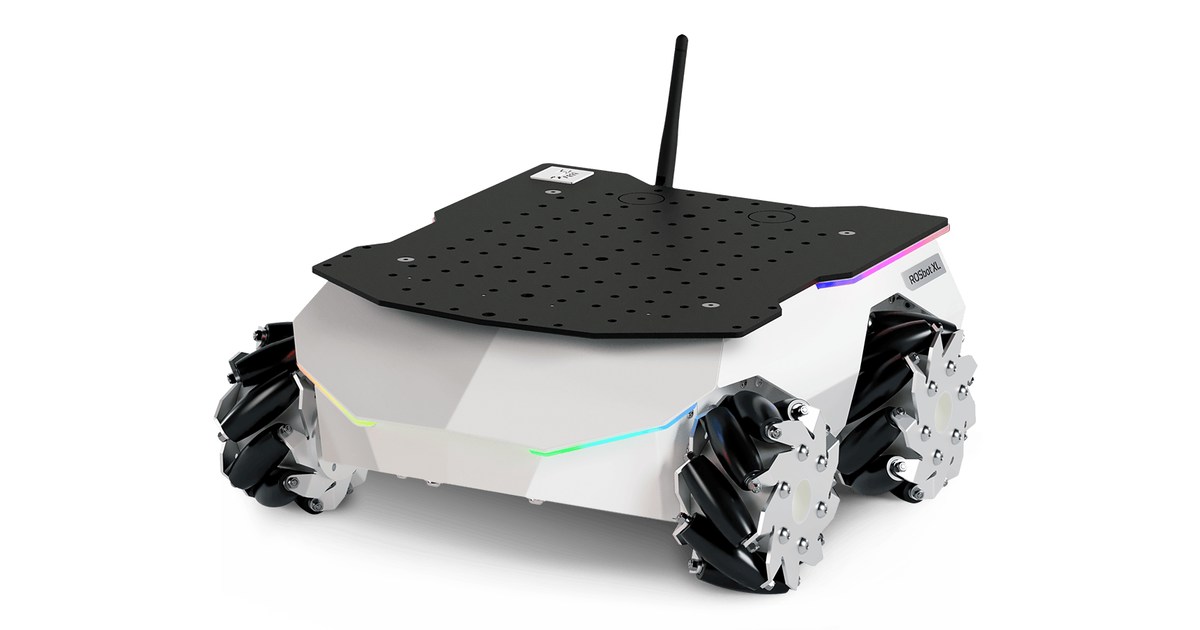
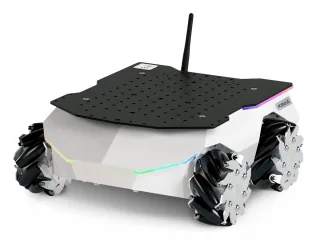
Las ruedas mecanum permiten que una base avance lateralmente, un movimiento útil para acercarse a una mesa o colocar un manipulador sin girar todo el robot. ROSbot XL, de Husarion, admite ese tipo de ruedas y un juego convencional. El cambio ofrece una forma de estudiar cómo la mecánica de la base modifica las órdenes que necesita el programa.
El manual de ROSbot XL lo presenta como una plataforma configurable para investigación y educación en interiores. La parte superior sirve para incorporar cámaras, LiDAR o un brazo; distintos paquetes combinan esos elementos con el ordenador que ejecutará el proyecto.
Desplazarse de lado exige la configuración correcta
Una orden de movimiento lateral solo tiene sentido si las ruedas y el controlador pueden producirlo. En una base con ruedas convencionales, la misma petición no describe el mismo desplazamiento. Por eso, cambiar ruedas no consiste únicamente en sustituir cuatro piezas: el software debe utilizar el modelo de movimiento correspondiente.
El robot incorpora cuatro motores con encoders y una unidad inercial. Esos datos permiten observar cómo responde la base a las órdenes. Para una práctica de control, se puede comparar un avance recto, un giro y un desplazamiento lateral con la trayectoria realmente recorrida, manteniendo el mismo suelo y la misma carga.
Las cifras del manual tienen una configuración de referencia. Husarion publica un máximo de 0,8 m/s y hasta 10 kg de carga; el peso de 5,38 kg se refiere a ruedas mecanum, Raspberry Pi 5 y ausencia de sensores. Añadir un brazo o cambiar el ordenador modifica la masa y el consumo del conjunto que se va a probar.
El ordenador se elige para el experimento
La documentación ofrece opciones con Raspberry Pi, NVIDIA Jetson y NUC. La guía de inicio distingue imágenes del sistema operativo para esas plataformas y explica que el ordenador se comunica por Ethernet con un microcontrolador que utiliza micro-ROS.
La elección depende del programa: procesar vídeo o utilizar un modelo de visión puede pedir recursos diferentes de los necesarios para un ejercicio básico de movimiento. Conviene comprobar la compatibilidad del software con la arquitectura del ordenador antes de decidir el paquete, además de sus conexiones y necesidades de alimentación.
La batería viaja desconectada y debe conectarse siguiendo las instrucciones iniciales. La guía también muestra cómo pasar cables e instalar sensores externos. Esas tareas forman parte del montaje: un cable que alcanza el puerto en reposo debe seguir sin interferir con las ruedas o el brazo cuando el robot se mueve.
Una base, varios trabajos posibles
La tienda oficial distingue paquetes de telepresencia, autonomía y manipulación. El nombre del paquete orienta sobre el equipamiento, pero el proyecto sigue necesitando configurar sus funciones y comprobarlas en el lugar de uso.
En navegación, el ejercicio se centra en estimar la posición y recorrer un mapa. En manipulación móvil, añade la relación entre la posición de la base y el alcance del brazo: llegar cerca de una mesa no asegura que la herramienta pueda alcanzar un objeto.
ROSbot XL permite estudiar esa relación con hardware ampliable. Antes de combinar todos los movimientos, es útil conservar una configuración que controle bien la base y verificar después el equipo añadido. Así se puede identificar si un error procede del desplazamiento, de la herramienta o de la coordinación entre ambos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.