
JOY prueba sus brazos en microgravedad antes de viajar a la ISS
Icarus ensaya JOY en cuatro vuelos parabólicos antes de su misión a la ISS en 2027. Qué ha probado en microgravedad y por qué empezará con operación remota.
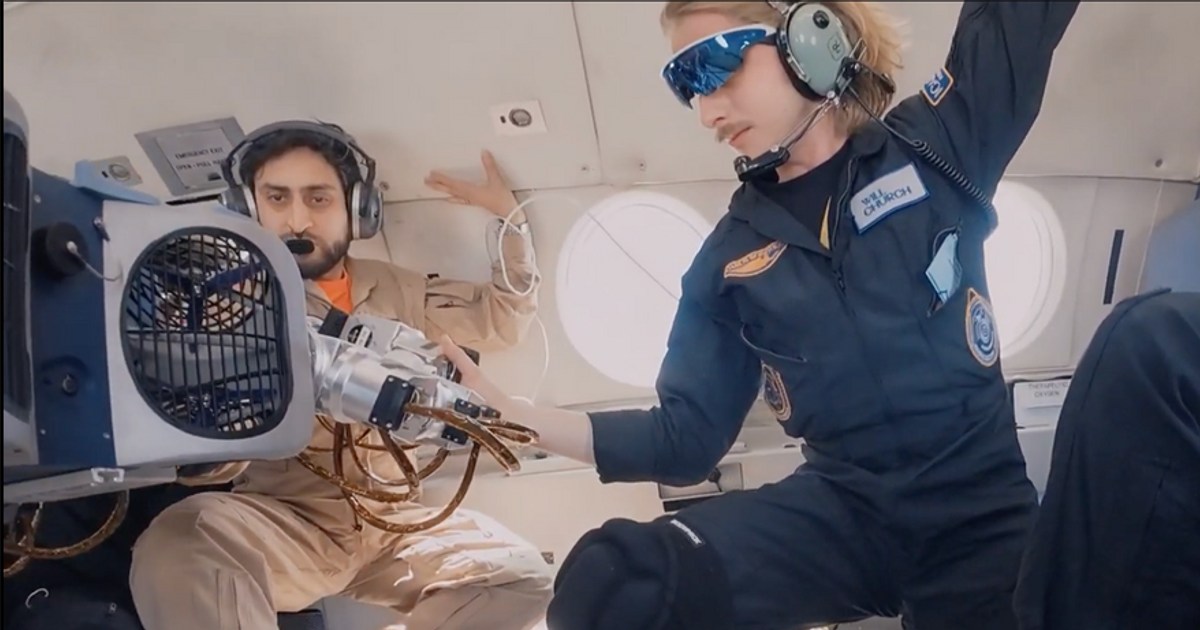
El robot JOY de Icarus Robotics ya ha movido sus brazos y controlado su vuelo durante ensayos en microgravedad en Canadá. La campaña, anunciada el 17 de septiembre, prepara su misión a la Estación Espacial Internacional en 2027. Supone una prueba física del sistema antes de enviarlo a órbita, donde la empresa quiere utilizarlo para manipular carga y apoyar experimentos.
Es el avance posterior al acuerdo de Icarus con Voyager para la misión Joyride. Conviene distinguir los nombres: JOY es el robot; Joyride identifica la misión. El proyecto sigue en fase de pruebas previas al lanzamiento.
Veintidós minutos repartidos en cuatro vuelos
Según la crónica de SpaceNews sobre la campaña [en], los cuatro vuelos proporcionaron 22 minutos acumulados de operaciones en microgravedad. También sirvieron para ensayar horarios, coordinación de la tripulación y procedimientos de seguridad. Preparar al equipo humano forma parte del trabajo necesario para llevar el robot a una estación habitada.
En su entrevista con Payload [en], el director ejecutivo Ethan Barajas detalla 66 intervalos de ingravidez. El robot respondió a órdenes de movimiento de los brazos, siguió su posición y velocidad y controló su desplazamiento. Barajas también describe un periodo de ajuste al soltarlo, que atribuye a las condiciones de los vuelos parabólicos.
Son resultados comunicados por el desarrollador. Los 22 minutos no constituyen una operación continua de esa duración: sumar intervalos permite probar respuestas del sistema, pero no reproduce una jornada de trabajo orbital. El ensayo ayuda a comprobar si los modelos de control se corresponden con el movimiento real cuando el robot deja de estar apoyado.
Dos brazos y ventiladores para trabajar dentro de la estación
La configuración que publica Icarus [en] combina ocho propulsores de ventilador con dos brazos de siete grados de libertad cada uno. JOY está diseñado para actividad intravehicular: trabaja en el interior presurizado. Esa condición importa porque desplazar aire es una forma de propulsión útil allí, pero no en el vacío exterior.
Mover un brazo mientras todo el cuerpo flota exige coordinar manipulación y vuelo. El apoyo que ofrece una mesa o un suelo en la Tierra desaparece; la orientación del cuerpo pasa a formar parte de la tarea. Por eso, observar cómo responde al movimiento de sus propios brazos aporta información distinta de probar únicamente una pinza fija.
La idea de un robot que vuela dentro de la ISS tiene precedentes. La NASA describe Astrobee [en] como una plataforma propulsada por ventiladores, con cámaras y un brazo para sujetarse a pasamanos, capaz de funcionar de forma autónoma o remota. Esa infraestructura también ha servido para ensayos de captura con REACCH. JOY plantea otra configuración, con dos manipuladores; las pruebas canadienses aún no permiten comparar su productividad con la de una plataforma orbital existente.
Primero, manejarlo a distancia
Icarus especifica que JOY comenzará con operación remota. La compañía pretende recoger datos de manipulación durante ese trabajo para desarrollar autonomía. Tener control de vuelo a bordo no significa que el robot decida y complete por sí solo un experimento científico.
Su hoja de ruta [en] sitúa la finalización de las pruebas terrestres y de la revisión de seguridad de la NASA en febrero de 2027, y el inicio de operaciones en mayo. Son objetivos futuros del fabricante, no autorizaciones ya obtenidas ni fechas de lanzamiento confirmadas. Antes de asumir trabajo en la ISS, JOY deberá completar esa preparación y demostrar que puede moverse junto a la tripulación en el entorno para el que se está construyendo.
Fuentes
- Icarus Robotics — arquitectura de JOY y operación remota inicial [en]
- Icarus Robotics — hoja de ruta de pruebas y misión orbital [en]
- SpaceNews — campaña canadiense y preparación de las operaciones [en]
- Payload — entrevista con Ethan Barajas sobre los resultados del ensayo [en]
- NASA — funcionamiento y usos de la plataforma Astrobee [en]
- Imagen: Icarus Robotics — JOY durante las pruebas en Canadá, publicada en su sala de medios [en]
Más artículos
Icarus llevará Joyride a la ISS como robot orbital
Icarus Robotics probará con Voyager un robot libre en la ISS en 2027 para validar manipulación, logística y navegación segura en microgravedad.
Kall Morris prueba en la ISS su robot para atrapar basura espacial
Kall Morris completa 172 capturas con REACCH en la Estación Espacial Internacional y valida un sistema robótico para mover satélites y residuos.