Perseverance: el robot que elige y guarda muestras de Marte
Perseverance combina movilidad, imágenes científicas y un sistema para almacenar testigos de roca. Recogerlos no equivale a devolverlos a la Tierra.
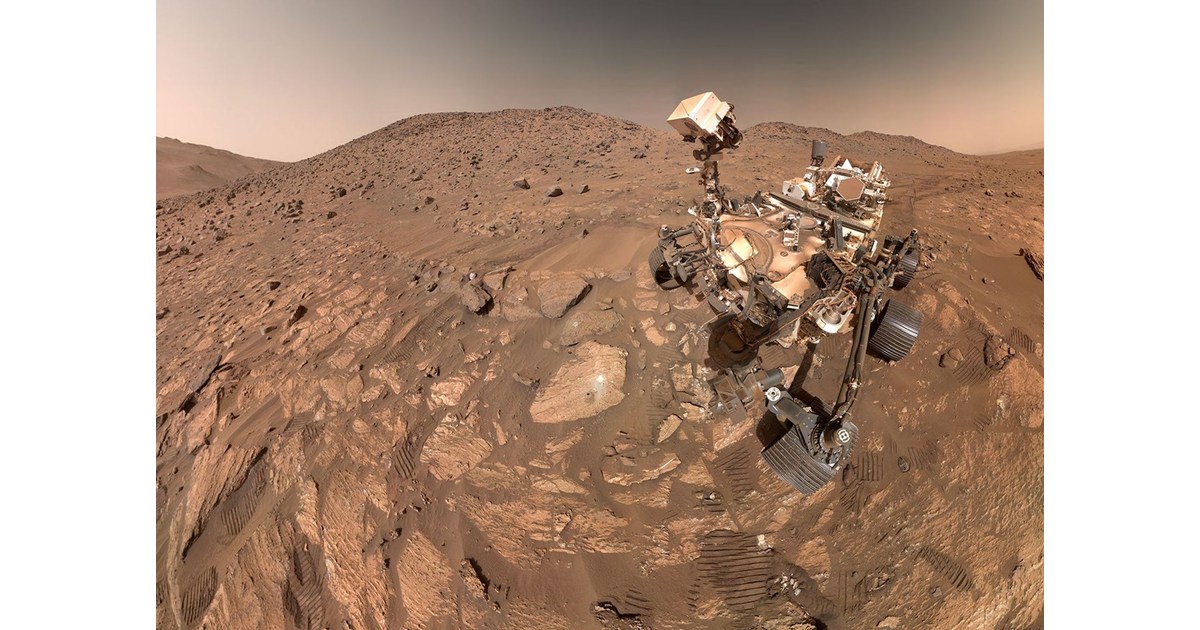
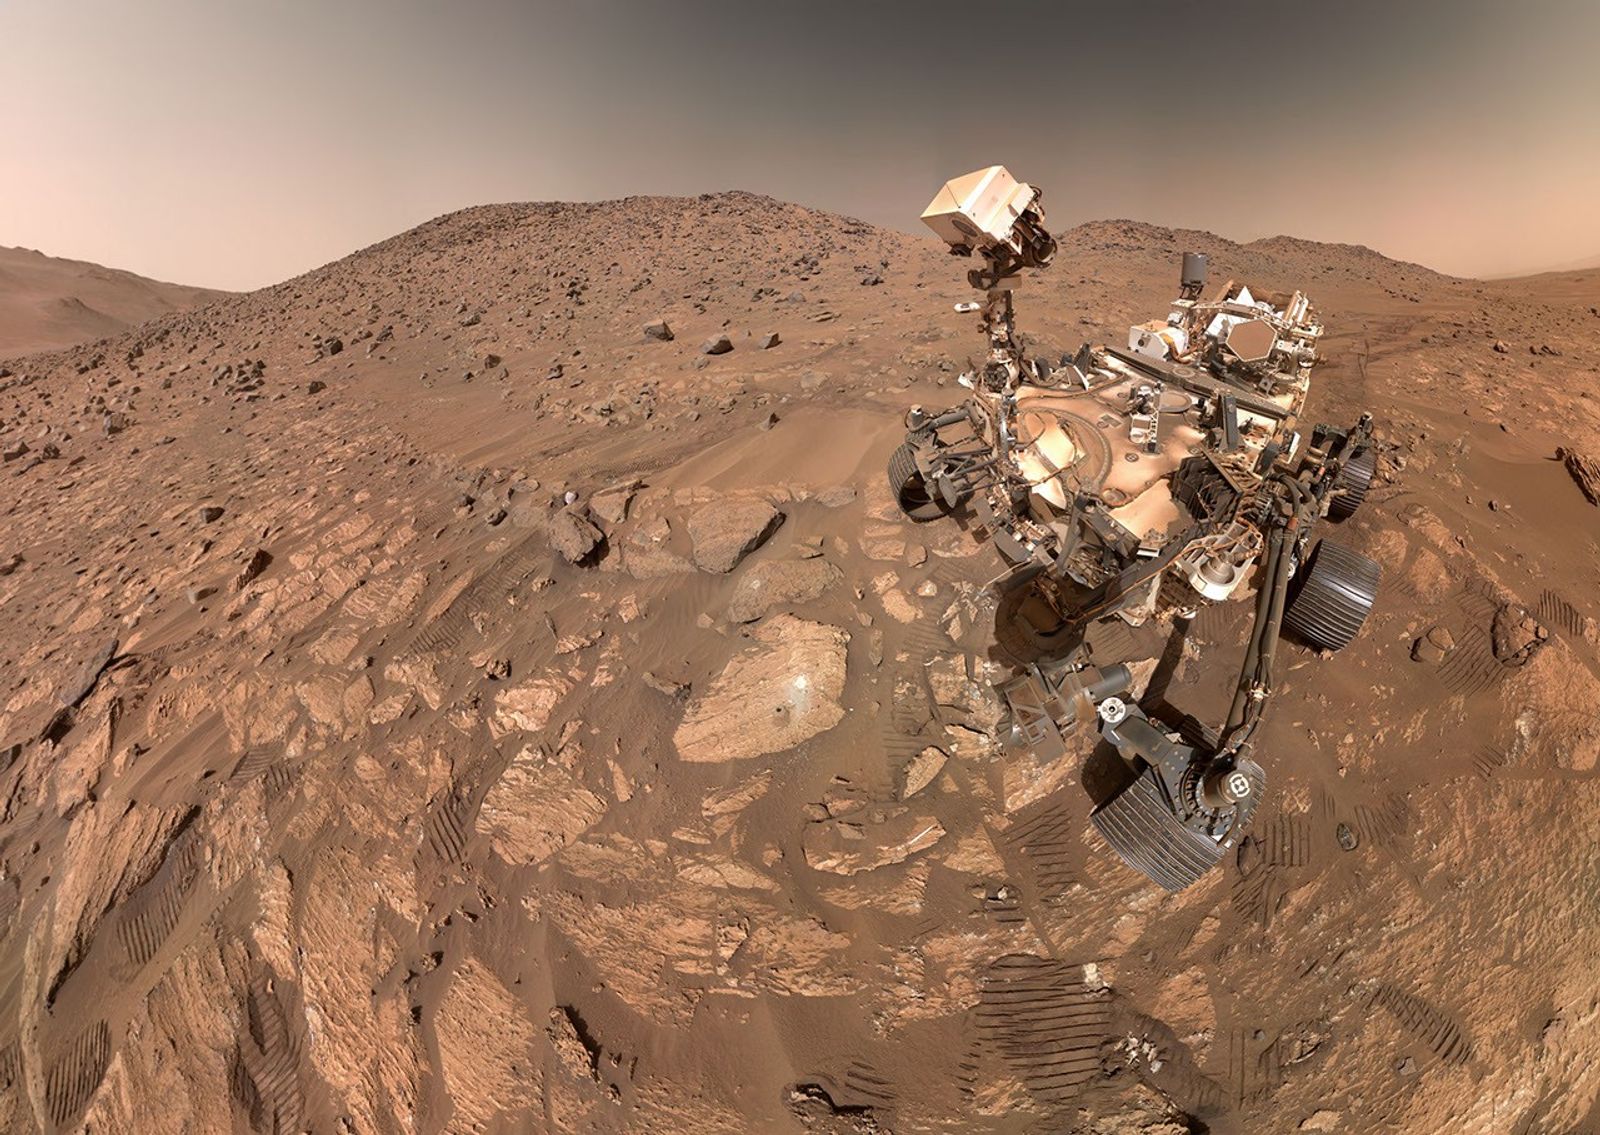
Perseverance debe decidir dónde acercar sus instrumentos antes de recoger una muestra de Marte. El rover de NASA explora el cráter Jezero con cámaras, herramientas de análisis y un sistema que almacena testigos de roca. La selección importa tanto como la perforación: cada tubo representa un lugar y un contexto geológico.
La documentación de componentes de NASA [en] explica una diferencia fundamental con Curiosity. Ambos comparten una arquitectura de rover, pero Perseverance incorpora mecanismos para extraer y conservar muestras que podrían estudiarse en la Tierra en una misión posterior.
Acercarse, observar y escoger
El robot necesita desplazarse hasta un punto útil y situar sus instrumentos respecto a la roca. Sus seis ruedas tienen motores propios; las delanteras y traseras cuentan además con dirección. El sistema de suspensión articula el contacto con un terreno irregular.
El brazo exterior lleva herramientas que trabajan cerca de la superficie. El sistema interior de manipulación atiende otras operaciones de los tubos. No todas las acciones que aparecen en una secuencia de muestreo corresponden al mismo brazo ni a una única herramienta.
Esa distribución explica por qué recoger una muestra es una operación robótica completa. Hay que coordinar posición, observación y manipulación, manteniendo la relación entre el material recogido y el lugar del que procede.
Las cámaras también construyen el contexto científico
El equipo de Mastcam-Z de la Universidad Estatal de Arizona [en] describe un sistema de imágenes en color y estéreo con zoom. Puede estudiar tanto detalles de una roca como el paisaje que la rodea. Las dos cámaras permiten obtener información tridimensional.
Entre sus objetivos figuran caracterizar las formas del terreno y apoyar la navegación, la selección de muestras y el trabajo de otros instrumentos. Una fotografía atractiva para el público puede formar parte de una observación planificada con una finalidad muy concreta.
Mastcam-Z utiliza distintas bandas de color, además de combinaciones parecidas a la visión humana. Por ello, interpretar una imagen científica exige consultar cómo se obtuvo y qué representa. El color mostrado no permite identificar por sí solo la composición de una roca.
Un tubo guardado sigue estando en Marte
La conservación de testigos facilita mantener material para un posible análisis posterior con instrumentos distintos. Perseverance no dispone de un vehículo que lance esos tubos hacia la Tierra. La recogida y el regreso son etapas diferentes, con necesidades técnicas y decisiones de misión propias.
Tampoco una estructura llamativa observada en una roca constituye por sí sola una demostración de vida. La investigación relaciona imágenes, composición, contexto y otras observaciones. El interés de una muestra puede residir precisamente en las preguntas que todavía deja abiertas.
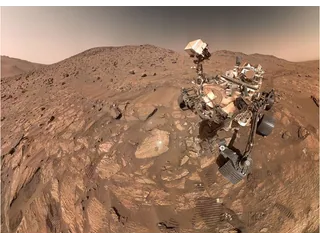
La fotografía de este artículo es un autorretrato real de julio de 2024, compuesto con imágenes tomadas por una cámara del brazo. No representa un lanzamiento ni una operación de retorno.
Perseverance muestra cómo la autonomía robótica se integra con el trabajo de equipos científicos. En el catálogo de robots puede compararse con otras plataformas exploradoras; la sección de industria y trabajo reúne sistemas que también combinan percepción y manipulación, aunque en entornos muy diferentes.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.