Adeept AWR: cuatro motores para experimentar con tracción y sensores
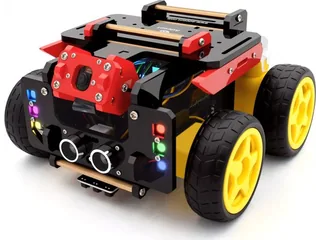
AWR es un coche educativo de cuatro ruedas motrices. La cámara y los sensores permiten comparar varias formas de controlar un recorrido.
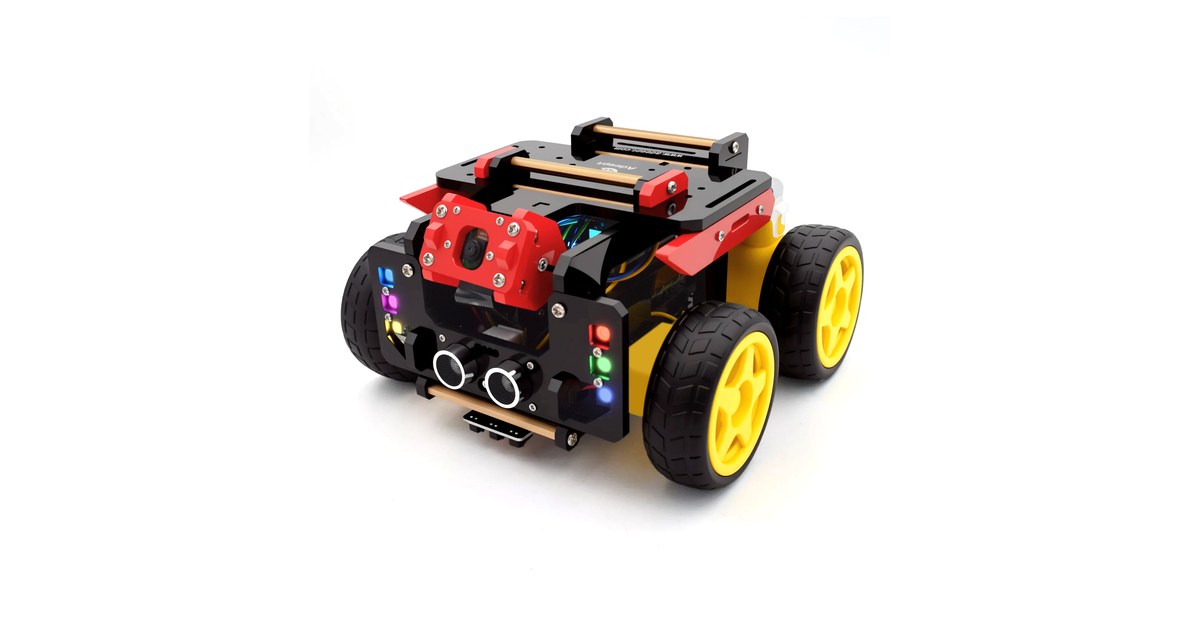
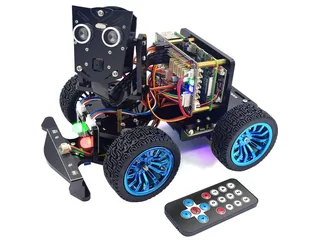
AWR ofrece una base de cuatro ruedas motrices para montar y programar con Raspberry Pi. Adeept incorpora cámara, sensor ultrasónico y seguimiento de línea. El mismo vehículo puede servir para comparar un recorrido dirigido desde una interfaz con otro que responde a sensores locales.
La oferta oficial [en] muestra 54,99 dólares estadounidenses para ADR014 y excluye la Raspberry Pi. La edición descrita utiliza Robot HAT V3.2, cuatro motores TT y piezas de acrílico. El número de ruedas se corresponde con cuatro motores en la lista del conjunto, un detalle que lo diferencia de chasis con otra transmisión.
Una entrada cambia la decisión de movimiento
El sensor de línea aporta información sobre la superficie cercana al vehículo. El ultrasónico proporciona otra clase de entrada orientada hacia un obstáculo. No son dos formas equivalentes de conocer el entorno: cada uno mide una señal diferente y el programa decide cómo utilizarla.
Una actividad puede empezar observando la lectura de un sensor con el coche detenido. Después se define qué acción produce una condición concreta. Ese orden permite comprobar si la reacción procede de la señal esperada y evita atribuir cualquier cambio de dirección a una supuesta comprensión general del espacio.
La cámara añade proyectos de visión, mientras que los módulos de iluminación permiten mostrar estados del programa. Se puede utilizar una señal visual para identificar qué rama de la lógica está activa. Eso ayuda a interpretar el comportamiento cuando el coche combina entradas distintas.
Seguir un objetivo visual exige definirlo
La ficha presenta ejemplos de reconocimiento y seguimiento con OpenCV. El tutorial de seguimiento de esa biblioteca [en] muestra que un rastreador trabaja sobre una región seleccionada y actualiza su posición entre imágenes. Esa operación es diferente de identificar libremente cualquier objeto por su nombre.
En AWR, convertir la información visual en un recorrido sigue requiriendo un programa. El robot puede reaccionar a una referencia definida por un ejemplo sin disponer de un mapa completo o de una planificación general de tareas. La iluminación y la forma de la referencia deben formar parte de la prueba del proyecto.
Adeept anuncia control remoto y compatibilidad con varias generaciones de Raspberry Pi. Conviene utilizar las instrucciones de la edición comprada y comprobar el entorno concreto antes de preparar todas las funciones a la vez. El kit llega desmontado, de modo que los primeros ensayos incluyen también revisar conexiones y sentido de giro.
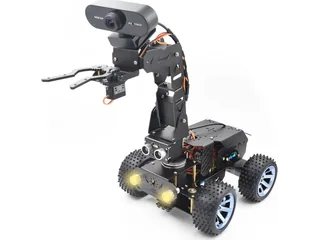
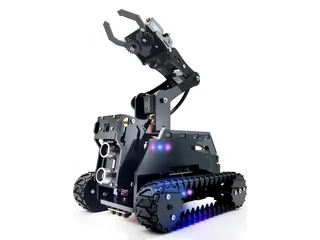
AWR encaja en la selección de robots educativos para quien busca experimentar con entradas y tracción sobre una base sencilla. El catálogo permite compararlo con vehículos de orugas o coches con brazo, que añaden otras decisiones mecánicas al aprendizaje.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.