Adeept PiCar Pro V2: aprender a coordinar un brazo y una base móvil
PiCar Pro V2 combina ruedas, pinza y cámara USB. Qué aporta el montaje y qué queda fuera del precio del kit.
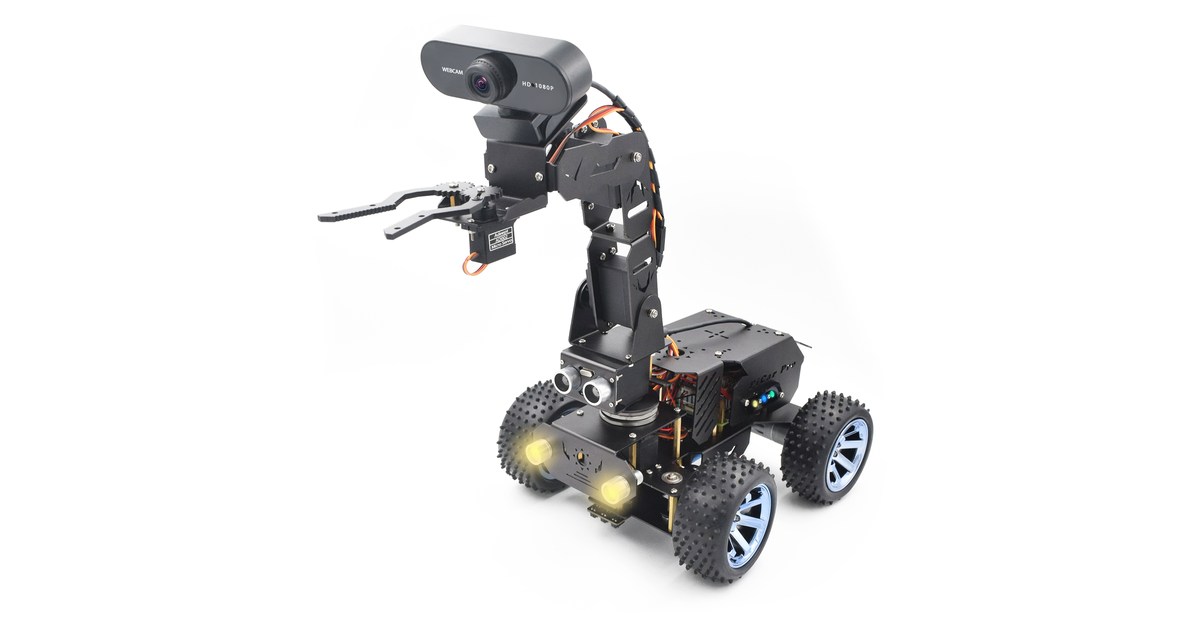
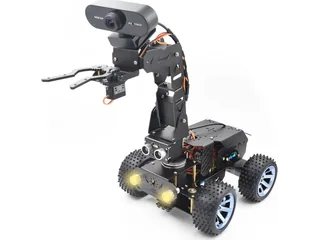
PiCar Pro V2 reúne un coche y un brazo articulado dentro de un kit para Raspberry Pi. La base lleva el manipulador hasta una posición y la pinza permite ensayar acciones con objetos pequeños. Coordinar ambas partes ofrece un proyecto diferente al de programar solo un recorrido con un coche.
La oferta de Adeept [en] muestra 139,90 dólares estadounidenses para la referencia ADR019-V2.0. La Raspberry Pi queda excluida. La ficha describe un brazo de cuatro grados de libertad, cámara USB 1080p y Robot HAT V3.2, además de piezas para el montaje. La lista de componentes debe utilizarse para calcular el conjunto completo.
Moverse y alcanzar son problemas diferentes
La base puede desplazarse, mientras que el brazo tiene un espacio de alcance alrededor de su posición. Una actividad de recoger un objeto requiere situar primero ese objeto dentro del alcance de la pinza. El hecho de incorporar ruedas no garantiza que cualquier destino termine en una posición adecuada para manipular.
Para aprender esa relación se puede empezar con la base detenida y una secuencia corta del brazo. Después se prepara el desplazamiento que precede a la acción. Separar ambas pruebas permite observar si un error procede de la posición del coche o del movimiento de las articulaciones.
El fabricante incluye programas de Python y control mediante interfaz web. Esos ejemplos sirven como base de trabajo, pero no convierten el kit en un robot que realiza cualquier encargo de manipulación. La secuencia, los objetos y el entorno de la actividad siguen estando definidos por quien la prepara.
Una cámara aporta imágenes, no una tarea resuelta
Adeept presenta proyectos de OpenCV. El tutorial de seguimiento de OpenCV [en] ayuda a entender la separación entre disponer de vídeo y seguir una región concreta de una imagen. El programa necesita inicialización y una definición de lo que se busca.
Seguir una referencia visual tampoco calcula automáticamente una trayectoria completa para la pinza. Si se desea una actividad de recogida con visión, hay que relacionar lo que ve la cámara con la posición del brazo y comprobar el resultado. Esa integración es parte del proyecto educativo.
La ficha V2 identifica una cámara USB y compatibilidad anunciada con Raspberry Pi 5, 4 y 3. Aun así, conviene descargar las instrucciones de esa versión y verificar el sistema operativo correspondiente. Un manual de una edición anterior puede describir otro controlador o cámara.
El kit se puede comparar con otros robots educativos y con el catálogo. PiCar Pro V2 encaja cuando interesa estudiar movilidad y manipulación sobre una misma plataforma, con tiempo para montar, ajustar y probar una actividad concreta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.