RaspClaws Metal: coordinar seis patas en un kit para Raspberry Pi
El hexápodo RaspClaws Metal combina servos, cámara y sensor inercial. Su marcha es una secuencia programada que se aprende montando y probando.
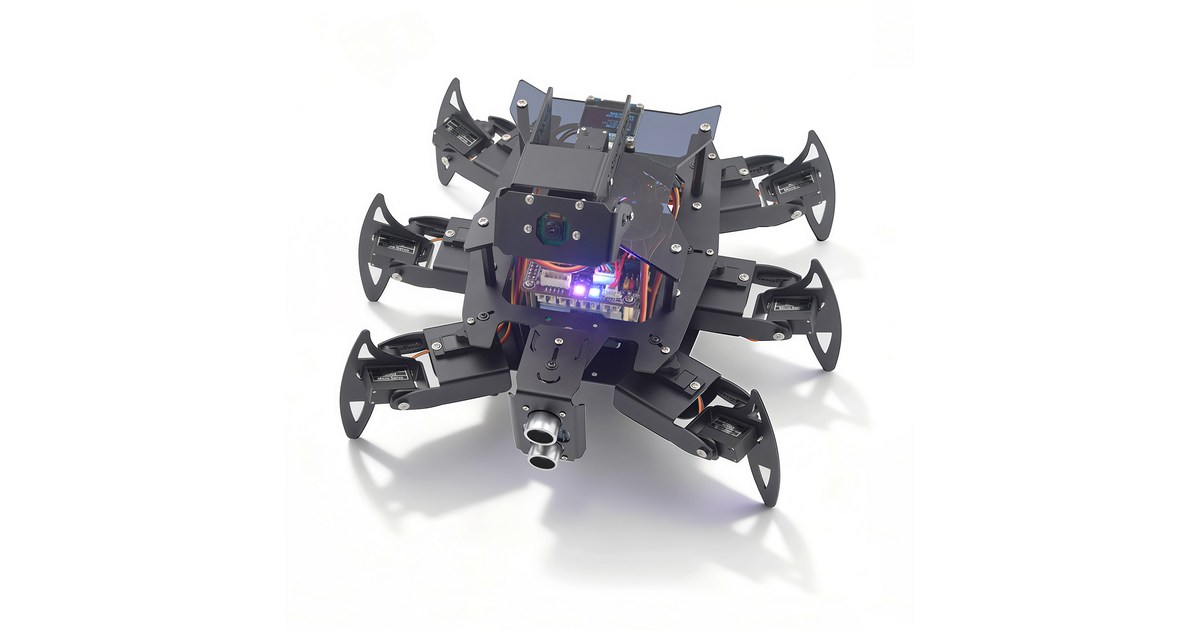
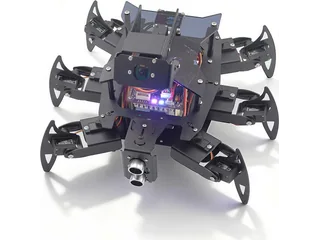
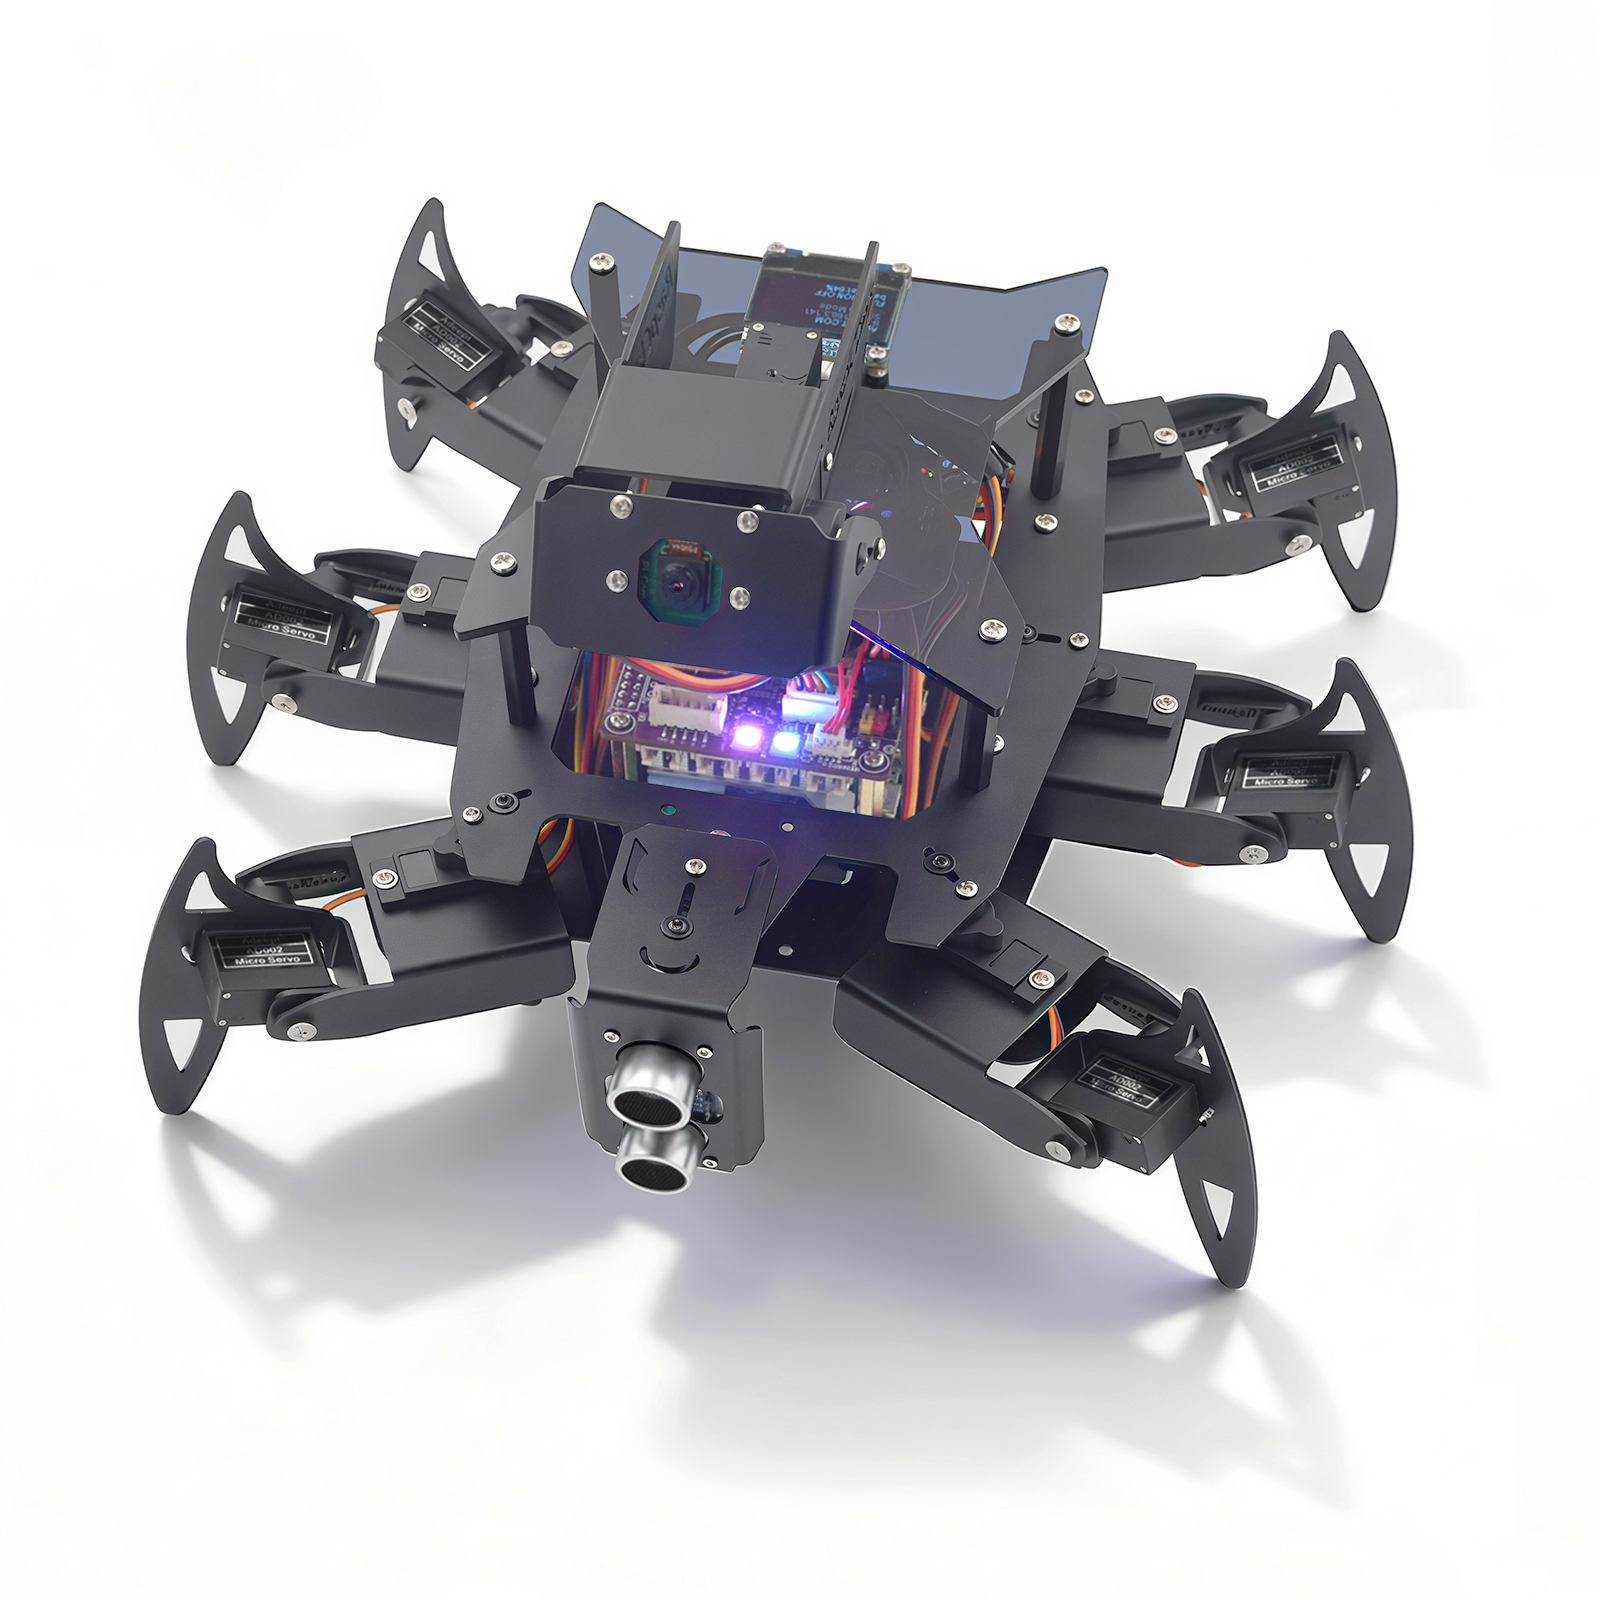
RaspClaws Metal permite construir un robot de seis patas con Raspberry Pi. Adeept utiliza estructura de aluminio, servos y ejemplos de Python para coordinar la marcha. El aprendizaje está en relacionar las órdenes de cada articulación con los apoyos del cuerpo durante una secuencia.
La ficha de la edición metálica [en] muestra 99,99 dólares estadounidenses para ADR015-RaspClaws-Metal. La Raspberry Pi queda excluida. La lista de piezas incluye diecisiete servos AD002, Robot HAT V3.3, cámara, sensor MPU6050, ultrasonidos y pantalla OLED. Otros RaspClaws pueden utilizar componentes diferentes.
Una marcha se organiza en fases
Las seis patas ofrecen varias formas de repartir apoyos, pero no deciden por sí solas una trayectoria estable. Un programa debe coordinar cuándo cambia de posición cada articulación. El montaje tiene que corresponder a la referencia que esperan los ejemplos del fabricante.
Una prueba corta permite observar qué patas sostienen el cuerpo y cuáles se desplazan. Después se puede modificar un parámetro y comparar el resultado. Cambiar varias fases a la vez hace más difícil relacionar una variación del movimiento con una orden concreta.
El sensor inercial aporta una entrada para los ejemplos de estabilización. Disponer de esa medida no equivale a mantener el equilibrio en cualquier superficie o a superar cualquier obstáculo. El comportamiento depende del control que se programe y de las condiciones de la prueba.
El robot que camina y el sistema que ve
RaspClaws incorpora cámara y ejercicios de seguimiento visual. El tutorial de rastreo de OpenCV [en] explica cómo un programa puede seguir una región entre imágenes. Esa operación necesita una referencia e inicialización; no debe confundirse con comprender cualquier objeto del entorno.
El fabricante también advierte que el rendimiento de la cámara depende de la iluminación. Para preparar una actividad conviene comprobar la imagen con el robot detenido y después observar qué cambia al caminar. El movimiento del propio cuerpo puede alterar el encuadre y la referencia que usa el ejemplo.
El montaje llega en piezas y la documentación se descarga. Hay que utilizar la correspondiente a esta edición metálica y a su controlador, especialmente si se reutiliza una Raspberry Pi ya configurada para otro kit. Compartir marca o lenguaje no implica que dos programas utilicen los mismos conectores o asignaciones.
RaspClaws Metal amplía la selección de robots educativos para quien quiere estudiar locomoción con patas. El catálogo permite compararlo con cuadrúpedos y vehículos de ruedas. Es un proyecto de coordinación mecánica y programación, con visión como posibilidad adicional que exige su propia preparación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.