Bambot B0: construir un manipulador móvil con piezas abiertas
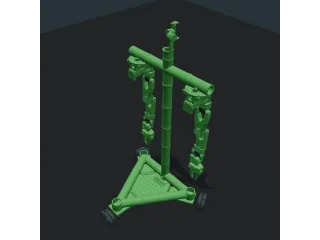
Bambot B0 combina una base móvil y brazos con archivos de fabricación y control abierto. La lista de piezas distingue el robot del equipo para teleoperarlo.
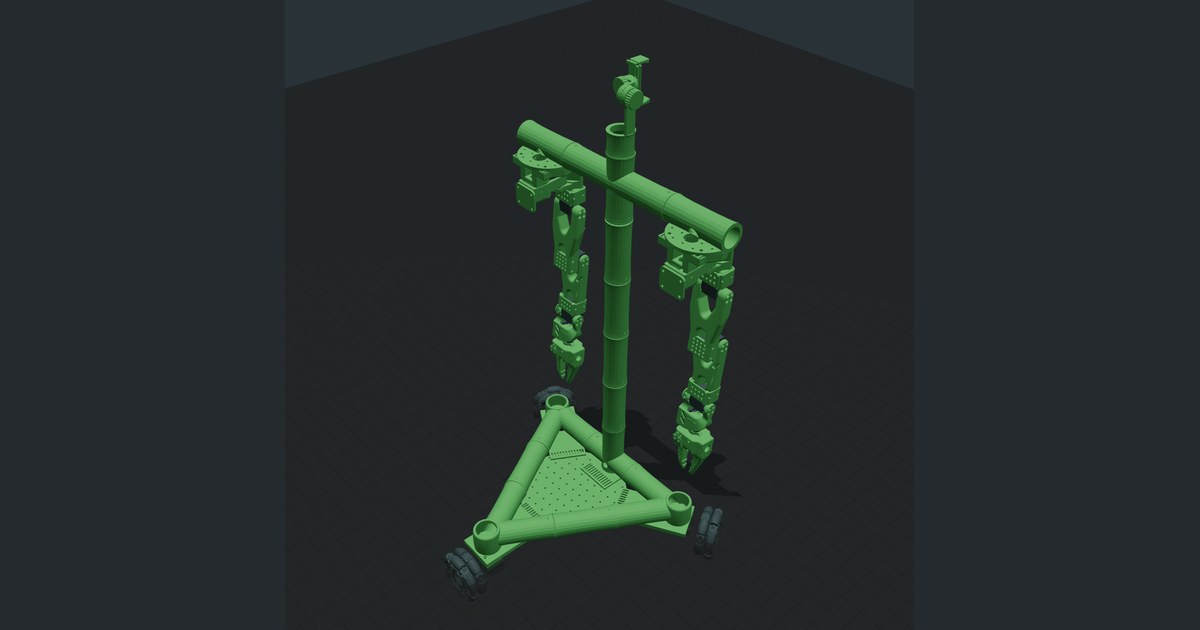
Bambot B0 junta una base con ruedas y un cuerpo manipulador para explorar tareas bajo control humano. El proyecto de Tim Qian publica archivos de fabricación y software, de modo que el usuario puede trabajar tanto en la estructura como en las órdenes que recibe.
Su página reúne además controles para otros robots. Esa variedad no debe confundirse con un único producto: esta guía se refiere al modelo Bambot B0 y a su documentación de hardware.
Una base que también necesita calibración
La lista de componentes incluye tres ruedas omnidireccionales y servos STS3215. La construcción utiliza piezas imprimibles y toma como referencias proyectos abiertos de manipulación y movilidad.
El movimiento de la base y el de los brazos deben prepararse por separado antes de combinarlos. Una orientación incorrecta en una rueda puede cambiar la dirección del desplazamiento, mientras que una referencia equivocada en un brazo altera la posición de la herramienta.
Los archivos STL y 3MF ayudan a fabricar las piezas, pero el montaje también requiere tornillería, cableado y alimentación. La documentación distingue versiones de tensión de los servos. Esa diferencia afecta al suministro eléctrico y debe resolverse antes de conectar el conjunto.
El puesto de teleoperación tiene su propio inventario
La guía separa los componentes del robot de los elementos adicionales para teleoperarlo. Esta distinción importa al calcular el trabajo y el material necesarios: fabricar el cuerpo móvil no completa automáticamente el puesto desde el que se manejará.
También se enumeran un ordenador y una cámara o teléfono dentro del equipo auxiliar. Su colocación determina qué puede ver el operador y cómo interpreta el movimiento de las pinzas respecto a los objetos.
Una demostración teleoperada acredita que una persona puede dirigir una tarea con ese montaje. Para repetirla de forma autónoma harían falta percepción, decisiones y control adecuados, además de datos o programas preparados para el caso.
Documentación abierta, todavía en desarrollo
La sección de hardware está identificada como borrador y contiene enlaces de compra pendientes para algunas regiones. Por eso no conviene tratar su suma orientativa como el precio de un paquete completo entregado en España.
Antes de imprimir todo el modelo resulta razonable revisar los archivos publicados, la revisión utilizada y la disponibilidad de cada componente. Conservar esa lista facilita después reparar una pieza o compartir un problema con el proyecto.
Bambot B0 encaja en un taller doméstico que busque experimentar con manipulación móvil. Una primera meta acotada, como mover la base y controlar una pinza sobre una zona despejada, permite comprobar el sistema antes de añadir tareas más ambiciosas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.