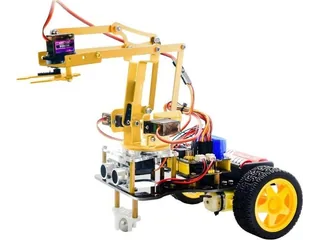
Beetlebot: tres montajes para investigar el mismo sistema de control
Beetlebot KS0543 combina una base con sensores y piezas de construcción. Cambiar entre sus montajes requiere elegir el programa y los actuadores adecuados.
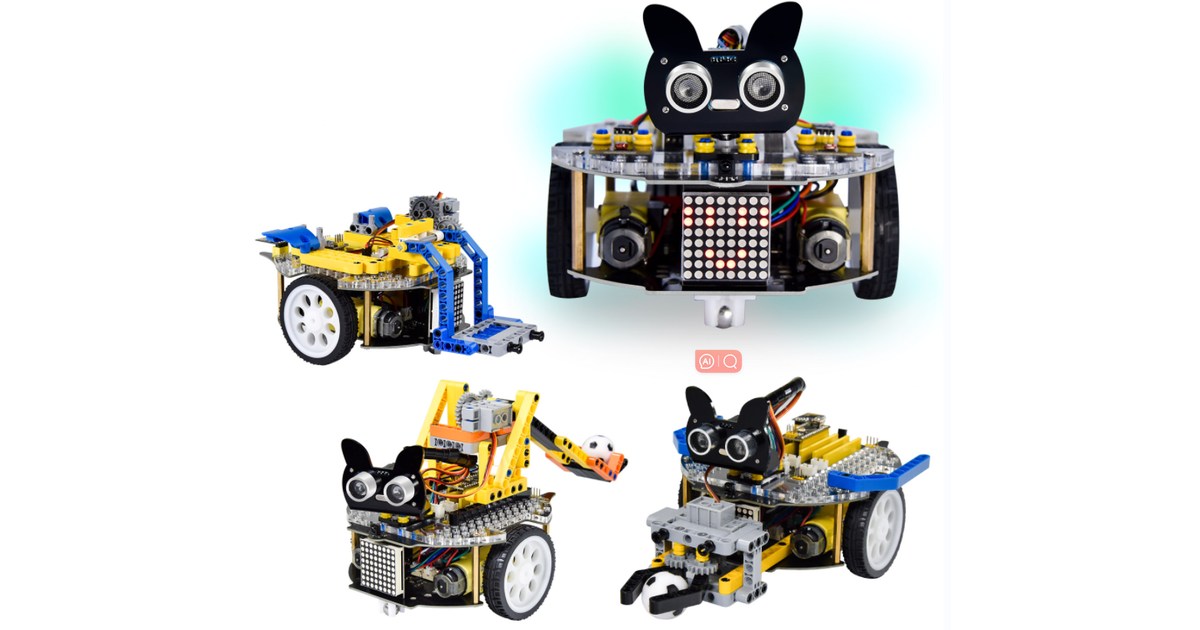
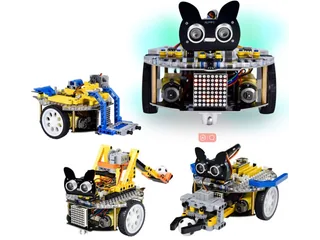
Beetlebot combina un vehículo de dos ruedas con piezas para formar mecanismos distintos. El kit KS0543 de Keyestudio contempla montajes de fútbol, catapulta y manipulación. Las tres construcciones utilizan una misma plataforma de control; no son tres robots comerciales independientes.
La documentación del kit [en] describe una placa compatible con Arduino Nano, sensores y módulos de movimiento. El contenido debe identificarse por referencia: KS0543 y KS0543F se diferencian en la inclusión de batería.
Cambiar el mecanismo cambia la tarea
Un vehículo que empuja una pelota y otro que acciona una catapulta necesitan secuencias diferentes. Aunque compartan motores y placa, el papel del actuador y la geometría del montaje modifican lo que ocurre al ejecutar una orden.
La documentación organiza tutoriales separados para esos montajes. Conviene escoger el código correspondiente a la estructura y a las conexiones utilizadas. Un programa que se carga correctamente no confirma que el mecanismo esté preparado para ejecutarlo.
El interés de la construcción está en observar esas relaciones. Puede compararse qué parte del comportamiento permanece al cambiar un accesorio y qué instrucción necesita modificarse.
Los sensores permiten introducir condiciones
El kit incluye recursos para proximidad, seguimiento de línea y respuesta a la luz. Cada tipo de lectura responde a una situación distinta. No se atribuye a una combinación de sensores una interpretación general del entorno.
Una primera actividad puede observar una lectura y activar un indicador cuando cambia una condición. Después se introduce movimiento. Así resulta más fácil distinguir un problema de detección de otro relacionado con la transmisión o el apoyo de las ruedas.
El manual contempla Arduino y KidsBlock. Son entornos con procedimientos y recursos específicos. La presencia de puertos para otras placas no implica que el paquete incorpore todas ellas o que sus programas sean intercambiables.
Qué papel tiene una biblioteca de servos
El proyecto oficial Servo de Arduino [en] proporciona una biblioteca para controlar servomotores de afición. Es una herramienta de programación; el montaje y los ejemplos del kit definen cómo se utiliza en una construcción concreta.
Una orden de posición no demuestra que el mecanismo haya alcanzado el resultado físico esperado. La orientación inicial, el enlace entre piezas y el recorrido disponible siguen siendo parte de la prueba.
Por eso, antes de combinar desplazamiento y un mecanismo, interesa comprobar cada acción por separado. Un registro de las posiciones y de la respuesta permite comparar una modificación del código con una modificación de la estructura.
Beetlebot aporta una plataforma de montaje entre los robots educativos, con varios proyectos alrededor de un mismo controlador. El catálogo lo identifica por su referencia física y por sus componentes, evitando sumar colores o recetas como modelos nuevos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.