BlueROV2: un robot submarino abierto que necesita operador y cable
BlueROV2 permite explorar y modificar un vehículo submarino. Qué incluyen sus configuraciones y por qué no es un robot de buceo autónomo.
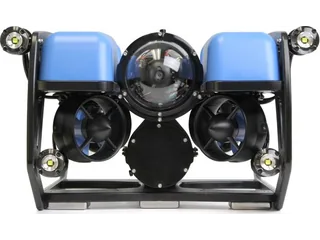
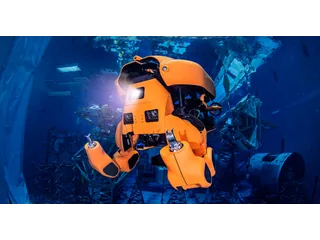
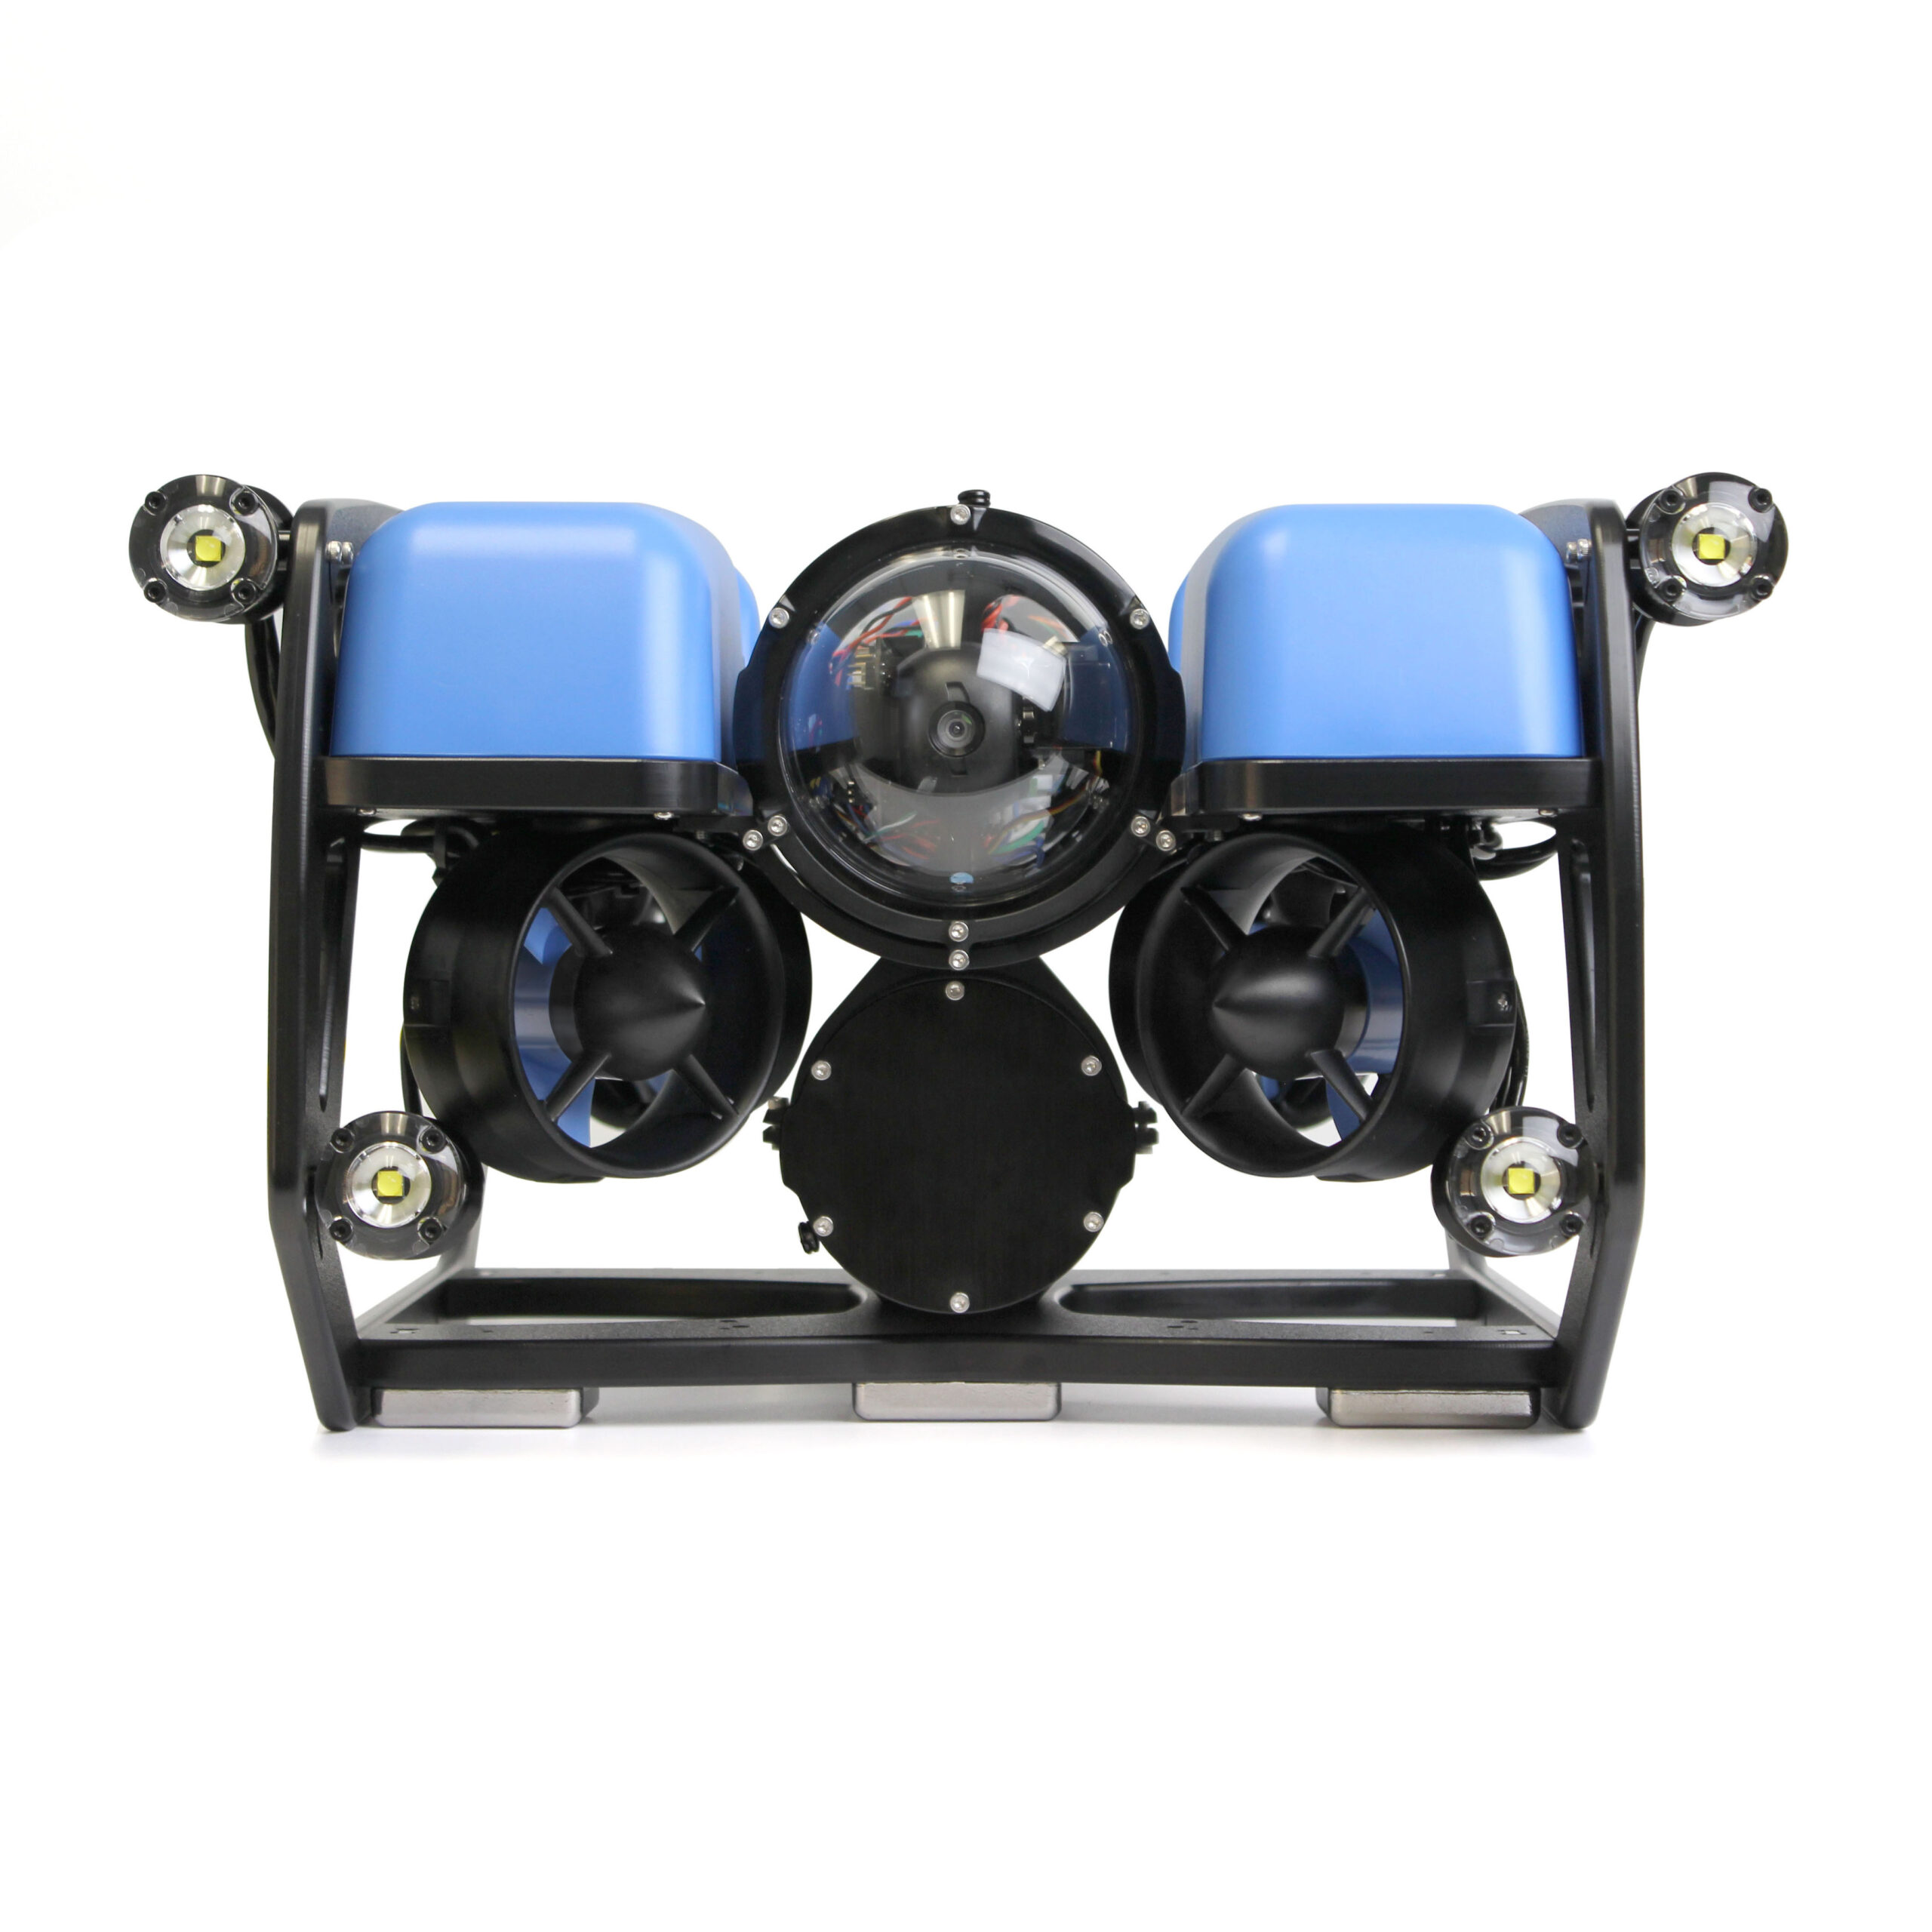
BlueROV2 ofrece una forma de llevar una cámara y sensores bajo el agua manteniendo al operador en la superficie. El vehículo de Blue Robotics se controla mediante un cable de comunicación y un ordenador. Su estructura abierta lo hace interesante para aprender robótica marina, incorporar instrumentos y estudiar cómo se mueve un robot en un medio diferente al suelo.
La configuración comercial [en] permite elegir elementos que afectan al precio y a la capacidad del conjunto. Por eso, comparar solo la cifra inicial deja fuera una parte del sistema. La batería, el cable, el ordenador y los accesorios de misión deben identificarse en la lista concreta que se compra.
La profundidad depende de la configuración
El modelo estándar utiliza seis propulsores. La actualización Heavy añade propulsión y posibilidades de control, por lo que sus prestaciones no deben asignarse automáticamente al equipo básico. Algo similar ocurre con la envolvente: el fabricante distingue opciones acrílicas y de aluminio con límites de profundidad diferentes.
Blue Robotics anuncia 100 metros para la configuración acrílica y 300 para la de aluminio. Son especificaciones de esas variantes, no una recomendación para llevar cualquier montaje a la máxima profundidad. Los accesorios añadidos y su instalación también tienen que corresponder al entorno de trabajo.
La máquina llega parcialmente montada. El fabricante calcula entre seis y ocho horas para completar la preparación. Quien la elija como proyecto educativo debe reservar tiempo para revisar el montaje, configurar el control y probar la comunicación antes de una inmersión.
Cámara y control no equivalen a navegación autónoma
El operador recibe vídeo y da órdenes de movimiento desde la superficie. El cable establece la conexión; no es un simple accesorio opcional para un submarino que haga solo toda la misión. Su longitud y su manejo forman parte de la planificación de la sesión.
Un trabajo de investigación sobre cartografía submarina con BlueROV2 [en] muestra cómo una plataforma de este tipo puede utilizarse en experimentos de percepción y navegación. El sistema de investigación añade instrumentación y procedimientos propios. No demuestra que al desembalar el producto aparezcan un mapa preciso del fondo o una misión autónoma ya preparada.
Para aprender, esa distinción es valiosa. Se puede comenzar con control manual y vídeo, registrar un recorrido y después estudiar qué sensores adicionales hacen falta para localizar el vehículo. Cada etapa exige una comprobación distinta y permite entender qué aporta realmente el hardware añadido.
El formato se aleja de los robots educativos habituales de mesa, pero comparte la posibilidad de modificar código y componentes. El catálogo de robots permite compararlo con otros vehículos. BlueROV2 encaja en proyectos que necesitan acceso al sistema y aceptan el montaje y la operación por cable; una pequeña cámara submarina de ocio puede ser más sencilla cuando solo se quiere observar sin desarrollar una plataforma.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.