Cutebot Pro: controlar el recorrido y completar el kit
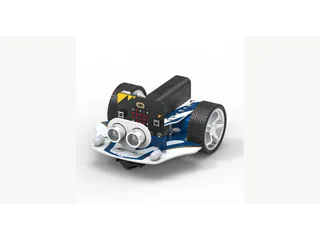
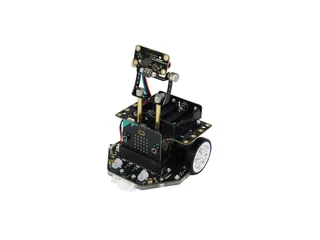
Cutebot Pro añade motores con encoders y cuatro sensores de línea. Antes de programarlo hay que elegir la variante con micro:bit y aportar una batería compatible.
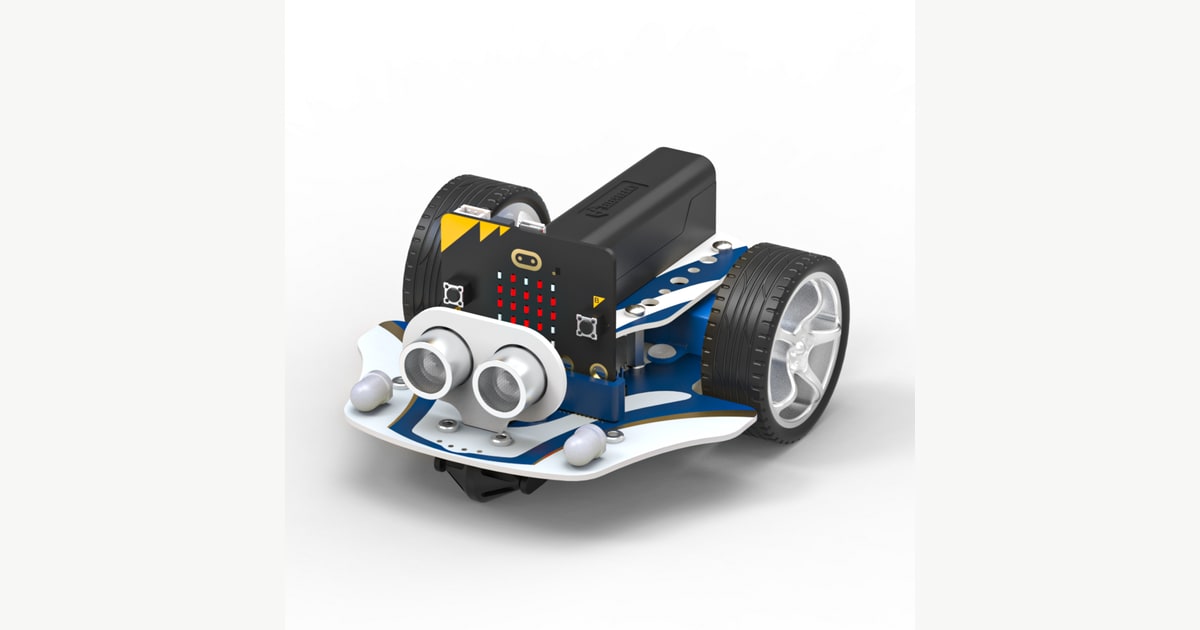
Cutebot Pro permite programar distancias y giros utilizando motores con encoders, además de seguir una línea mediante cuatro sensores infrarrojos. Para ponerlo a trabajar hay que completar el robot con una micro:bit y una batería compatibles. El contenido de la variante elegida cambia la primera sesión tanto como sus funciones de movimiento.
La tienda de ELECFREAKS publica la versión sin micro:bit V2 por 49,90 dólares estadounidenses. La opción con la placa cuesta 71,99 dólares. La ficha excluye la batería y especifica una 18650 con terminal positivo plano; los gastos aplicables al pedido deben comprobarse para el destino elegido.
El encoder mide movimiento, el sensor de línea observa el suelo
Un encoder aporta información sobre el giro del motor. El control puede utilizarla para ajustar un desplazamiento, en lugar de limitarse a encender dos motores durante un tiempo. La medición no elimina efectos de la superficie, el agarre de las ruedas o el ajuste del conjunto.
Los cuatro sensores de línea permiten distinguir situaciones más complejas que un seguimiento básico con dos puntos. La documentación de ELECFREAKS plantea cruces y patrones. El programa debe decidir qué hacer al reconocerlos; detectar una bifurcación no define por sí solo qué camino escoger.
Una actividad propuesta consiste en preparar una línea con una intersección y programar una decisión al llegar a ella. Después se cambia el sentido de entrada y se observa si la condición sigue siendo válida. Es una propuesta basada en sus sensores, no una prueba realizada con Cutebot Pro.
Completar el equipo evita una primera sesión bloqueada
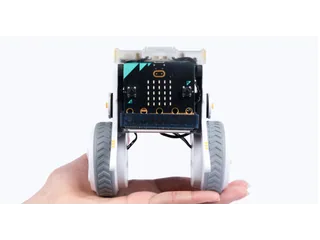
El distribuidor The Pi Hut también separa el robot de la micro:bit y de la batería. Su ficha indica que el coche llega montado. Conviene revisar la relación de componentes de cada oferta, especialmente si la fotografía muestra una placa insertada.
La ranura integrada para la batería no significa que llegue una celda en la caja. ELECFREAKS destaca expresamente el requisito de terminal plano. Antes de preparar una actividad de aula interesa identificar el tipo correcto y el método de carga que recoge la documentación del equipo.
La micro:bit aporta el controlador de los programas. Si ya se dispone de placas, puede elegirse el paquete sin ellas; si se empieza desde cero, hay que contar también cables y un ordenador que permita preparar y transferir el código. Comparar solo el precio del coche dejaría fuera una parte del montaje necesario.
Ampliar cuando el proyecto necesite otra acción
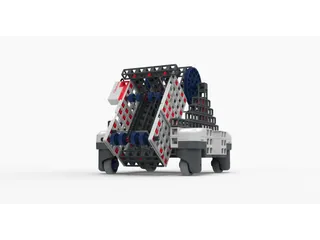
El robot admite programación con MakeCode y Python, y dispone de interfaces para añadir componentes. La documentación presenta ejemplos con pinzas, estructuras de bloques y visión. Esos ejemplos corresponden a ampliaciones que deben identificarse en el pedido.
Un sensor ultrasónico permite medir una distancia frontal y plantear un programa que pare o cambie de dirección. Una pinza añade un problema de manipulación distinto: dónde está el objeto, cómo acercarse y qué orden activa el mecanismo. Conviene introducir cada ampliación con una tarea que permita comprobarla.
The Pi Hut publica conexiones de servos, motores y otros dispositivos, con sus límites eléctricos. Que un conector tenga la forma adecuada no confirma que cualquier componente pueda alimentarse desde él. El recurso útil para elegir una ampliación es la documentación de su conexión y un ejemplo compatible.
La guía de mBot2 permite comparar otro camino entre bloques y texto. En los robots educativos, Cutebot Pro tiene especial interés cuando ya se trabaja con micro:bit y el siguiente reto requiere medir el recorrido y tomar decisiones sobre una línea.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.