DFRobot Devastator: elegir el controlador de sus orugas antes de cargarlo
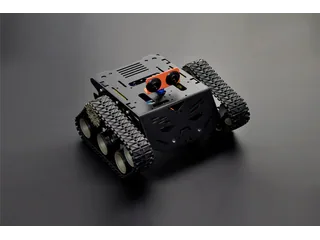
El Devastator ROB0128 tiene motores metálicos y capacidad anunciada de 3 kg. El controlador y la alimentación deben atender también el arranque y el bloqueo.
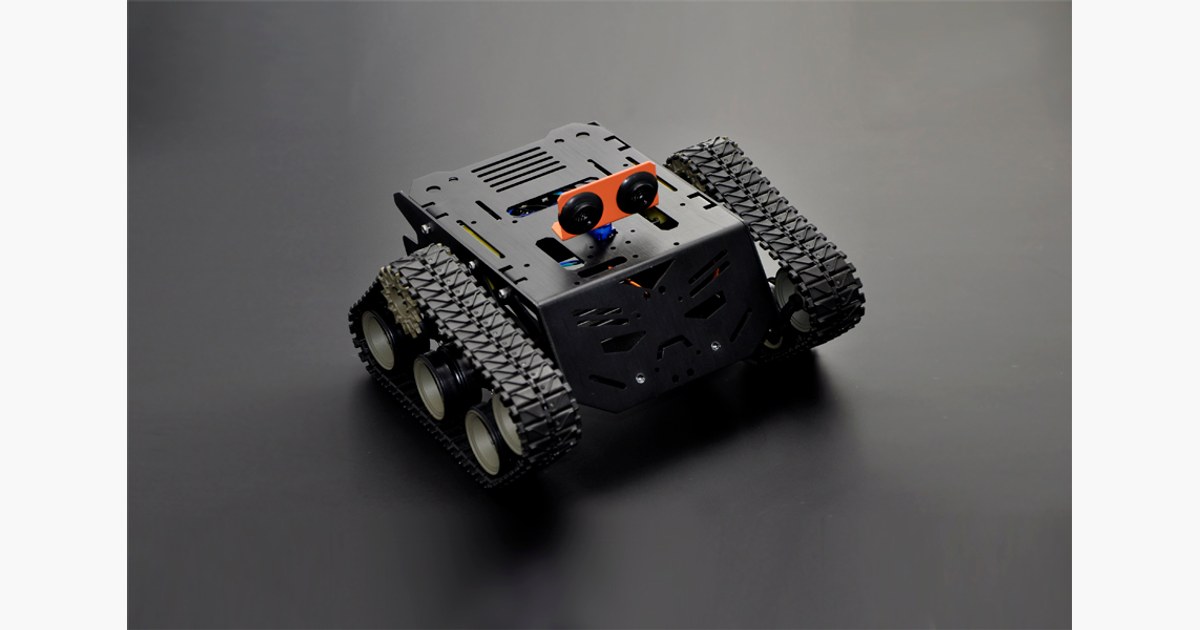
El Devastator ROB0128 de DFRobot monta dos motores de corriente continua con reductora metálica y suspensión para sus orugas. La base puede recibir electrónica y sensores, pero se vende sin microcontrolador: hay que diseñar la parte que decide y alimenta el movimiento.
Un dato de la tabla oficial merece leerse antes de elegir el driver. Cada motor declara 0,13 A sin carga y 2,3 A en bloqueo, a sus condiciones indicadas. Dimensionar todo el sistema solo con el consumo en vacío deja fuera una situación mucho más exigente.
La carga útil incluye lo que se monta encima
DFRobot anuncia hasta 3 kg de carga. Batería, controlador, ordenador y sensores forman parte de lo que la plataforma transporta; no se puede sumar un brazo de 3 kg y tratar el resto como si no pesara. El conjunto vacío tiene un peso neto de 1,3 kg y mide 225 × 220 × 108 mm.
La alimentación nominal de los motores es de 6 V, con rango de operación de 2 a 7,5 V. Esa referencia no permite conectar cualquier batería de robótica directamente. Hay que comprobar tensión, capacidad de suministro, protección y límites del controlador seleccionado.
La suspensión ayuda a acompañar irregularidades, pero las orugas siguen requiriendo un programa y sensores para tareas autónomas. Añadir un LiDAR no instala por sí solo un sistema de navegación. Nav2 detalla además la necesidad de integrar el robot, su odometría y sus marcos de coordenadas.
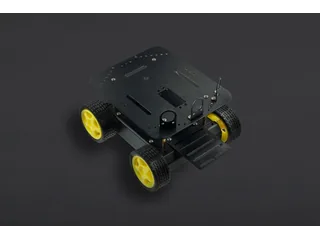
El Pirate 4WD ofrece otra base de cuatro ruedas. Devastator resulta más interesante cuando el proyecto necesita estudiar tracción por orugas y montar su propia electrónica, con el controlador de motores resuelto antes de colocar una carga.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.