Insectbot Hexa: cómo mueve seis patas con solo tres servos
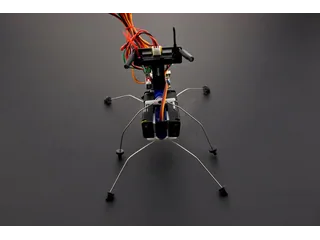
El kit Insectbot Hexa combina tres microservos, patas enlazadas y un sensor infrarrojo. Su mecánica explica por qué no se programa como un hexápodo de 18 articulaciones.
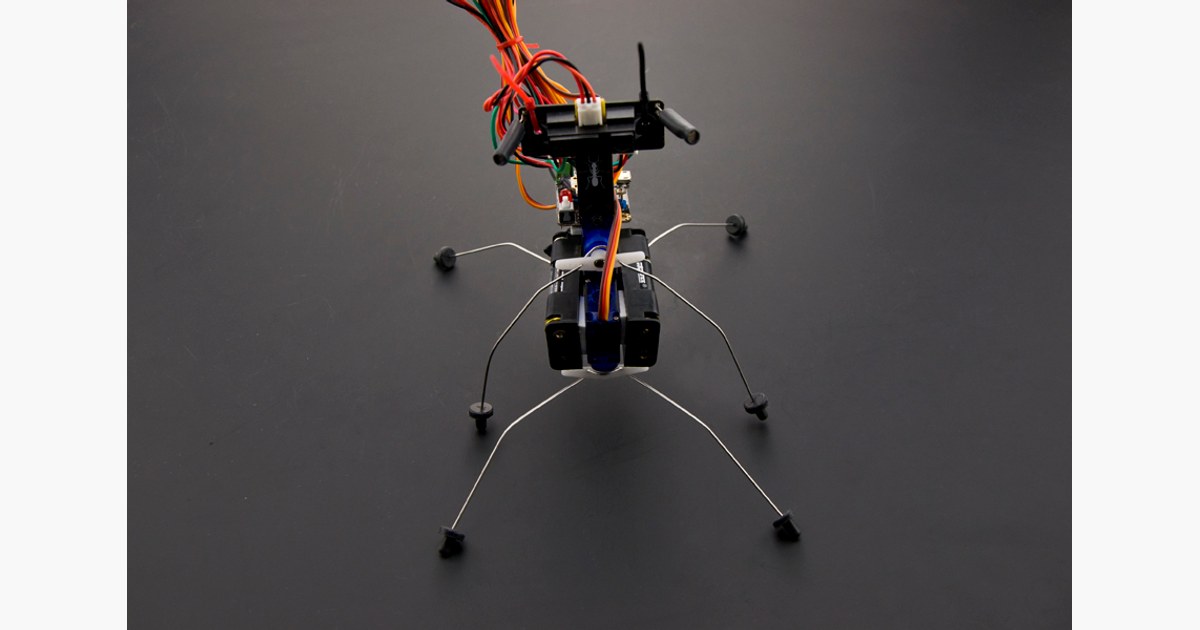
El Insectbot Hexa de DFRobot tiene seis patas y tres microservos de 9 g. Las patas no cuentan con un motor independiente en cada articulación: el montaje relaciona sus movimientos mediante la estructura. Esa diferencia define qué puede cambiar el programa.
La página del kit documenta una placa Bluno Beetle, un sensor de distancia infrarrojo GP2Y0A21 y ejemplos de Arduino. La revisión V2 añade Bluetooth 4.0. Conviene identificar la placa de la unidad antes de utilizar instrucciones de una versión anterior.
Programar la marcha exige mirar primero la mecánica
Con tres servos, modificar la secuencia altera movimientos compartidos por el conjunto de patas. No se pueden trasladar sin más trayectorias de un hexápodo con tres grados de libertad por pata. El montaje mecánico y los límites de cada servo deben quedar claros antes de cambiar ángulos.
Un ejercicio inicial puede centrarse en detectar un obstáculo y cambiar la acción del robot. El infrarrojo aporta una lectura; el programa decide cómo reaccionar. Los ejemplos de Arduino ayudan a entender la lectura y las condiciones, sin reemplazar el código y la calibración del kit.
DFRobot enumera soldador, tijeras, destornillador y alicates entre las herramientas de montaje. También reconoce un error de imágenes en una edición del folleto, por lo que resulta preferible consultar el manual digital que corresponda a la placa.
El hexápodo Arduino de Freenove propone otra arquitectura articulada. Insectbot Hexa encaja como proyecto de construcción y modificación de un mecanismo más sencillo, no como una versión equivalente a un hexápodo con muchas articulaciones independientes.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.