Pirate 4WD de DFRobot: cuatro motores no equivalen a odometría
La base Pirate lleva cuatro motores y dos niveles de montaje. La página oficial advierte de incompatibilidad con encoders: qué cambia al controlar distancias.
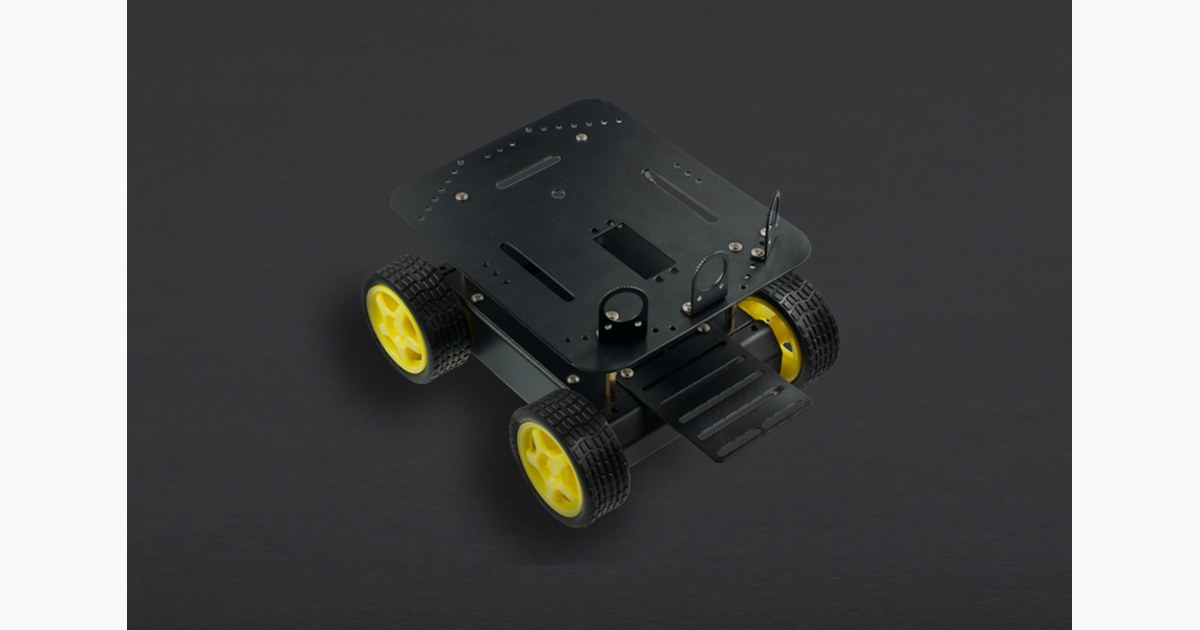
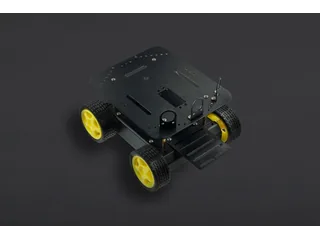
La Pirate 4WD de DFRobot incorpora cuatro motores, ruedas y un chasis de aluminio con un segundo nivel para electrónica. Permite construir una plataforma móvil, pero esos elementos no garantizan que el programa sepa cuánto ha recorrido cada rueda.
La página oficial contiene una advertencia de incompatibilidad de encoders con esta plataforma. En otro bloque todavía aparece un accesorio de encoders entre las opciones. Antes de diseñar odometría alrededor de esa pieza, conviene pedir a DFRobot confirmación de la revisión y del montaje compatible.
Mover durante un segundo no mide una distancia
Un programa que enciende los motores durante un intervalo controla tiempo y potencia. La distancia resultante puede cambiar con batería, carga o superficie. Los encoders aportan realimentación de giro, aunque tampoco eliminan el deslizamiento; si el proyecto necesita esa medida, su integración debe quedar resuelta.
Pirate mide 200 × 170 × 105 mm y la página da un rango de 3 a 7,5 V para sus motores. El controlador Romeo se ofrece como opción. No debe suponerse incluido al comprar solo la plataforma mecánica.
Los orificios y el segundo nivel permiten distribuir sensores y batería. Esa libertad también obliga a vigilar el peso y el cableado: el hueco para un servo no significa que venga montado un soporte de cámara o un brazo.
El Trilobot propone un conjunto más integrado con dos ruedas motrices. Dentro de DFRobot, el HCR documenta motores con encoders y otra escala de chasis. Para escoger Pirate, define primero si basta con teleoperar y experimentar o si el objetivo exige medir recorridos con una solución de realimentación concreta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.