Femisapien: controlar un robot bípedo moviendo sus manos
Femisapien integra controles en las manos y cambia de modo al inclinar la cabeza. Así se utilizaba este robot doméstico y qué conviene revisar en una unidad antigua.
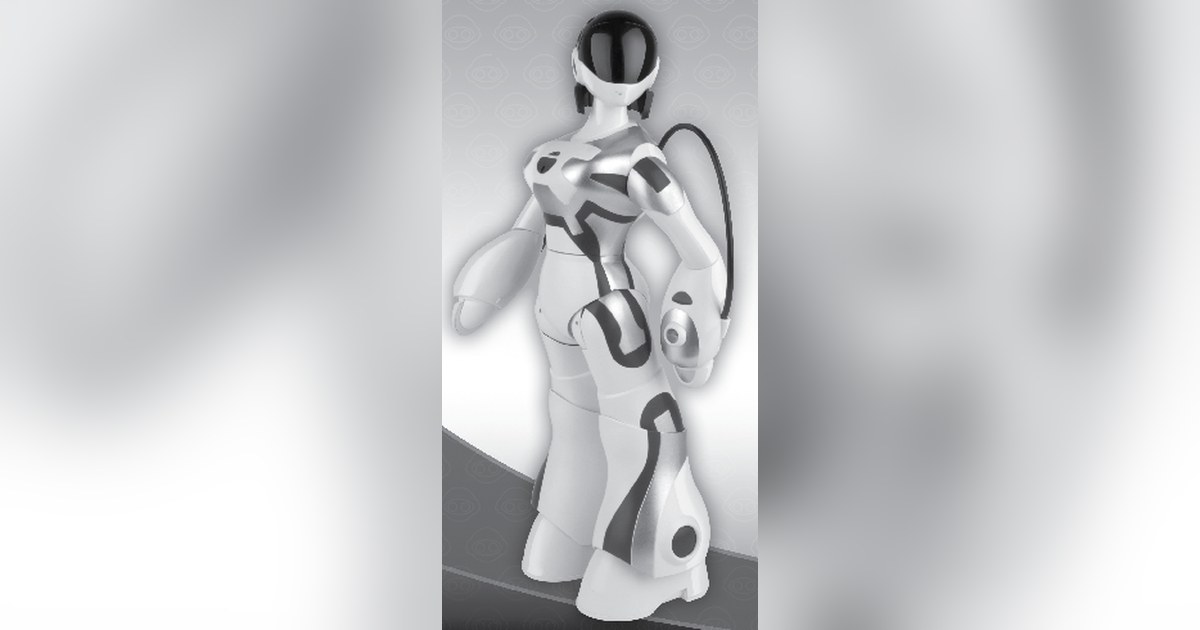
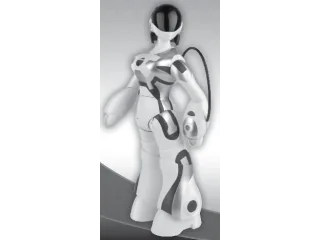
Femisapien propone una forma poco habitual de manejar un robot: coger sus manos y utilizarlas como controles. El bípedo de WowWee integra la interfaz en el propio cuerpo, de manera que tocar, inclinar y observar forman parte de la misma actividad. Para recuperarlo hoy, comprender esa interfaz es tan importante como comprobar que camina.
Las manos funcionan como mandos
Las manos incorporan controles de varias direcciones. La cabeza, por su parte, permite seleccionar modos mediante su posición. El manual original explica cómo esas entradas cambian el comportamiento del robot.
Esta decisión de diseño reduce la distancia entre dar una orden y ver su respuesta. La persona no busca todas las funciones en un mando separado, sino que actúa sobre el personaje. También exige cierta atención: sujetar una mano en una dirección puede ser una instrucción, no un simple cambio de postura.
Por eso conviene aprender primero los modos y después experimentar con combinaciones. Mover repetidamente las articulaciones sin conocer su función puede confundir la interacción y dificultar la comprobación de una unidad usada.
Qué significa que aprenda
Femisapien dispone de un modo para preparar rutinas de movimientos y sonidos y de otro para reproducirlas. Esa programación permite construir una pequeña coreografía y observar cómo cambia al modificar el orden de las acciones.
El término «aprendizaje» debe entenderse dentro de ese mecanismo. No significa que el robot descubra por sí solo nuevas tareas domésticas ni que comprenda cualquier demostración humana. La actividad consiste en configurar comportamientos dentro de las posibilidades previstas por el producto.
Sus sonidos y gestos forman un lenguaje expresivo propio. La interpretación de alegría, atención o sorpresa pertenece a la experiencia de quien juega; no acredita emociones internas del dispositivo.
Un bípedo para un espacio preparado
El desplazamiento y las animaciones necesitan suelo libre. Una demostración de baile puede incluir movimientos más amplios de lo que sugiere una postura estática, por lo que interesa observar primero la secuencia sin obstáculos cercanos.
En un ejemplar antiguo se deben revisar los controles de ambas manos, la selección de modo y la marcha. La documentación también describe el uso de un mando de Robosapien compatible, pero esa posibilidad no elimina la necesidad de comprobar los controles incorporados en el robot.
La alimentación y el estado de los compartimentos situados en los pies merecen atención después de un almacenamiento prolongado. Una respuesta lenta no permite identificar por sí sola si el problema está en las pilas o en la mecánica.
Femisapien sigue siendo un ejemplo útil de interfaz física: el cuerpo del robot es a la vez personaje y panel de control. Esa integración es su principal atractivo para una colección que se utiliza, se observa y se mantiene en funcionamiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.