Forest Fairy: una maceta robot con ruedas y pantalla
Forest Fairy integra una planta de chile, tres ruedas omnidireccionales y una pantalla. El proyecto de 2026 documenta sensores, voz y montaje del prototipo.
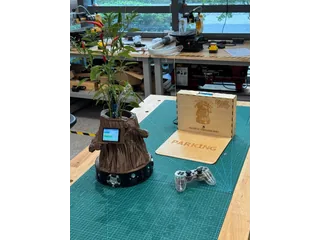
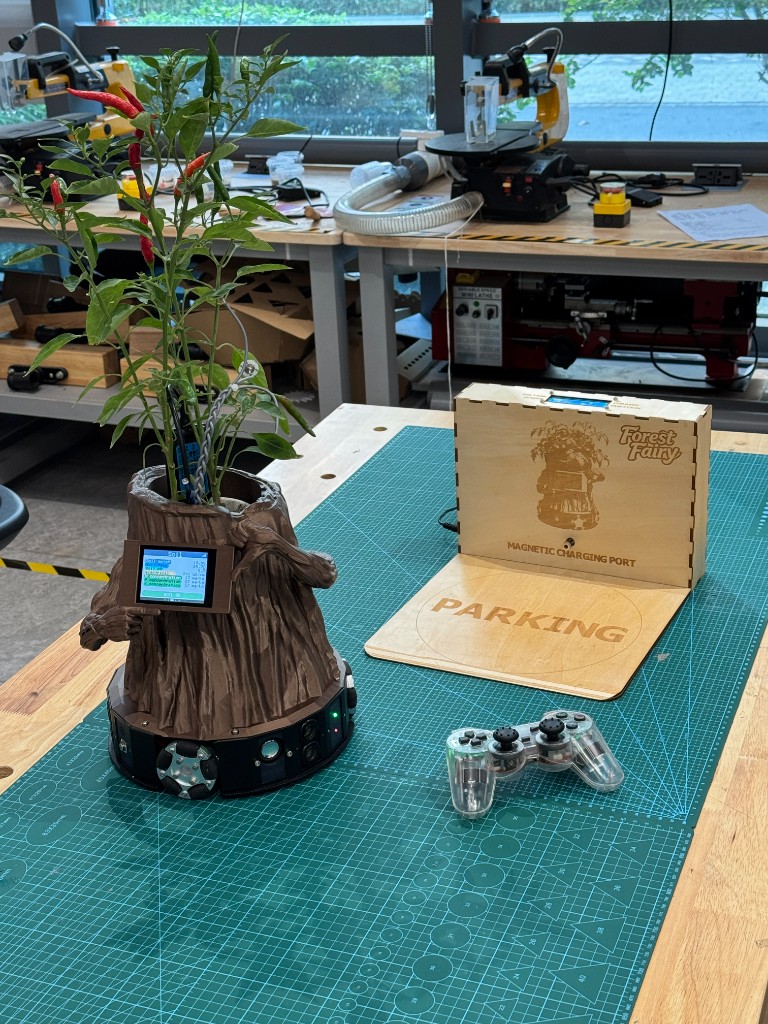
Forest Fairy es una maceta robot de Hongfeng Yu que transporta una planta viva de chile sobre tres ruedas omnidireccionales. El prototipo de Fab Academy 2026 incorpora una pantalla frontal y sensores alrededor de la planta. Su documentación reúne fotografías reales del montaje y explica cómo se integraron movimiento, lectura de datos e interacción por voz. Proyecto Forest Fairy.
Una planta sobre una base móvil
La construcción parte de componentes de una plataforma omnidireccional comercial. El autor desarrolla la estructura de la maceta, su unión al chasis, las placas y el alojamiento del cableado. El resultado es un objeto completo con la planta arriba, electrónica en el cuerpo y ruedas en la parte inferior. Integración física.
Las tres ruedas se distribuyen a 120 grados. Su coordinación permite combinar desplazamiento y giro; la memoria muestra un controlador UNO instalado dentro de la base y un mando utilizado durante el desarrollo. Esa configuración no demuestra por sí sola navegación autónoma por una casa.
El autor plantea que la planta pueda buscar mejores condiciones de luz. La evidencia revisada permite hablar de movilidad e integración, pero no acredita una evaluación completa de ese comportamiento autónomo. Tampoco muestra un sistema de riego automático que sustituya a la persona que cuida la maceta.
La pantalla pertenece al robot terminado
La versión integrada utiliza una pantalla ST7789 en el frontal. Muestra páginas de información y diálogo, y sirve también para comprobar el estado del sistema. Las primeras pruebas con OLED y otras pantallas permanecen en la documentación, por lo que conviene distinguirlas del montaje final. Pantalla y pruebas.
La memoria de interfaz recorre bocetos, una maqueta web y pruebas sobre hardware. Esa secuencia permite estudiar cómo se convierte una página visual en un programa que debe compartir recursos con sensores y comunicaciones. Una pantalla correcta en el navegador no garantiza que la alimentación o el bus funcionen igual dentro del cuerpo. Desarrollo de la interfaz.
La integración recoge precisamente un problema de pantalla que llevó a revisar alimentación, referencias y conexiones. Es una parte útil del proyecto para quien quiera aprender a diagnosticar fallos que aparecen al unir subsistemas ya probados por separado.
Lecturas de la planta, con límites de interpretación
El proyecto documenta sensores de luz, temperatura y humedad, una sonda de suelo y conexiones experimentales sobre las hojas. La vía de impedancia requiere cuidar contacto, cableado y calibración. El autor insiste en comparar señales con una referencia antes de atribuirles significado. Sensores e integración.
Medir una variación eléctrica no permite afirmar que la planta esté triste o que necesite una dosis concreta de fertilizante. Para convertir esas lecturas en recomendaciones fiables harían falta calibración, comparación con medidas independientes y pruebas repetidas. La documentación del prototipo no aporta esa validación agronómica.
La conversación utiliza un servicio remoto
La cadena de voz envía audio a Alibaba Bailian para reconocimiento, respuesta y síntesis. El texto vuelve a la pantalla y el sonido al altavoz. La conversación necesita conectividad y configuración del servicio; no se presenta como un modelo completo ejecutado dentro de la maceta. Pruebas de voz.
Una base con contactos magnéticos forma parte del conjunto, aunque no se demuestra un retorno autónomo general para recargar. Además, varios enlaces de firmware del documento final no estaban accesibles durante la revisión. Forest Fairy aporta una construcción reciente y visible para experimentar con plantas, sensores y robótica doméstica, con funciones que deben evaluarse por su evidencia física y no por las ilustraciones conceptuales de la página.
Fuentes
- Hongfeng Yu: Forest Fairy, construcción y evolución del prototipo, Fab Academy 2026 (inglés).
- Forest Fairy: integración física, pantalla, electrónica y voz, documentación de la semana 16 (inglés).
- Forest Fairy: desarrollo de la interfaz y pruebas de conversación, documentación de la semana 15 (inglés).
Imagen: Fotografía de Hongfeng Yu de Forest Fairy completo, con una planta de chile, pantalla frontal y base de tres ruedas, junto a su estación y mando. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.