Freenove 4WD Pico: una primera práctica de línea y obstáculos
El kit 4WD Pico reúne motores, sensores y pantalla para aprender control. Cómo dividir las pruebas de seguimiento de línea y respuesta a obstáculos.
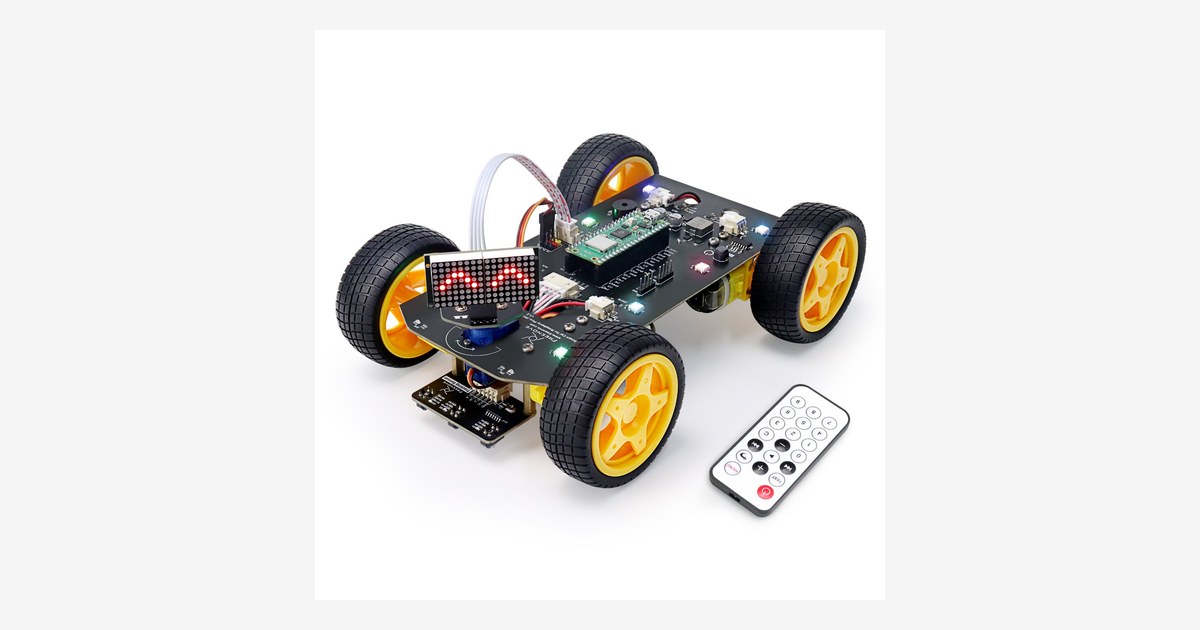
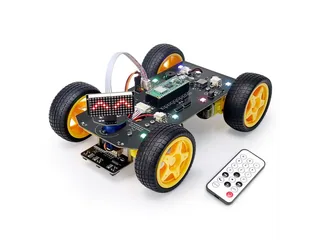
El Freenove 4WD Car para Raspberry Pi Pico, referencia FNK0089, permite montar un coche y probar modos con sensores. Sus ruedas convencionales hacen que avance y giro sean una base clara para empezar, antes de estudiar desplazamientos más complejos.
La caja incluye motores, matriz de puntos, módulo ultrasónico y mando infrarrojo. Freenove ofrece variantes con Pico, Pico W y sin placa, y advierte que las baterías y su cargador se compran aparte. El tutorial indica la alimentación adecuada.
Dos ejercicios con entradas diferentes
Para seguir una línea, prepara una pista sencilla y comprueba la lectura de los sensores sobre fondo y trazo. Después ejecuta un recorrido corto. Si pierde la línea en una curva, prueba a reducir la velocidad sin modificar también la pista: mantener una referencia permite comparar.
El ejercicio de obstáculos debe empezar leyendo la distancia con el coche quieto. Una vez comprobada, se añade una decisión de frenar o girar. Medir distancia no identifica el objeto ni demuestra que el coche pueda circular por una vivienda sin supervisión.
MicroPython documenta las entradas y salidas de las placas RP2. Ese fundamento ayuda a entender el programa, mientras que los ejemplos y conexiones del coche corresponden al tutorial de Freenove. Conviene guardar una copia de los ejemplos originales antes de personalizarlos.
Elegir una caja que se pueda completar
La variante sin placa tiene sentido si ya se dispone de una compatible. Si se pretende utilizar conexión inalámbrica, revisa específicamente la versión W y el programa previsto. No todas las variantes aportan el mismo hardware de comunicación.
Entre los robots educativos, el valor del 4WD Pico está en observar un ciclo completo de sensor, decisión y motor. Una pantalla o un mando pueden hacer visible el estado del programa durante la práctica.
Es un proyecto de montaje para el ámbito de hogar y consumo, con recursos disponibles antes de comprar. Revisa herramientas, alimentación y tiempo de ensamblaje; la actividad empieza al construir el sistema, no cuando se descarga la app.
La ficha de la tienda internacional publica 54,99 USD para la variante «with Pico W Board». La cifra en dólares no acredita stock, envío a España ni el coste final de importación; comprueba esas condiciones para tu dirección antes de pedirlo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.