Freenove Big Hexapod: qué falta en la caja para empezar a caminar
El hexápodo FNK0052 admite Raspberry Pi 5 y programación en Python, pero la placa, cuatro baterías y su cargador deben prepararse aparte.
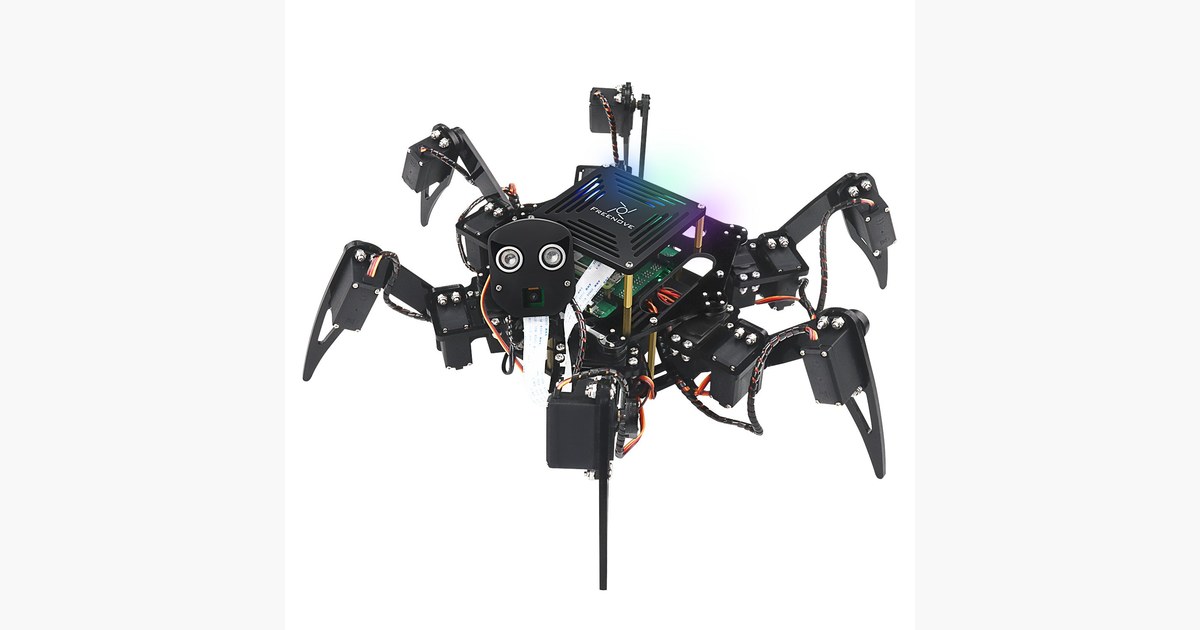
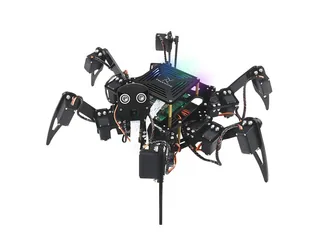
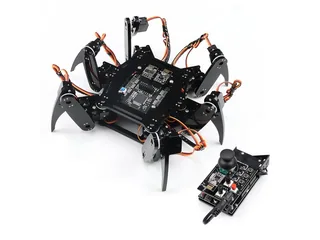
Abrir un kit y descubrir que aún faltan piezas puede dejar la primera clase de robótica a medias. El Big Hexapod Robot de Freenove, referencia FNK0052, necesita una Raspberry Pi y cuatro baterías que no vienen incluidas. Es la primera comprobación que merece este robot de seis patas, antes incluso de elegir el programa con el que hacerlo caminar.
La ficha de Freenove recomienda Raspberry Pi 5, 4B, 3B+, 3B o 3A+. También contempla placas anteriores y Zero, aunque advierte que requieren piezas adicionales. Las baterías especificadas son cuatro unidades 18650 de 3,7 V con terminal plano; el cargador se adquiere por separado. No conviene sustituir ese formato por otro sin revisar las instrucciones del kit.
Preparar la primera sesión
La documentación descargable aporta el montaje paso a paso y código en Python. No se incluye tutorial impreso. Por eso interesa abrir los archivos antes de sentarse con el robot: comprobar la placa elegida, reunir alimentación y reservar una superficie amplia donde las patas puedan moverse sin enganchar cables.
El objetivo inicial puede ser modesto: conseguir una postura neutra coherente antes de modificar una marcha. Si una articulación arranca desplazada, añadir más líneas al programa no corrige la orientación de montaje. Separar montaje, alimentación y movimiento ayuda a localizar el origen de un fallo.
Freenove ofrece control desde ordenador y aplicaciones para Android o iPhone. Eso no significa que las tres vías tengan que ponerse en marcha el primer día; comenzar por una reduce las variables durante la puesta a punto.
Para quien quiera una plataforma basada en microcontrolador, miniHexa de Hiwonder emplea ESP32 y dieciocho servos. La comparación relevante es el entorno de trabajo: un ordenador Raspberry Pi con Python frente a un kit que propone Arduino. No basta con contar patas.
El tiempo de preparación forma parte de la experiencia educativa, no solo del desembalaje.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.