Freenove Hexapod Arduino: por qué calibrar antes de programar una marcha
El FNK0031 permite explorar locomoción con seis patas. Revisamos la documentación, la alimentación y la diferencia entre kit y versión con mando.
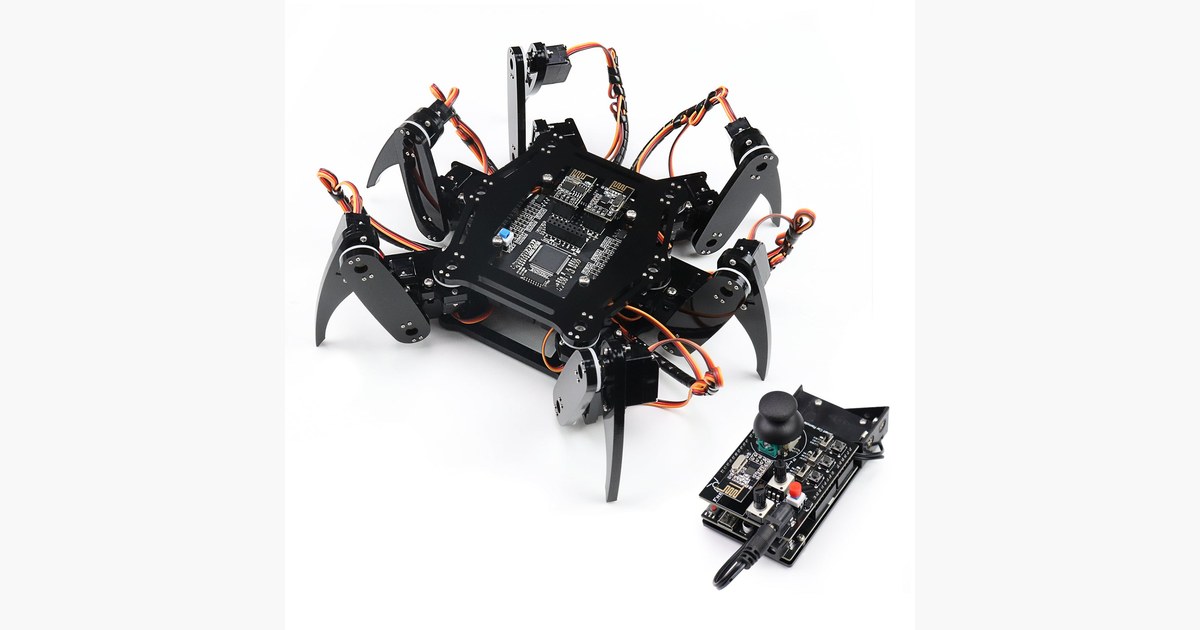
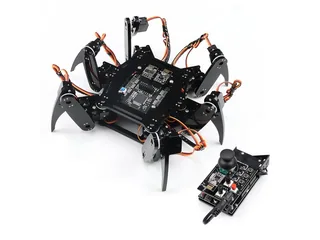
Cuando un robot de seis patas avanza torcido, la causa puede estar en cómo se ha montado un servo. En el Freenove Hexapod Robot Arduino, FNK0031, merece la pena empezar por la calibración y la postura básica, antes de cambiar las secuencias de marcha. La programación se vuelve mucho más comprensible cuando la mecánica responde como se espera.
El repositorio oficial del kit publica tutoriales y hojas de calibración diferenciadas para sus versiones. Ese detalle importa: descargar la primera guía encontrada y asumir que vale para cualquier revisión puede llevar a montar una pieza con una orientación equivocada. La referencia de la caja y la versión del tutorial deben coincidir.
Mando opcional, aprendizaje compartido
Según la tienda de Freenove, el hexápodo se vende con o sin mando. El robot requiere dos baterías 18650 de 3,7 V con terminal plano y un cargador, ninguno incluido. El mando opcional necesita una pila de 9 V o alimentación USB. Elegir la caja sin mando no elimina el control desde ordenador o las aplicaciones compatibles, pero sí cambia la forma de repartir tareas en un taller.
Una actividad útil consiste en dibujar en papel los apoyos de una marcha antes de ejecutarla. ¿Qué patas permanecen en el suelo al levantar las demás? La prueba debe hacerse despacio y en una superficie despejada. El interés está en relacionar la secuencia con la estabilidad, no en conseguir inmediatamente la máxima velocidad.
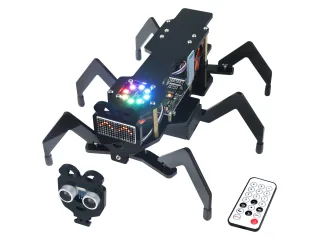
Hiwonder miniHexa también plantea programación de un hexápodo con Arduino, aunque utiliza su propia electrónica ESP32. Los ejemplos de uno no deben copiarse suponiendo idénticos pines, servos o geometría en el otro.
Para un grupo, resulta más práctico compartir una postura calibrada y explicar una marcha que empezar con programas distintos en robots montados de forma desigual.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.