Hiwonder SO-ARM101: qué comprobar antes de empezar con LeRobot
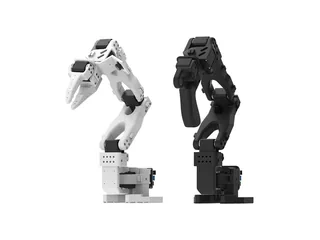
El kit usa brazos líder y seguidor con servos HX y conexión USB. Calibración, controladores y cámaras importan antes de grabar demostraciones.
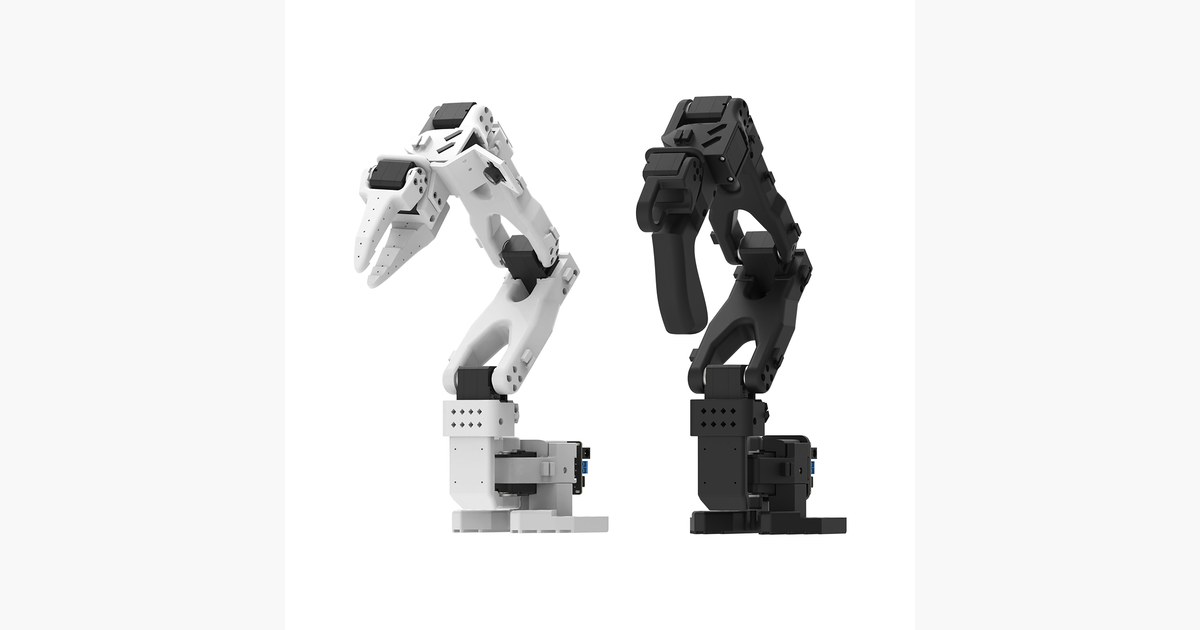
Mover un brazo con la mano y ver que otro lo sigue es solo el primer paso de un proyecto de imitación. En el SO-ARM101 de Hiwonder, antes de grabar demostraciones interesa verificar qué hardware lleva cada brazo y qué software lo controla.
La tabla de Hiwonder especifica seis servos HX-10HM para el líder y seis HX-30HM para el seguidor, controlador BusLinker V3.0, comunicación serie por USB y alimentación de 12 V y 5 A. Las cámaras cambian según paquete. Esa lista concreta vale más para preparar el entorno que asumir compatibilidad por compartir el nombre SO-101.
Calibrar también significa identificar la versión
La documentación de LeRobot para SO-101 contempla identificación de puertos, configuración de motores y calibración de ambos brazos. Los componentes de un kit comercial pueden diferir del montaje de referencia; hay que seguir el controlador y las instrucciones que correspondan a sus servos. Un ejemplo de otra revisión no acredita conexión directa sin ajustes.
Después se puede ensayar una transferencia con un objeto ligero y posiciones conocidas. Registrar una demostración exige comprobar que imagen y movimiento describen el mismo momento. Si la cámara no ve la pinza o el objeto desaparece detrás del brazo, el conjunto de datos puede perder información importante aunque la acción termine bien.
Variar iluminación y posiciones permite estudiar qué aprende el sistema; repetir una sola trayectoria no demuestra generalización. El fabricante vincula el kit con imitación y modelos VLA, pero cada resultado depende de datos, modelo y entrenamiento.
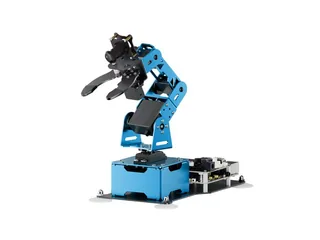
El AiArm permite editar acciones moviendo manualmente un brazo. El conjunto líder y seguidor del SO-ARM101 añade otra mecánica para registrar demostraciones: conviene elegir según la actividad de teleoperación prevista.
Para empezar, una teleoperación calibrada y una escena bien capturada son objetivos concretos que se pueden verificar antes de pedir al robot que aprenda.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.